当我们想到开车上路时,我们的第一个想法可能不是同行的司机特别安全或小心,而是人类司机比我们想象的更可靠。在美国,每发生一起致命车祸,机动车在道路上行驶的里程就高达1亿英里。
人的可靠性在自动驾驶汽车如何融入交通系统中也起着重要作用,尤其是在安全方面。人类驾驶员在做出快速决策和感知复杂环境的能力方面继续超越自动驾驶汽车:众所周知,自动驾驶汽车难以完成看似常见的任务,例如驶入或驶出匝道,或在迎面而来的交通中左转。尽管面临这些巨大的挑战,但在未来采用自动驾驶汽车可能会带来巨大的好处,比如疏通拥挤的高速公路;提高非驾驶员的自由度和机动性;提高驾驶效率,这是应对气候变化的重要一环。
麻省理工学院的工程师 Cathy Wu 设想了一些方法可以部署自动驾驶汽车以解决其当前的缺点,而不会出现安全性下降的情况。“我开始更多地考虑瓶颈。很明显,部署自动驾驶汽车的主要障碍是安全性和可靠性,”Cathy Wu说。
一条前进的道路可能是引入混合系统,在这种系统中,自动驾驶汽车可以自行处理更简单的场景,比如在高速公路上巡航,同时将更复杂的操作转移给远程操作员。Wu 是信息和决策系统实验室 (LIDS) 的成员,土木与环境工程 (CEE) 的 Gilbert W. Winslow 助理教授和麻省理工学院数据、系统和社会研究所 (IDSS) 的成员。
在 4 月 12 日发表在IEEE 机器人学报上的一篇论文中,Wu 和合著者 Cameron Hickert 和 Sirui Li(均为 LIDS 的研究生)介绍了一个框架,该框架用于如何扩展远程人工监督以在不损害乘客安全的情况下提高混合系统的效率。 他们指出,如果自动驾驶汽车能够在道路上相互协调,就可以减少人类需要干预的次数。
人与车:找到恰到好处的平衡点
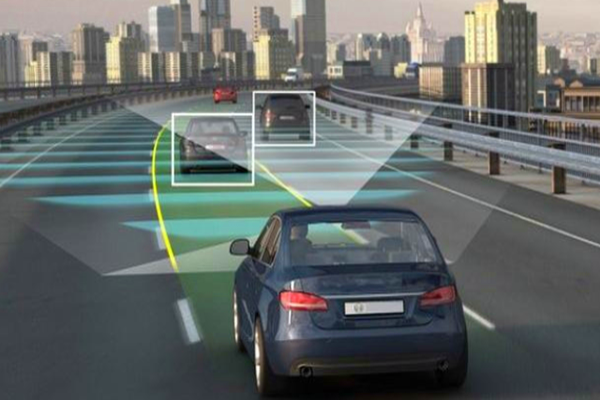
对于这个项目,Wu、Hickert 和 Li 试图解决自动驾驶汽车通常难以完成的操作。他们决定专注于合并,特别是当车辆使用入口匝道进入高速公路时。在现实生活中,合并的汽车必须加速或减速以避免撞上已经在路上的汽车。在这种情况下,如果自动驾驶汽车即将汇入车流,远程人工监督员可以立即控制车辆以确保安全汇入。
为了评估此类系统的效率,尤其是在保证安全性的同时,该团队指定了每位人类主管预计在单次合并上花费的最长时间。他们有兴趣了解少数远程人类监督员是否可以成功管理更多的自动驾驶车辆,以及这种人车比例可以提高到什么程度,同时仍然安全地覆盖每次合并。
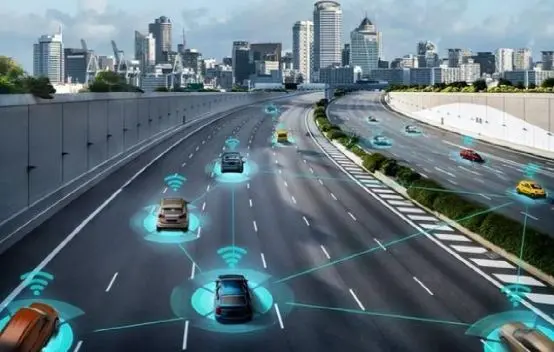
随着越来越多的自动驾驶汽车投入使用,人们可能会认为需要更多的远程监督员。但在自动驾驶车辆相互协调的场景中,该团队发现汽车可以显着减少人类需要介入的次数。例如,已经在高速公路上的协调自动驾驶车辆可以调整速度以为合并腾出空间汽车,完全消除了危险的合并情况。
该团队在两个定理中证实了安全扩展远程监督的潜力。首先,使用称为排队论的数学框架,研究人员制定了一个表达式来捕获给定数量的主管未能处理从多辆汽车汇集在一起的所有合并的概率。通过这种方式,研究人员能够根据使用中的自动驾驶汽车的数量,评估需要多少远程监督员来应对每一个潜在的合并冲突。研究人员推导出第二个定理来量化合作自动驾驶汽车对周围交通的影响以提高可靠性,以协助试图合并的汽车。
当团队模拟道路上 30% 的汽车是合作自动驾驶汽车的场景时,他们估计每 47 辆自动驾驶汽车配备一名人类监督员的比例可以覆盖 99.9999% 的合并案例。但在自动驾驶汽车彼此不合作的情况下,这一覆盖水平会下降到 99% 以下,这是一个不可接受的范围。
“如果车辆能够协调并基本上避免监管的需要,那实际上是提高可靠性的最佳方式,”吴说。
驶向未来
该团队决定专注于合并,不仅因为这对自动驾驶汽车来说是一个挑战,而且因为它是一项与不那么令人生畏的场景相关的明确定义的任务:在高速公路上行驶。在美国行驶的总里程中,约有一半发生在州际公路和其他高速公路上。由于高速公路比城市道路允许更高的速度,Wu 说,“如果你可以完全自动化高速公路驾驶......你可以节省人们大约三分之一的驾驶时间。”
如果自动驾驶汽车能够在大多数高速公路驾驶中无人监管地巡航,那么在复杂或意想不到的时刻安全行驶的挑战将依然存在。例如,“你需要能够处理高速公路驾驶的开始和结束,”Wu 说。您还需要能够管理乘客走神或入睡的时间,使他们无法在需要时快速接管控制。但是,如果远程人类监督员能够在关键时刻引导自动驾驶汽车,乘客可能永远不必触摸方向盘。除了合并,高速公路上的其他具有挑战性的情况包括改变车道和在路上超车。
尽管远程监督和协同自动驾驶汽车是高速运行的假设,目前还没有使用,但Cathy Wu希望思考这些话题可以促进该领域的发展。
“这让我们更有信心实现自动驾驶体验,”Cathy Wu说。“我认为我们需要对‘自动驾驶汽车’的含义更具创意。” 我们想安全地把时间还给人们。我们想要的是好处,我们严格来说并不想要自动驾驶的东西。”
参考链接:https://techxplore.com/news/2023-05-exploring-methods-safety-reliability-autonomous.html
