想象一下,在刮风的日子里,您正在河边野餐。一阵风不小心卷起你的餐巾纸,落在水面上,迅速飘离你。您抓住附近的一根棍子,小心地搅动水以将其取回,从而产生一连串的小波浪。这些波浪最终将餐巾推回岸边,所以你抓住了它。在这种情况下,水充当传递力的媒介,使您能够在不直接接触的情况下操纵餐巾的位置。
人类在日常生活中经常接触各种类型的流体,但对于当前的机器人系统来说,这样做是一个艰巨而难以实现的目标。递给你一杯拿铁?机器人可以做到这一点,但这将需要更多的细微差别。
FluidLab 是麻省理工学院计算机科学与人工智能实验室 (CSAIL) 研究人员开发的一种新模拟工具,可增强机器人对复杂流体操作任务的学习能力,例如制作拿铁艺术、冰淇淋,甚至操作空气。虚拟环境提供了一系列复杂的流体处理挑战,同时涉及固体和液体,以及多种流体。FluidLab 支持对固体、液体和气体进行建模,包括弹性、塑料、刚性物体、牛顿和非牛顿液体以及烟雾和空气。
FluidLab 的核心是 FluidEngine,这是一种易于使用的物理模拟器,能够无缝计算和模拟各种材料及其相互作用,同时利用图形处理单元 (GPU) 的强大功能来加快处理速度。该引擎是“差分的”,这意味着模拟器可以将物理知识融入更逼真的物理世界模型中,从而更有效地学习和规划机器人任务。
相比之下,大多数现有的强化学习方法缺乏仅依赖于反复试验的世界模型。研究人员表示,这种增强的能力让用户可以试验机器人学习算法,并玩弄当前机器人操作能力的边界。
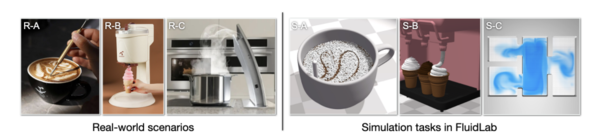
为了奠定基础,研究人员使用 FluidLab 测试了上述机器人学习算法,发现并克服了流体系统中的独特挑战。通过开发巧妙的优化方法,他们已经能够有效地将这些学习从模拟中转移到现实场景中。
“想象一下未来,家用机器人可以毫不费力地协助您完成日常任务,例如煮咖啡、准备早餐或做饭。这些任务涉及许多流体操作挑战,我们的基准是使机器人掌握这些技能、造福家庭的第一步和工作场所一样,”麻省理工学院 CSAIL 的访问研究员和麻省理工学院 - IBM 沃森人工智能实验室的研究科学家Chuang Gan说,他是一篇关于该研究的新论文的资深作者。
“例如,这些机器人可以减少等待时间并增强繁忙咖啡店的客户体验。据我们所知,FluidEngine 是同类产品中第一个支持各种材料和耦合同时完全可区分的物理引擎,通过我们标准化的流体操作任务,研究人员可以评估机器人学习算法并突破当今机器人操作能力的界限。”
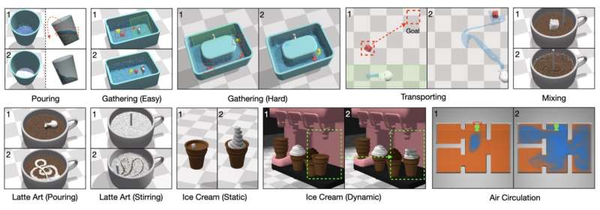
FluidLab 中提出的 10 项流体操作任务。在每个任务中,1 描述初始条件,2 显示所需的目标配置。显示浇注的顶视图和侧视图。
流体幻想曲
在过去的几十年里,机器人操纵领域的科学家们主要专注于操纵刚性物体,或者非常简单的流体操纵任务,比如倒水。研究这些涉及现实世界中流体的操作任务也可能是一项不安全且成本高昂的工作。
但是,对于流体操纵,它并不总是只与流体有关。在许多任务中,例如制作完美的冰淇淋漩涡、将固体混合到液体中,或在水中划桨移动物体,都是流体与各种其他材料之间相互作用的舞蹈。
仿真环境必须支持“耦合”,即两种不同的材料属性如何相互作用。流体操作任务通常需要非常精细的精度,需要微妙的交互和材料处理,这使它们有别于简单的任务,如推动一个块或打开一个瓶子。
FluidLab 的模拟器可以快速计算出不同材料如何相互作用。
帮助 GPU 的是“Taichi”,这是一种嵌入 Python 中的特定领域语言。该系统可以计算不同材料类型及其相互作用(耦合)的梯度(环境配置相对于机器人动作的变化率)。这些精确信息可用于微调机器人的动作以获得更好的性能。因此,该模拟器允许更快、更有效的解决方案,使其有别于同类产品。
该团队提出的 10 项任务分为两类:使用流体操纵难以触及的物体,以及直接操纵流体实现特定目标。示例包括分离液体、引导漂浮物体、用水射流运输物品、混合液体、创造拉花艺术、塑造冰淇淋和控制空气循环。
“模拟器的工作方式类似于人类如何使用他们的心理模型来预测他们的行为的后果,并在操纵流体时做出明智的决定。与其他模拟器相比,这是我们的模拟器的一个显着优势,”卡内基梅隆大学博士Zhou Xian说,他是该论文的另一位作者。
“虽然其他模拟器主要支持强化学习,但我们的模拟器支持强化学习并允许更有效的优化技术。利用模拟器提供的梯度支持高效的策略搜索,使其成为更通用和更有效的工具。”
未来计划
FluidLab 的未来一片光明,目前的工作试图以开环方式将模拟中优化的轨迹直接转移到现实世界的任务中。对于下一步,该团队正致力于在模拟中开发闭环策略,将状态或环境的视觉观察作为输入并实时执行流体操作任务,然后将学习到的策略转移到真实场景中.
该平台是公开可用的,研究人员希望它有助于未来研究开发更好的方法来解决复杂的流体操作任务。
“人类在日常工作中会与液体互动,包括倾倒和混合液体(咖啡、酸奶、汤、面糊)、用水洗涤和清洁等等,”马里兰大学计算机科学教授 Ming Lin 说,他没有参与这项研究工作。“为了让机器人协助人类并以类似的能力完成日常任务,需要采用新技术来相互作用和处理各种不同性质的液体(例如材料的粘度和密度),并且仍然是实际计算的主要挑战 -时间自治系统。”
“这项工作引入了第一个综合物理引擎 FluidLab,以实现对各种复杂流体的建模以及它们与环境中其他物体和动力系统的耦合。论文中提出的‘可微分流体’的数学公式使得有可能将多功能流体模拟作为网络层集成到基于学习的算法和神经网络架构中,以便智能系统在实际应用中运行。”
该研究于本月早些时候已发表在国际学习代表大会上。
参考链接:https://techxplore.com/news/2023-05-simulation-tool-robots-fluids.html
