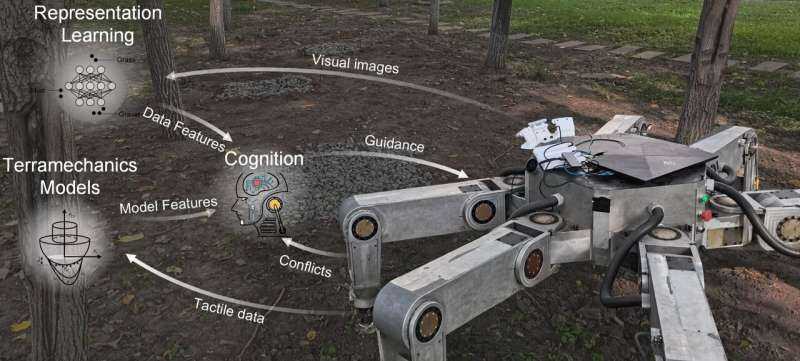
当小猫在危险的环境中行走时,它会轻轻地用脚探测地形,以估计摩擦力或承载能力。基于这种经验,小猫可以预测外观相似的地形的物理参数,并避开软湿的地面。
然而,由于存在许多困难,机器人要实现这样的行为并不容易。例如,如何提取有效特征描述动态变化的环境?如何将机器人与环境互动的经验推广?如何解决由动态变化环境引起的认知冲突?
《国家科学评论》最近的一篇封面论文“学习类动物物理特性的四足机器人”,提出了一种可能的解决方案。该论文由哈尔滨工业大学的Ding Liang团队撰写,博士生Xu Peng和教授Ding Liang共同担任第一作者。
研究团队提出了一种无监督学习框架,用于让腿部机器人学习地形的物理特性。基于法向/切向足-地面接触模型,设计了无监督模型数据学习框架,旨在实现增量在线视觉-触觉融合知觉和认知冲突解决能力。这是第一篇在线增量型认知冲突解决报告,使机器人能够独立自主地学习环境的物理特性,赋予机器人物理人工智能。
最后,这项工作进行了室内和室外的硬件实验,实验结果表明所提出的方法能够有效地帮助机器人准确地感知和预测环境的物理特征,同时学习和调整其认知模型。最终,机器人成功并安全地在复杂环境中执行导航任务。
