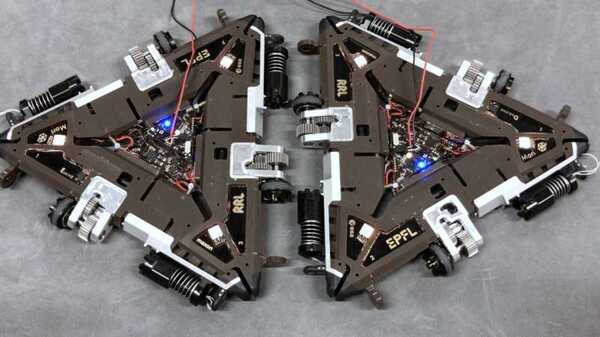
融合多边形网格的数字世界和群体行为的生物学世界的灵感,Mori3机器人可以从2D三角形变形成几乎任何3D物体。这项在Nature Machine Intelligence上发表的EPFL研究,展示了模块化机器人在太空旅行中的潜力。
“Mori3意在打造一种模块化的、类似折纸的机器人,能够根据环境和任务的需求随时组装和拆卸,”可重构机器人实验室主任Jamie Paik说道,“Mori3可以改变它的大小、形状和功能。”
一个多边形机器人
Mori3机器人的单个模块呈三角形状。这些模块很容易组合在一起,创建不同大小和配置的多边形,这个过程被称为多边形网格化。在机器人领域的博士后研究员克里斯托夫·贝尔克表示:“我们已经证明多边形网格化是一种可行的机器人策略。”
为了实现这一目标,团队不得不在机械和电子设计、计算机系统和工程等各个方面推动机器人技术的边界。
贝尔克解释道:“我们不得不重新思考我们理解机器人的方式。这些机器人可以改变自己的形状,相互连接,通信和重组以形成功能和关节结构。”
这个概念证明是成功的,因为Mori3机器人善于做这三件事情,即在周围移动、处理和运输物品,并与用户交互。
注定飞向太空
创建模块化和多功能机器人有哪些优势?Paik解释说,为了执行各种任务,机器人需要能够改变它们的形状或配置。她说:“多边形和多态机器人连接在一起创建关节结构后,可以有效地用于各种应用。”
当然,像Mori3这样的通用机器人在某些领域中的效率会比专门的机器人差。尽管如此,Mori3最大的卖点就是它的多功能性。
Mori3机器人的设计部分用于航天器中,因为航天器没有存储不同机器人进行各种任务的空间。研究人员希望Mori3机器人可用于通信和外部维修。
