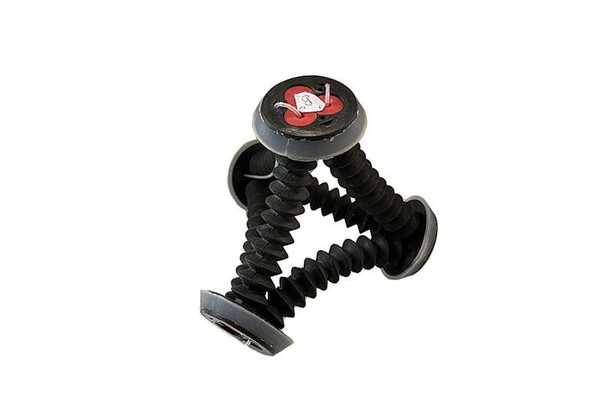
研究人员设计了一种能够改变形态以适应不同场景的机器人。布里斯托大学的一个团队,在布里斯托机器人实验室进行了工作,他们所构建的四面体形状的机器人,名为Tetraflex,通过柔性管道能够穿过狭小的缝隙或挑战性地形。它还可以包裹脆弱的物体,如鸡蛋,并将它们安全地运输在其柔软的身体内。
《IEEE机器人与自动化信函》上发表的研究成果《Tetraflex:一种用于局限环境中物体运输的多种行走方式的软体机器人》,展示了Tetraflex机器人能够以多种不同的方式行走。这使得机器人在挑战性或局限的环境中具有潜在的移动性,例如在瓦砾中寻找地震幸存者,进行石油钻井平台检查,甚至是探索其他星球。
展示的物体运输能力还为潜在应用增添了另一个维度。这可以用于从本来无法进入的位置获取和运输负载,协助生态调查或核废料处理。
来自布里斯托大学工程数学与技术学院的首席作者彼得·沃顿解释说,“机器人由柔性支柱和刚性节点连接而成。每个支柱由一个密封的橡胶波纹管组成,通过改变波纹管内的气压可以控制支柱的长度。
“更高的气压会使波纹管伸长,而较低的气压会使其收缩。通过同时控制每个波纹管的气压,我们可以控制机器人的形状和尺寸改变。
“在此之后,只需尝试不同的形状改变模式,以生成如滚动或爬行等有用的运动。”
他们的设计使用了可以自由独立改变长度的柔性支柱。通过以正确的程度和正确的顺序改变支柱的长度,他们可以生成多种不同的方式,如滚动或爬行),改变机器人的大小,甚至包裹和运输负载。
彼得说:“我认为这些能力是与这种多功能结构一起工作的自然结果,我们希望未来可以开发出其他有趣的能力。
对我来说,这项研究最令人兴奋的方面是Tetraflex的多功能性以及我们如何能够利用这些机器人来探索具有挑战性的地形并完成人类无法进入的任务。 Tetraflex可用的多种行走方式和物体运输能力很好地展示了这种多功能性。”
该团队已经取得了一些成功,在爱丁堡RoboSoft 2022运动竞赛中,他们参加了Tetraflex的早期版本,并获得第三名,展示了它在沙子上移动、穿过狭小的缝隙以及在障碍物之间移动的能力。
在探索了Tetraflex在运动和物体运输方面的一些能力后,他们现在计划应用机器学习算法,这可能使他们能够更全面地探索运动模式,并优化他们目前的模式。
他补充说:“可能还存在一些我们尚未发现的围绕或与环境互动的创意和有效的移动方式。”
