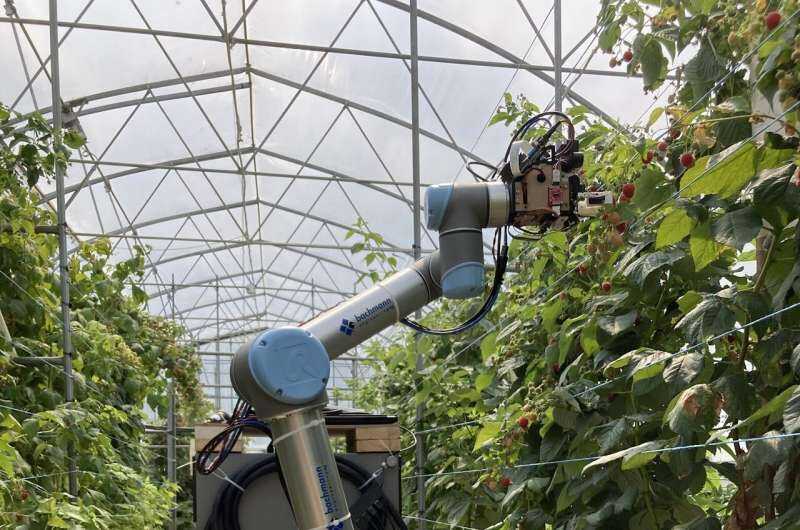
瑞士EPFL的CREATE Lab三位机器人学家设计、制造并测试了一款能够采摘覆盆子的机器人。据《通信工程学报》报道,Kai Junge、Catarina Pires和Josie Hughes三人在他们的项目中,基于一种降低水果采摘机器人设计成本的新理念,设计和测试了他们的机器人。
近几年来,随着人口增长,对食物的需求不断增加。为了应对这一问题,科学家正在寻找生产更多食物并保持成本合理的方法。其中一种方法是利用机器人代替人类进行体力劳动,例如采摘水果。
在大规模采摘任何水果都需要大量劳动力,果实采摘被认为是一项相对昂贵的操作。因此,科学家一直在研究使用机器人采摘水果。对于某些作物来说,这被证明是更具挑战性的。例如,采摘覆盆子对机器人而言是困难的,因为它涉及到多种技能。机器人必须能够识别哪些果实是成熟的,并且必须能够分别采摘每一个果实,而不会对脆弱的果实造成任何损伤。
采摘树莓比采摘其他水果更具挑战性,因为它需要抓住果实中心,而不是其茎。如果用力过猛,就会压碎果实。对于这种特定应用,另一个问题是在实地学习和测试中所需的时间非常长。在这项新尝试中,瑞士的研究人员尝试使用一种新方法来解决这两个问题——通过使用人造植物和水果来教导机器人做事情。因此,团队的工作涉及设计一台机器人和一棵人造的树莓植物。
研究团队发现,让机器人在测试实验室里反复学习采摘水果,比在田野里采摘更为快捷和省钱。他们所打造的机器人使用夹手进行采摘,并通过摄像头和软件来识别水果目标。在实验室里进行多次练习后,机器人在识别和采摘覆盆子方面变得更加娴熟。接着,研究团队将机器人移至室外,对其在真实的水果上的采摘技能进行了测试。
相比于人类,机器人的表现不尽如人意,只有60%的适当目标没有损坏被挑选出来。相比之下,人工挑选的准确率约为90%。研究人员认为,他们的研究证明这种过程可以行之有效,并且改进可以让准确率提高到人类水平。
