俄亥俄州立大学的研究人员开发了一款新软件,以协助开发、评估和展示更安全的自主无人驾驶汽车。
本研究的合著者、俄亥俄州立大学机械与航空工程系教授Bilin Aksun-Guvenc表示,研究团队开发了一种名为"虚拟环境车辆测试(Vehicle-in-Virtual-Environment,简称VVE)"的方法,可以在一个完全安全的环境中对无人驾驶汽车进行测试。
想象一辆无人驾驶汽车停在一个空旷的停车场中央。尽管它在行驶,但它并不是根据真实世界作出反应,而是根据软件输入,告诉汽车道路的样貌,以及它在路上遇到的车辆、行人和危险。
“借助我们的软件,我们能够让车辆误以为自己正在实际道路上行驶,实际上却是在一个宽阔、安全的测试区域内运行。”Aksun-Guvenc说道,“这种能力可以节省时间、金钱,并且没有发生致命交通事故的风险。”
最近在《传感器》杂志上发表的研究表明,通过将自动驾驶机器投入虚拟环境中,这项技术可以帮助汽车学习避免潜在的车辆碰撞,提高行人安全,并对罕见或极端交通情况作出反应。
尽管近年来自动驾驶技术在道路上已经越来越常见,但由于这些系统导致的事故数量之多,对于这些技术的测试方法需加以更加严密的审视,Aksun-Guvenc指出。
“我们的未来取决于我们能否对所有道路车辆都有足够的信任来保障我们的安全,因此我们的所有研究理念都与为实现这一目标而努力息息相关。” Akşun-Güvenç如此表示。他同时也是俄亥俄州立大学自动驾驶实验室的联合主任,这个研究团队最初于2014年成立,旨在推动自动驾驶技术的发展。
Aksun-Guvenc指出,目前用于展示自动驾驶功能的方法是首先在模拟环境中测试软件和技术,然后在公共道路上进行测试。然而,这种方法实质上将其他道路使用者变成了这些驾驶实验的被迫参与者,而这样的风险可能使整个开发过程变得昂贵、低效,并且对驾驶员和行人都存在潜在的不安全因素。
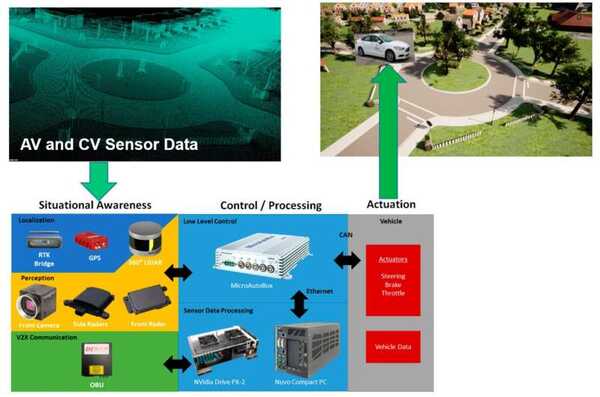
为了克服这些不准确评估的限制,本研究中的研究人员用模拟数据替代了真实车辆中高分辨率传感器的输出,将其控制与高度逼真的3D环境相连接,就像给机器装上VR头盔或虚拟现实眼镜一样。将数据输入自动驾驶系统的计算机,并将车辆的真实行动与模拟环境进行同步后,研究人员成功展示了它在实时中行为表现得仿佛虚拟环境是其真实周遭。
但是,研究合著者之一、自动驾驶实验室的联合主任Levent Guvenc表示,使他们的软件特别强大的是其虚拟环境的灵活性。"当真实感觉被虚拟感觉所取代时,模型可以轻松地更改以适应任何场景,"Guvenc说道。
他说:“由于VVE方法可以校准以保持模拟真实世界的特性,并在虚拟环境中建模罕见事件,因此它可以轻松模拟极端交通场景,比如有人跳到车前,或者普通的行人在人行横道等待。”
此外,借助一款车辆与行人连接的通讯应用程序,软件能够通过蓝牙在行人和测试车辆之间进行交流。研究人员让一名行人在模拟的道路上迅速穿越,并与测试车辆保持安全距离。然而,蓝牙信号却告诉汽车,这个人正就在它的面前穿越。
“这种方法的美妙之处在于道路使用者能够同时共享相同的环境,而无需身处同一位置,”Guvenc说道。尽管生成这些超逼真的环境可能需要时间,但他表示,将不同环境同步用于实时模拟的技术挑战是他们团队已经解决的一个挑战。”
该团队还为该技术申请了专利。将来,Guvenc 表示他也希望看到它被整合到由国家公路交通安全管理局等组织制定的交通规范中。
谷文奇表示:“在接下来的五到十年里,我们有望看到这项技术成为行业的重要组成部分。”“这就是为什么我们正在专注于为其构建更多应用的原因。”
