研究人员将研究成果与真实昆虫和机器昆虫相结合,以更好地了解它们在行走过程中如何感知肢体力量,从而为昆虫的生物力学和神经动力学提供新的见解,并为大型腿部机器人的新应用提供参考。他们在SEB百年会议上展示了他们的研究成果。
钟形感受器(CS)是一种存在于昆虫肢体的力感受器,对压力和应变作出响应,为控制运动提供重要信息。哺乳动物中存在类似的力感受器,被称为高尔基腱器官,这表明了解昆虫中力传感器的作用可能也能为人类等脊椎动物的功能提供新的见解。
“我研究力传感器在行走昆虫中的作用,因为这些传感器对于成功的运动至关重要,”美国西弗吉尼亚大学斯特勒工程与矿产资源学院机械与航空工程系的助理教授斯切琴斯基博士说道。“它们提供的反馈对于正确的姿势和协调至关重要。”
构建机器人模型而不是计算机模型的好处包括更真实地模拟运动部件之间的摩擦,并包含延迟发送神经信号。机器人肢体还具有能够记录每个信号发送和接收以及相应机械动作的优势,这是动物无法实现的。
斯捷琴斯基博士表示:“行走本质上是一项机械性任务,因此要理解行走的神经控制,就需要同时研究机械学和神经控制。”他进一步指出:“正常运行的行走机器人可以作为原型,用于制造能够帮助人们在极端地形中农耕、探索其他星球或者在林中巡视健康状况的机械设备。”
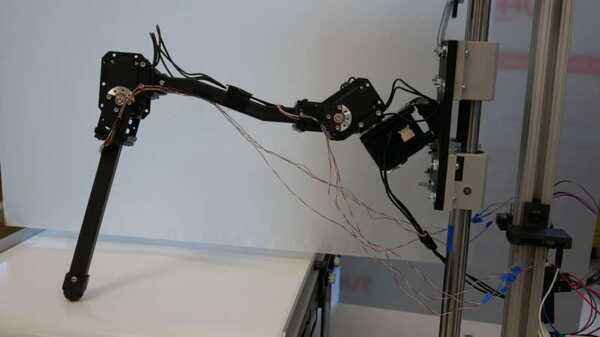
肖森斯基博士拥有两个主要的研究机器人:第一个是基于果蝇(Drosophila melanogaster)的仿生机器人,它使用六只脚行走,使团队能够完整地观察钟状感受器在行走时如何监测力量。另一个机器人是单腿的,可以简化模拟昆虫行走时一个感受器的感受体验。
司徒捷辛斯基博士还通过隔离昆虫的四肢,并在施加不同力量时使用电极监测感觉通路,探索计算机科学在真实昆虫中的作用。随后,这些记录的感觉信号被用来建立机器人腿部的模型。
"通过记录它们对许多不同信号的反应,我们可以更清晰地了解它们如何将力转化为神经活动," Szczecinski 博士说道。“我们使用许多不同的刺激因为这些生物系统是高度动态的,它们始终在适应施加在其上的力。”
斯切琴斯基博士的研究揭示了实际昆虫与机器昆虫之间极为密切的关联。斯切琴斯基博士表示:“我们发现,对于我们检查过的每个昆虫物种,我们的模型都能同样准确地描述感觉器官将转向力转化为神经活动的方式。这意味着每个物种的器官在基本功能上大致相同。”
