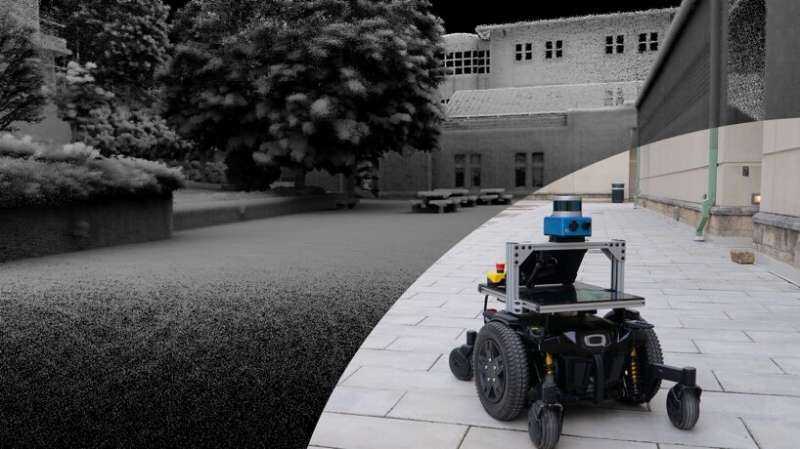
卡内基梅隆大学机器人学研究所的一个研究小组正在开发下一代探索者——机器人。
自主探索研究团队开发了一套机器人系统和规划器,使机器人能够更快地探索,探索未知环境中最黑暗的角落,并创建更准确详细的地图。这些系统使机器人能够自主完成所有这些任务,无需人为干预便能自主导航和绘制地图。
它可以在任何环境中使用,比如商场或住宅楼。它能实时构建地图,同时在探索过程中决定下一步该去哪里。人们可以在地图上看到所有事物,甚至无需进入空间,只需让机器人探索并绘制环境地图。
团队已经致力于勘探系统研究三年多。他们探索并绘制了几个地下矿井、一个停车场、科恩大学中心以及卡内基梅隆大学校园内几个室内外地点的地图。该系统的计算机和传感器可以连接到几乎任何机器人平台上。该团队常常使用改装过的电动轮椅和无人机进行大部分的测试。
机器人可以使用团队系统以三种模式进行探索。第一种模式:一个人可以控制机器人的运动和方向,而自主系统会防止它撞到墙壁、天花板或其他物体。第二种模式:一个人可以在地图上选择一个点,机器人将导航到那个点。第三种模式:纯粹的探索,机器人独自出发,调查整个空间并创建地图。这是一个非常灵活的系统,适用于许多应用,从物流到搜救。
该团队将3D扫描激光雷达传感器、前置摄像机和惯性测量单元传感器与一种探索算法相结合,使机器人能够知道自己所在的位置、曾经去过的地方以及接下来应该前往的地方。由此产生的系统实现了比以往方法更高效的效果,创建出更完整的地图,同时将算法运行时间减少了一半。
这种新系统能在光线较暗、危险的环境中运作,这些环境通讯不稳定,如洞穴、隧道和废弃建筑。该团队探索系统的一个版本由卡内基梅隆大学和俄勒冈州立大学联合开发,并参加了DARPA地下挑战赛。尽管在决赛中排名第四,但该团队凭借其绘制出比其他任何团队更多路线的成果荣获了“最多区域探索奖”。
