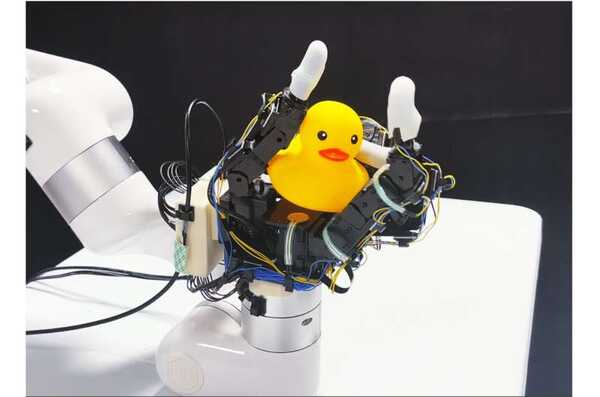
受到人类无需视觉即可轻松处理物体的灵感,加州大学圣迭戈分校的工程师团队开发出一种新方法,使机械手光通过触摸而无需依赖视觉就能旋转物体。研究人员使用他们的技术建造了一个机械手,能够平滑地旋转各种物体,包括小玩具、罐头、水果和蔬菜,而不会划伤或压碎它们。机械手仅使用基于触摸的信息完成这些任务。
这项工作有助于开发能够在黑暗环境中操控物体的机器人。该团队最近在2023年的机器人科学与系统会议上展示了他们的工作,并将论文发布在arXiv预印网站上。
为了构建他们的系统,研究人员将16个触摸传感器安装在一个四指机械手的手掌和手指上。每个传感器的成本约为12美元,具有简单的功能:检测物体是否触摸到它。
这种方法独特之处在于它依赖于许多低成本、低分辨率的触摸传感器,使用简单的二进制信号(触摸或不触摸)来完成机械手内部的旋转动作。这些传感器分布在机械手的一个大面积上。
这与其他许多方法形成鲜明对比,其他方法依赖于一些高成本、高分辨率的触摸传感器,固定在机械手的一个小区域,主要在指尖。
加州大学圣迭戈分校的电气与计算机工程学教授王晓龙解释了这些方法存在的几个问题。首先,机械手上的传感器数量较少,减小了它们与物体接触的机会。这限制了系统的感知能力。其次,高分辨率的触摸传感器提供有关纹理的信息极其难以模拟,更不用说价格昂贵。这使得在真实世界的实验中更具挑战性。最后,许多这些方法仍然依赖于视觉。
王教授说:“在这里,我们使用了一个非常简单的解决方案。我们表明我们不需要了解物体纹理的细节来完成这个任务。我们只需要简单的二进制信号,告诉我们传感器是否与物体接触,这些信号更容易模拟和传输到现实世界。”
研究人员进一步指出,具有大范围的二进制触摸传感器能够为机械手提供有关物体的三维结构和方向的足够信息,以成功进行旋转操作,而无需依赖视觉。
他们首先通过模拟一个虚拟机械手旋转一系列物体(包括形状不规则的物体)来训练他们的系统。系统会评估在旋转过程中手上的哪些传感器被物体触摸,并评估手关节的当前位置以及之前的动作。利用这些信息,系统会告诉机械手在下一个时间点需要移动哪个关节。
然后,研究人员在实际机械手上对系统进行了测试,使用了该系统尚未遇到的物体。机械手能够旋转各种物体而不会停滞或失去控制。这些物体包括番茄、辣椒、一罐花生酱和一个玩具橡皮鸭,其中橡皮鸭由于其形状而是最具挑战性的物体。形状更复杂的物体旋转时间更长。机械手还可以围绕不同的轴旋转物体。
王教授和他的团队现在正在努力将他们的方法扩展到更复杂的操作任务。他们目前正在开发技术,使机械手能够抓取、投掷和玩耍等等。
王教授说:“人手中的操作是我们人类的常见技能,但对于机器人来说却非常复杂。如果我们能够赋予机器人这种技能,将会打开他们能够执行的任务的大门。”
