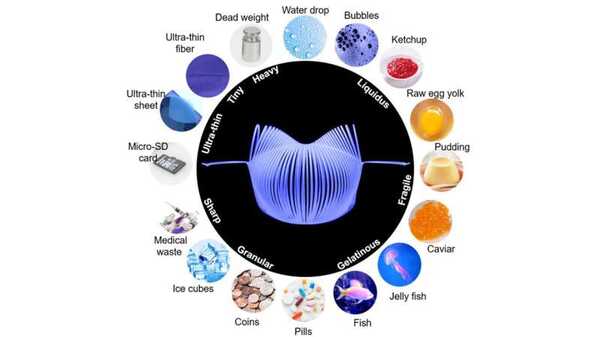
美国北卡罗来纳州立大学的研究人员开发出一种机器人抓握装置,它的力度足够轻柔,可以拾起一滴水,又足够强劲,可以拾起6.4公斤(14.1磅)的重物,灵活性足够好,可以叠起一块布,精准性足够高,可以捡起比人类头发还要细20倍的微缩胶片。
除了可能的制造应用,研究人员还将该装置与技术整合,使得抓握器能够通过前臂肌肉产生的电信号来控制,展示其在机械假肢中的潜力。
由于在强度、精度和柔软性之间需要权衡,要开发出一个能够处理超柔软、超薄和重物的单个柔性抓握器是困难的,这项研究在这些特性之间取得了出色的平衡。
这种新抓握器的设计基于早期一代的柔性机器人,它们采用了剪纸技术(kirigami),即通过剪裁和折叠二维材料形成三维形状。
新抓握器也采用了剪纸技术,但与之前的设计有很大不同,改善了基本结构本身,以及抓握器的轨迹,这意味着抓握器在抓取物体时接近的路径。
这种新设计能够在抓握器的结构中通过力的分布实现高度的强度和柔软性。
机器人抓握器的强度通常以载荷与重量比来衡量,抓握器重0.4克,可以承重6.4公斤。这是一个大约16000的载荷与重量比。这个比例比之前的载荷与重量比记录高出2.5倍,之前的记录是6400。结合它温柔和精确的特性,抓握器的强度为其提供了广泛的应用前景。
新技术的另一个好处是,它的优秀特性主要是由其结构设计驱动,而不是由用来制造抓握器的材料决定。
在实际应用中,可以用可生物降解材料来制造抓握器,比如坚固的植物叶子,这对于只需要在有限的时间内使用抓握器的应用非常有用,比如在处理食物或生物医学材料时。
研究人员还将这种抓握装置与一个肌电假肢手相结合,这意味着假肢可以通过肌肉活动来控制。
这种抓握器为一些使用现有假肢设备难以完成的任务提供了更好的功能,比如拉拉链、捡起硬币等,新的抓握器无法取代现有假肢手的所有功能,但它可以用来补充其他功能。而剪纸抓握器的优势之一是,在使用抓握器时不需要更换或增加现有机器人假肢中使用的电动机,你只需利用现有的电动机来操作抓握器。
在概念验证测试中,研究人员演示了剪纸抓握器与肌电假肢手结合使用,可以翻动书页和摘葡萄。
这种抓握器的设计在机器人假肢、食品加工、制药和电子制造等领域都有潜在应用。
