自然界的昆虫拥有令人惊叹的飞行技巧,并可以附着和攀爬各种材料的墙壁。能够执行振翅飞行、攀爬墙壁,并在这两种运动方式之间平稳切换的昆虫为我们提供了绝佳的仿生模型。然而,能够同时具备攀爬和飞行能力的仿生机器人非常少。
设计飞行和攀爬动力系统与昆虫的振翅和攀爬技能相似的特性是具有挑战性的。飞行-攀爬过渡控制策略在仿生飞行-攀爬机器人上难以应用。
主要原因是目前可悬停的振翅飞行系统发现很难产生足够的升力来支撑墙壁攀爬机器人作为负载,并且对可以附着于各种类型表面的攀爬机器人的研究还不完善。
此外,还需要研究以墙壁为导向的飞行-攀爬过渡控制方法,以设计能够有效模仿昆虫在墙壁上着陆和起飞的运动模式。
最近,南京航空航天大学的一支团队开发出了一种新的姿态过渡控制策略。一种具有飞行和攀爬能力的仿生机器人能够完成平稳的运动,包括在垂直墙壁上着陆、沿着墙壁攀爬和从墙上起飞。
领导这项研究的季爱红教授表示:“具有跨领域运动能力的机器人可以扩大单领域机器人的空间,并解决单领域机器人面临的问题,例如应用受限和与外部物理量难以互动。”
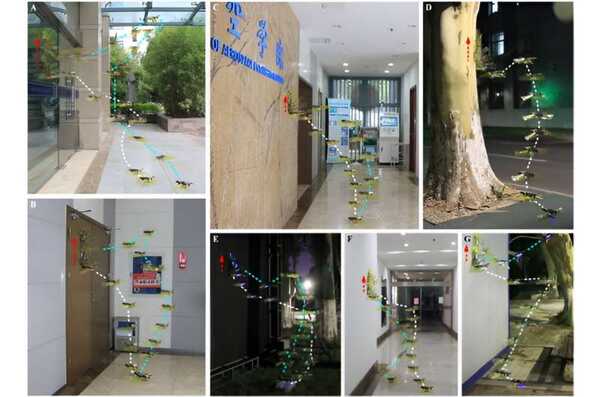
这种空中-墙壁机器人已成功展示了在包括玻璃、木门、大理石、树皮、弹性布料、石灰墙和涂铁片在内的各种复杂垂直墙壁上着陆、攀爬和起飞的能力。这一系列步骤在自然界中非常常见,例如苍蝇在飞行一段距离后到达一个地点,着陆在墙壁上,攀爬到感觉舒适的位置,然后飞到下一个地方。它对于理解昆虫的起飞和降落有着重要的意义。
该研究发表在《研究》杂志上。季教授是南京航空航天大学机械与电气工程学院的教授。
这种仿生昆虫机器人采用了振翅/旋翼混合动力布局,通过旋翼动力的气动负压吸附和具有仿生附着性能的攀爬机构的协同组合,实现了在空中高效可控的飞行以及对垂直墙壁的附着和攀爬。
季教授表示:“昆虫可以在空中飞行,也可以在墙壁上攀爬,这得益于它们对振翅和身体姿势的灵活控制。它们利用翅膀、腿部和视觉信息来协调起飞和降落。”“振翅产生的升力在昆虫悬停时是向上的,而身体姿势可以任意改变。特别是在墙壁上着陆或从墙壁起飞时,需要完成一系列复杂的模块化动作,包括身体减速和大角度旋转。我们受到启发,认识到通过模仿昆虫对身体姿势的控制,可以实现具有大角度旋转能力的仿生两栖机器人完成飞行和攀爬之间的过渡。”
但是与昆虫攀爬腿相对于身体的布局相反,攀爬部分设计在机器人身体的上方。因此,机器人飞行部分的动力不仅可以为攀爬部分提供气动负压吸附,还可以抵抗由重力引起的翻倒力矩。
旋翼动力学的纵轴布局设计和控制策略实现了在飞行-攀爬过渡期间的独特的跨领域运动。机器人昆虫提供了足够的控制力和力矩。当振翅/旋翼混合动力被激活时,净垂直推力与节流阀命令大致保持线性关系。此外,在复合控制信号下,振翅/旋翼混合动力控制的三轴力矩输入和输出被证明是独立且互不干扰的。力矩值满足控制需求,并且控制分配逻辑合理。
季教授表示:“为了优化仿生两栖机器人的飞行-攀爬过渡方案,我们进行了数次预试验。飞行-攀爬过渡过程与混合布局
