
科罗拉多州立大学的研究人员研制出受象鼻启发的柔性机器人,能够弯曲、抓取物体并与其他机器连接。这类机器人采用名为张拉整体(tensegrity)的结构设计:刚性杆件由受张拉的缆索连接,而非依赖固定关节。
这种构造使机器人能够收拢、弯曲和改变形状,同时利用管状身体两端的抓取爪操作物体或附着到其他机器人上。
该技术最终有望支持机器人团队执行太空探索及其他复杂任务。
可变形机器人团队
该系统将柔性身体与机械爪结合,使单个机器人既能独立运行,也能组装成更大的构型。
该技术针对现有模块化机器人的一项限制:后者通常采用刚性部件,限制了其适应不同环境和任务的能力。研究人员的目标是将软体机器人的柔性与模块化机器人系统的可重构性结合起来。
新机器采用张拉整体结构设计,其中刚性杆件由张拉缆索网络连接,而不是彼此永久固定。这种布局使机器人身体能够弯曲、伸展、收拢和改变形状,同时保持结构完整性。
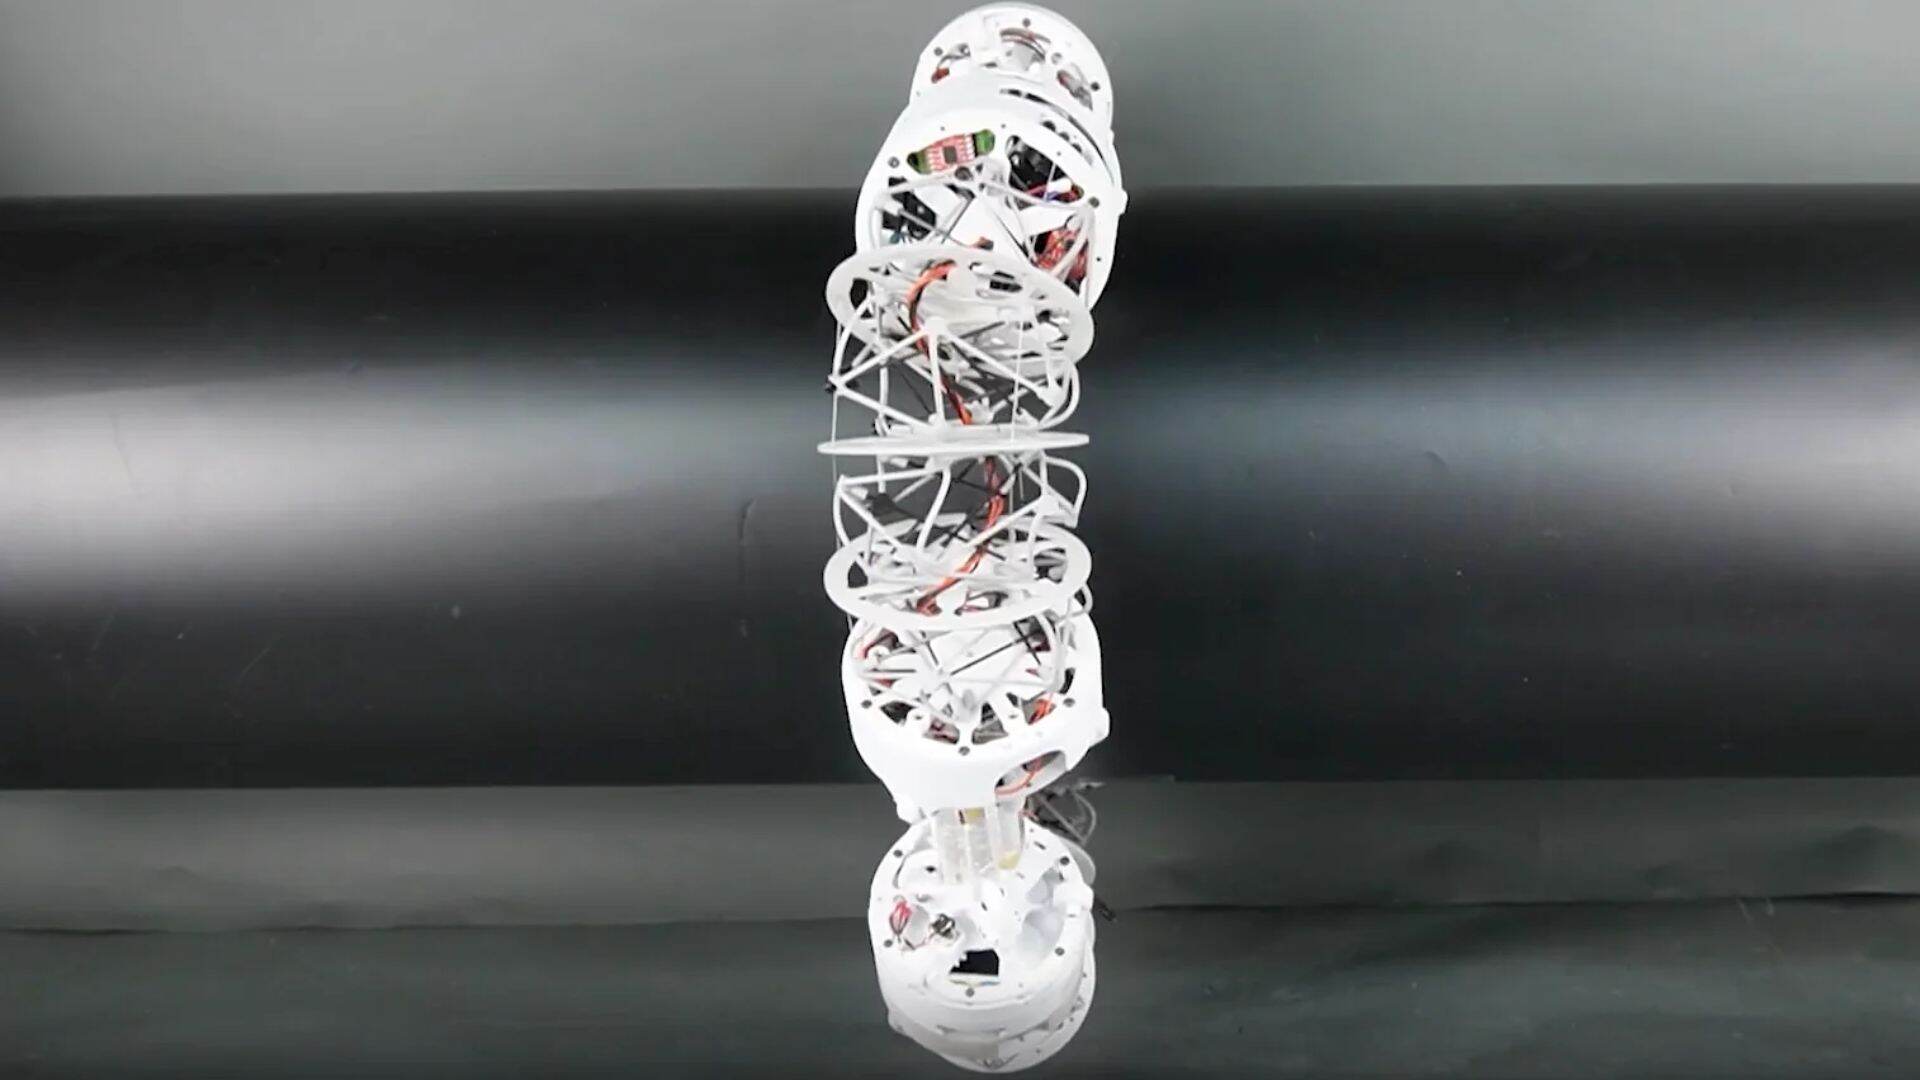
传统机械臂依靠固定关节控制运动,而这些管状机器人具有可连续变形的柔性身体。它们两端还配有机械抓取爪,可抓取物体并与其他机器人连接。
双爪布局是该系统模块化设计的核心。单个机器人可用其爪进行附着,从而在不依赖磁连接的情况下构建更大的结构。这种机械附着方式还有助于减少多个单元连接时的对准问题。
连接后,机器人可形成不同构型,包括链状、环状和分支结构。每种布局都为运动与操作提供了不同可能,使集体能够根据任务需求调整其物理结构。
研究人员演示了单个单元可独立执行操作和移动,而连接后的群体可协调运动以运输物体。这些机器还展示了多模态运动能力,利用不同运动策略穿越多样环境。
另一项能力是移动-操作一体化(loco-manipulation),即将移动与物体处理结合起来。机器人无需依赖分别用于地形导航和物体操作的独立机构,而是利用柔性身体和抓取爪同时完成这两类功能。其绕物体弯曲的能力还可帮助抬升和搬运不同尺寸的载荷。
机器人迈向自主化
团队在实验室和真实场景(包括自然地形)中测试了这些机器人。这些实验考察了不同构型如何支持协同物体处理、运输以及在复杂地形上的移动。
据团队介绍,开发该系统需要克服多项工程挑战,尤其是在电机选择方面。执行器必须足够紧凑以装入机器人内部,同时为不同运动提供足够功率和可靠性。团队还测试了多种结构构型,以确定机器在实际试验中的表现。
尽管已有上述演示,这些机器人尚未完全自主。目前大多数操作仍需人工操控,不过研究人员已演示两个单元能够独立找到彼此并建立连接。
未来开发将聚焦于提升自主性、提高运行速度,并使其能在更少监督下与人类协同工作。研究人员还设想部署更大规模的机器群体,可能涉及数十或数百个互连单元。
这类机器人集体可前往指定地点,然后重新排列成适合特定操作的构型。潜在应用包括制造、太空探索和搜救任务,在这些场景中机器人可能需要穿越不可预测环境、操作物体并适应变化的需求。
研究人员表示,通过将柔顺张拉整体结构与机械对接机构结合,该系统为围绕固定几何构型构建的机器人提供了一种替代方案。它可为多功能机器人团队奠定基础,使其能够改变物理布局和运动方式以应对不同任务。
