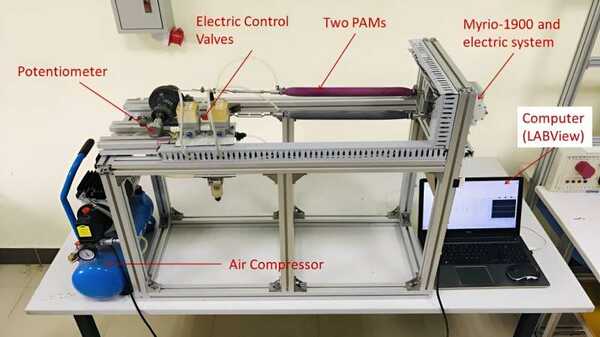
近年来,气动人工肌肉(PAMs)作为一种有前景的执行器出现,可以模拟人类的运动,广泛应用于包括机器人技术、康复和假肢等各个行业。PAMs通常由橡胶构成,在编织纱线的覆盖下,可以模拟人类肌肉的机械特性。当供应压缩气体时,它们可以变得僵硬和收缩,并在释放气体时变得柔软和延长。然而,PAM是一个非线性系统,具有巨大的时延,因此有必要拥有可以调节其性能的控制系统。
虽然确定PAM的非线性数学模型是具有挑战性的,但过去的研究人员提出了许多控制方法来解决与PAM相关的问题。然而,尽管这些传统的控制方法表现出不错的性能,但它们不能处理PAM的非线性和滞后现象。此外,尽管学习控制算法在改善基于PAM的系统性能方面在理论上是有效的,但在实践中实施起来非常困难。
为了克服这些局限性并解决这个尚未解决的问题,由日本芝浦工业大学创新全球计划、工程学院的Ngoc-Tam BUI副教授领导的一组研究人员,以及河内科技大学的Quy-Thinh Dao博士,提出了一种新颖的解决方案。
在他们发表在《科学报告》杂志上的研究中,他们提出了一种称为“自适应模糊滑模控制器(或AFSMC)”的控制方法,该方法使用模糊逻辑(一种计算思维方式)来估计基于PAM的系统的控制参数。
BUI副教授解释说:“所提出的创新控制策略利用高濑-菅野模糊算法来估计干扰成分,并自动更新输出变量值,展示了比传统滑模控制方法更强的跟踪准确性和适应性。”
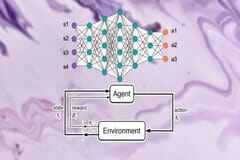
研究人员首先开发了一个滑模控制器,控制信号中包含一个特殊变量,用于估计干扰并改善控制性能。接下来,他们设计了一种自适应模糊算法,通过自适应法则自动更新组件规则的参数向量,以计算干扰变量。
然后,研究人员使用李雅普诺夫稳定条件(用于研究非线性系统的稳定性)分析了开发的AFSMC算法的稳定性。此外,研究人员通过与传统滑模控制方法的比较进行了一系列实验,以评估他们控制器的性能。
值得注意的是,AFSMC方法展示了改进的跟踪准确性,在负载下,频率为0.5 Hz时,均方根误差值为2.68°,而滑模控制器的值为4.21°。
此外,它还展示了对突变外部干扰的出色适应性。BUI副教授进一步解释了这些结果:“通过与众所周知的商业康复系统LOKOMAT的比较评估,AFSMC控制器展示了类似的性能。它还展示了对突然的负载变化具有卓越的适应性,通过操作其控制输出,迅速返回到期望轨迹。”
因此,这些发现表明,新颖的AFSMC方法有望应用于机器人康复设备、辅助设备和物理疗法设备,以实现精确和个性化的疗法。此外,这种方法可以帮助设计和开发功能更强、康复效果更好的先进假肢。
BUI副教授谈到这项研究的长期影响时表示:“在这项研究的成果下,预计未来5到10年内将出现由PAM驱动的商业康复系统。这个创新系统将为患者提供显著的好处,包括脊髓损伤和中风患者以及其他需要康复的人群。”