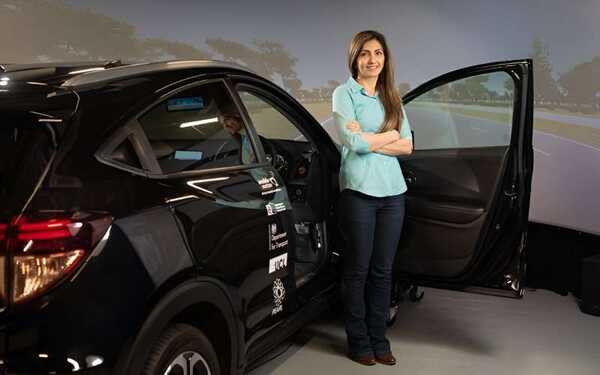
首先,UCL的研究人员将在英国科学节上展示一种新开发的机器人驾驶座,作为增加高度自动驾驶车辆公众信任的持续努力的一部分。
这个驾驶座是由UCL智能移动组(IM@UCL)的科学家们开发的,它向高度自动驾驶车辆的驾驶员发出信号,表明需要人类操作员重新控制。该项目的开发是为了研究自动驾驶车辆和人类驾驶员之间的通信。
IM@UCL小组开发了一种驾驶模拟器设置,能够理解人类驾驶员的情境意识。情境意识是指感知、理解和有效应对自身情况的能力。
这个设置捕捉驾驶员的目光移动并测量其脑活动,告诉车载电脑驾驶员是否具有高或低的情境意识。这使得车辆能够判断驾驶员是否能够安全地重新控制车辆。
目前在公路上越来越多地使用高度自动化和自主车辆,这些车辆并不完全是自驾的,但在某些情况下能够接管驾驶员的控制权。这些自主系统可能在未来的公共交通中得到使用,因此我们需要增加公众对这些车辆安全性的信心。
研究表明,在汽车转交控制权给人类驾驶员的时候,高度自动驾驶和自主驾驶车辆涉及的许多与安全有关的事件发生。如果车辆能够判断驾驶员是否具备足够的情境意识来安全地控制车辆,那么一些事故是可以避免的,当车辆无法自主导航时。
目前市场上提供的高度自动化和自主驾驶车辆会通过视觉和听觉信号警示驾驶员重新接管控制权。但视觉信号依赖于驾驶员监视仪表盘,并且听觉信号可能会被忽略,或对听力有困难的驾驶员不合适。为了解决这些问题,IM@UCL的研究人员开发了一种使用机器人驾驶座进行物理反馈的方式来警示驾驶员,作为一项额外的安全措施。
嵌入在座椅内部的机器人结构可以通过气压加压,使座椅能够通过触感与驾驶员交流。如果车辆确定驾驶员对周围环境缺乏意识,根据驾驶员的目光移动和脑活动,座椅可以轻轻地“推动”一下,以提醒驾驶员增强情境意识。
IM@UCL的主任、UCL土木、环境和测绘工程学教授Bani Anvari表示:“我的愿景是通过新技术使人们在未来能够信任和充分利用高度自动化和自主驾驶车辆的好处,例如通过情境意识的检测结合机器人驾驶座。自主驾驶车辆很可能是许多人每天接触的第一个机器人。为了公众能够完全信任这项技术,我们需要确保汽车与人之间有有效的沟通。
“我期待着看到这项技术如何发展,也很高兴在英国科学节上为公众展示。学术界、工业界和决策者必须共同努力,获得道路使用者的信任,而我很高兴我的工作能为此做出贡献。”
