无人机(UAV),俗称无人机,已经在无数场景中被用来解决现实世界的问题。这些飞行机器人系统能够帮助监测自然环境、检测火灾或其他环境危害、监控城市并找到自然灾害中的幸存者,等等。
为了有效地完成所有这些任务,无人机应该能够可靠地检测到周围环境中的目标和感兴趣的物体。因此,计算机科学家一直在努力设计新的计算技术,以实现这些能力,使用深度学习或其他方法。
云南大学和中国科学院的研究人员最近提出了一种基于边缘计算的新型目标检测系统。他们在《IEEE物联网杂志》中介绍的这个系统可以为无人机提供在周围环境中发现相关物体和目标的能力,而不会显著增加能耗。
大部分现有研究只关注无人机目标检测固有的部分挑战,很少有研究能在各个方面取得平衡,设计一个能够减少能耗的实用系统。
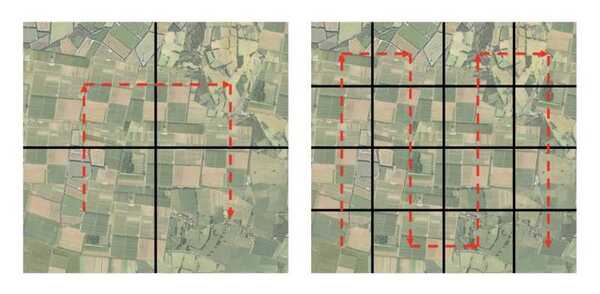
我们提出了一种面向边缘的能效物体检测系统,适用于无人机。该系统旨在动态支持各种无人机设备、边缘设备和检测算法,通过决定任务的检测要求所需的最节能飞行参数(包括飞行高度、飞行速度、检测算法和采样率),以最小化能耗。
这个团队的研究人员设计的目标检测系统,被称为E3-UAV,基于一个越来越流行的方法,即边缘计算。边缘计算利用多个网络或附近的设备进行更快且消耗更少能量的计算。在这个团队的系统中,这些网络被利用来确定参数(即无人机的海拔、飞行速度等),以使系统能够在消耗最少能量的情况下检测周围的物体。
我们首先提出了一种有效的任务评估指标,并构建了一个透明的能耗模型,基于数百次实际飞行数据来规范能耗和飞行参数之间的关系。然后,我们提出了一种基于大量实际飞行数据的轻量级能效优先决策算法,以辅助系统决定飞行参数。
他们使用NVIDIA GPU进行了一系列模拟测试,对他们的系统进行了训练和评估。他们特别将其应用于大疆创新的无人机Mavic Air 2,该无人机通常用于拍摄航拍和视频。
我们评估了系统的性能,我们的实验结果表明它可以显著降低实际场景中的能耗。
未来,E3-UAV可以被应用和测试在其他无人机上,以进一步评估其潜力和普适性。此外,这项工作还可以为基于边缘计算的类似物体检测技术在机器人应用领域的开发提供参考。