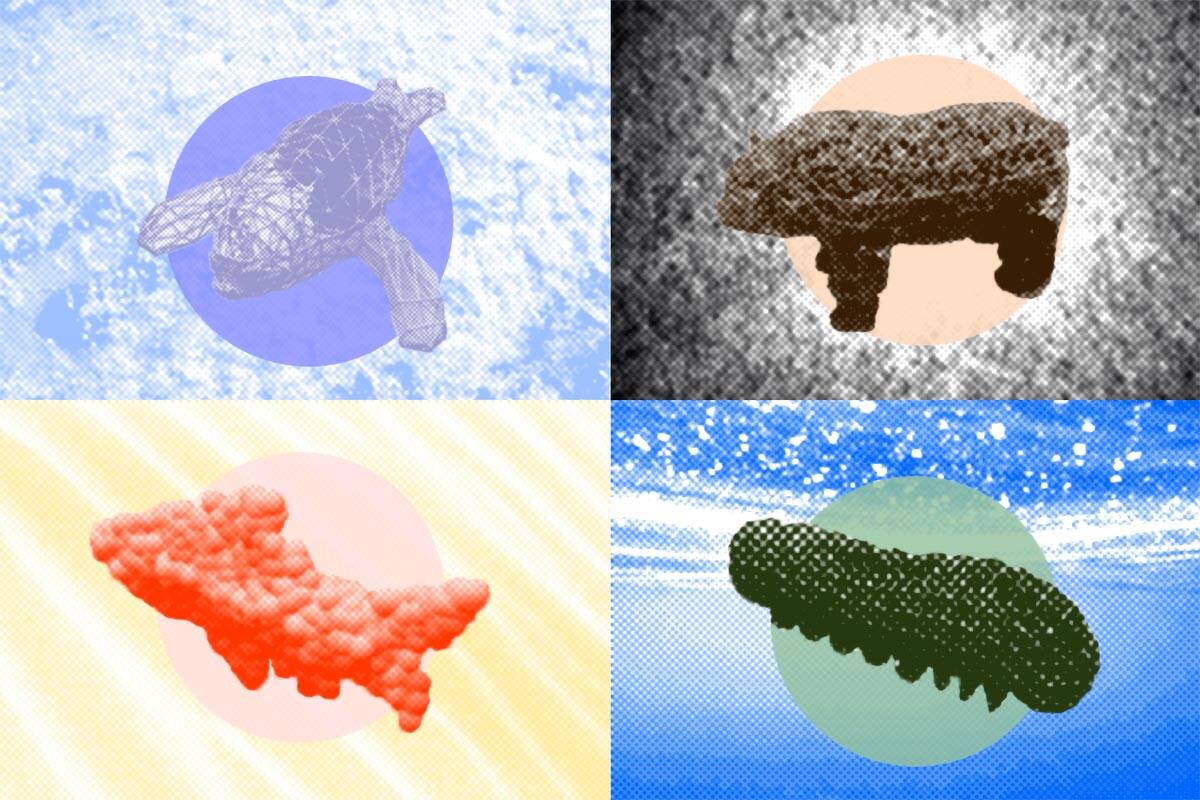
SoftZoo是一个软体机器人共同设计平台,可以在不同环境中测试机器人性能的最佳形状和尺寸。
自2008年采用“软体机器人”这个术语以来,该领域的工程师一直在构建灵活机器人的多样化代表,这些机器人在探索、运动、康复甚至太空中都非常有用。其中灵感之一来自野生动物的移动方式。
麻省理工学院开创性的SoftZoo平台
麻省理工学院的一组研究人员进一步发展了这一点,开发出了SoftZoo,这是一个生物启发式平台,使工程师能够研究软体机器人的共同设计。该框架优化了由设计组成的算法,该设计确定机器人的外观;控制或使机器人运动的系统,改进了用户自动生成潜在机器外形的轮廓的方式。
该平台展示了熊猫、鱼类、鲨鱼和毛毛虫等动物的三维模型设计,可以模拟软体机器人在不同环境中的运动、灵活转向和路径跟踪等任务。无论是雪地、沙漠、黏土还是水中,该平台展示了不同设计在不同地形中的性能权衡。
在机器人互动中的重要性
我们的框架可以帮助用户找到机器人形状的最佳配置,使他们能够设计出可以完成多种不同任务的软体机器人算法。本质上,它帮助我们了解机器人与环境互动的最佳策略。
SoftZoo比类似平台更全面,因为它不仅模拟设计和控制,还模拟对各种生物群落的物理特征反应的运动。该框架的多功能性来自一个可微的多物理引擎,它可以同时模拟物理系统的几个方面,比如海豹在冰上转弯或毛毛虫在湿地环境中爬行。该引擎的可微特性通过减少解决计算控制和设计问题所需的通常昂贵的模拟次数来优化共同设计。因此,用户可以使用更复杂、更明确的算法设计和移动软体机器人。
生物学在机器设计中的作用
该系统能够模拟与不同地形的相互作用,说明了形态学(研究不同生物形状、大小和形式的生物学分支)的重要性。根据环境的不同,某些生物结构比其他结构更优化,就像比较完成类似任务的机器的蓝图一样。
这些生物轮廓可以激发更专门、针对特定地形的人工生命。水母温柔起伏的几何形状使其能够高效地穿越大面积水域,激发研究人员开发新品种的软体机器人,打开完全在硅中培育的人工生物的无限可能性。此外,蜻蜓能够执行其他飞行生物无法完成的非常灵活的机动动作,因为它们的翅膀上有特殊的结构,当它们飞行时可以改变它们的质心。我们的平台通过优化运动方式,与蜻蜓自然而然地更擅长于工作在其周围环境中。
由于机器人以前在混乱的环境中难以导航,因为它们的身体与环境不相适应。然而,有了SoftZoo,设计者可以同时开发机器人的大脑和身体,共同优化陆地和水中的机器,使其更加敏感和专业化。
