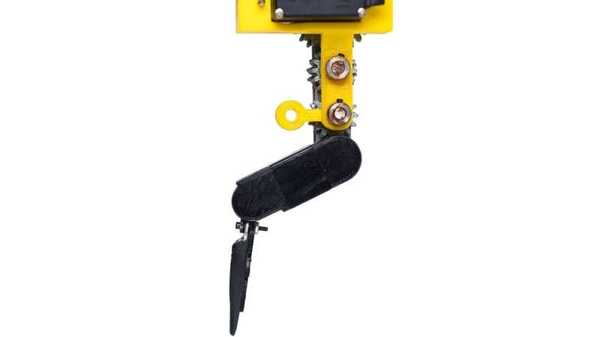
设想一下,一群互相连接、自主运作的机器人协作舞动,穿越深邃黑暗的海洋环境,执行科学调查或搜救任务。
在《科学报告》杂志上发表的一项新研究中,由布朗大学研究人员领导的团队提出了构建这些类型的水下导航机器人的重要第一步。在研究中,研究人员概述了一个名为Pleobot的小型机器人平台的设计,这个平台既可以作为帮助研究人员了解类似磷虾游泳方式的工具,也可以作为构建小型、高度可操纵的水下机器人的基础。
Pleobot目前由三个关节节段组成,模拟了虾小脚自发节律游泳。研究者们借鉴了虾类,它们展示了在游泳、加速、减速和转向方面的高级技能,从而设计出了Pleobot。据研究表明,Pleobot能够模拟虾类游泳腿的性能,为维持虾类稳定的前进游泳提供了新的流体-结构相互作用的见解。
研究表明,智慧化机器人Pleobot有可能让科学界了解如何利用1亿年的进化历程来研制更好的海洋导航机器人。
“‘与生物进行实验是具有挑战性和不可预测性的,’布朗工程学院的博士候选人兼新研究的主要作者Sara Oliveira Santos说道,“Pleobot使我们无与伦比地解析和掌控了所有海蜇式游泳的方面,帮助其在水下操纵。我们的目标是设计一个全面的工具来理解海蜇式游泳,这意味着包括所有使海蜇成为运动员般游泳者的细节。”
这项努力是 Brown 大学工程学助理教授 Monica Martinez Wilhelmus 实验室中的研究人员与墨西哥国立自治大学 Francisco Cuenca-Jimenez 实验室中的科学家之间的合作。
该项目的主要目标是了解类似磷虾的元锤泳动物如何在复杂的海洋环境中生存并进行高达1,000米的大量垂直迁徙,相当于每天两次叠起三个帝国大厦。
"他们用来高效游泳的机制的快照我们有,但我们没有全面的数据,"威廉姆斯实验室的博士后研究员尼尔斯·塔克说道。"我们建造和编程了一个机器人,精确地模拟腿的基本运动,产生特定的运动并改变附属物的形状。这使我们能够研究不同的结构,以进行测量和比较,这是用活体动物做不到的。"
元时游泳技术通过鱼糜的泳腿依次前后波动的铺展,可以实现令人瞩目的机动性,这种机动性经常被鱼糜表现出来。研究人员认为,在未来,可部署的群体系统可以用于绘制地球的海洋,通过覆盖大面积参与搜索和救援任务,或被派往太阳系的卫星,如欧罗巴,探索他们的海洋。
"克里尔集聚是自然界中群集现象的绝佳例证:它们由体型流线的生物组成,每个方向行进最远可达一公里,具备出色的水下机动能力,"威廉姆斯说道。"这项研究是我们长期研发目标——开发下一代自主水下感知器具的起点。能够理解附肢层面的流体-结构相互作用,将使我们能够对未来设计做出明智决策。"
研究人员能够主动控制机器人模拟生物的两条腿,并被动控制其分叉鳍的开合。这被认为是第一个能够重现分叉鳍运动的平台。这个机器人平台的制造是一个跨学科团队在流体力学、生物学和机电一体化方面共同努力多年的项目。
研究人员的模型是按照磷虾的10倍比例建造的,磷虾通常只有回形针大小。该平台主要由三维可打印零件打造而成,其设计是开放式的,这意味着其他团队可以使用Pleobot继续研究对于磷虾、龙虾等其他生物的节律游泳的问题。
在这篇研究报告中,该团队揭示了沙尘暴游动的众多未知机制中的一个答案:它们如何产生升力,以免在前行游泳时下沉。如果沙尘暴不持续游泳,它们就会开始下沉,因为它们略比水重。为了避免这种情况,即使在向前游泳时,它们仍然必须产生一些升力,以便能够保持在水中相同的高度,Oliveira Santos 表示。
“我们使用机器人成功地揭示了这个机制,”实验室的博士后研究员苏云星表示。“我们发现了移动腿部的动力冲程时背侧形成低压区域的重要作用,这对提升升力有着贡献。”
在未来几年里,研究人员希望在这一初步成功的基础上继续构建并测试文章中所呈现的设计。团队目前正在努力将虾的形态特征,如柔软度和附肢周围的刚毛,融入到机器人平台中。
