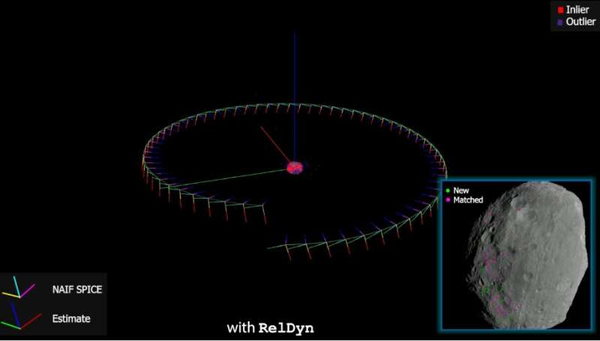
同步定位与测绘(SLAM)是一项很有前途的技术,可以用来改善自主系统的导航,帮助它们绘制周围环境的地图,并跟踪其中的其他物体。到目前为止,它主要应用于地面车辆和移动机器人,但也有可能扩展到航天器。
佐治亚理工学院(Georgia Tech)和NASA戈达德太空飞行中心的研究人员最近创建了AstroSLAM,这是一种基于SLAM的算法,可以让航天器更加自主地导航的模型。在arXiv上预先发表的一篇论文中介绍了这个新的解决方案,它在空间系统围绕小天体(如小行星)导航的情况下特别有用。
进行这项研究的研究人员之一Panagiotis Tsiotras告诉媒体:“我们最近的工作是美国宇航局资助的ESI(早期创新)计划的一部分,该计划的目标是使未来用于深空任务(例如,访问和测量小行星)的航天器更加自主。”
“这个问题引起了极大的兴趣,因为由于距离地球很远,很难实时地在小行星周围执行所需的机动。相反,目前的过程需要一个大型地面操作员团队将从航天器捕获的图像下行,并对其进行离线分析,以创建数字地形图,这相当于精心编排航天器的机动。”
对于地球上的人类代理人来说,确保宇宙飞船以理想的方式围绕小行星运行是一项艰巨、乏味和耗时的任务。因此,一个可以自主重建附近小行星形状并在地球的最小干预下导航航天器的模型将非常有价值,因为它可以促进并可能加速深空任务。
由Tsiotras和他的同事开发的AstroSLAM解决方案,可以自动生成航天器相对于附近小行星或其他小型天体的位置和方向,它通过分析航天器上的相机在绕目标天体运行时拍摄的一系列图像来实现这一目标。
Tsiotras解释说:“正如它的名字所暗示的那样,AstroSLAM是基于SLAM的,这种方法迄今为止已经在陆地移动机器人上取得了巨大成功,但我们还没有将其扩展到太空环境中。我们的模型还可以生成小型天体的3D形状表示,并估计它们的大小和引力参数。该算法是我的团队(佐治亚理工学院动力学与控制系统实验室)在航天器基于视觉的相对导航方面五年多工作的成果。”
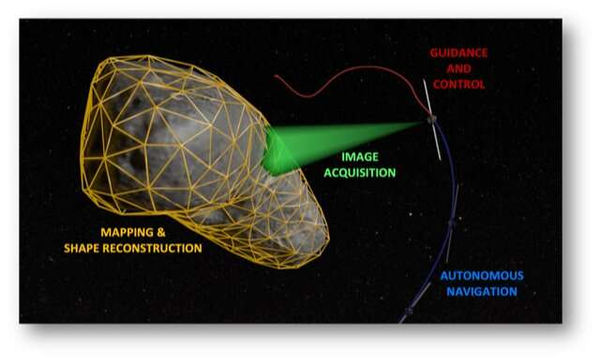
AstroSLAM可以完全自主地估计航天器的相对位置和方向,这些信息可以用来计划和执行轨道上的各种机动,包括降落在附近的天体上。该模型还可以生成附近天体的3D形状图像,估计其大小和引力参数。
Tsiotras说:“AstroSLAM的一个新颖之处在于它考虑了轨道动力学产生的运动限制,从而提供了更精确的导航解决方案。”
AstroSLAM减少了航天器对地面人员进行复杂计算的依赖,从而提高了航天器的自主性和相对导航能力。即使在可预见的未来,我们继续依赖现有的经过良好测试的方法,如果主要方法失败,所提出的方法也可以作为‘备用’解决方案,因为它只依赖于一个相机。”
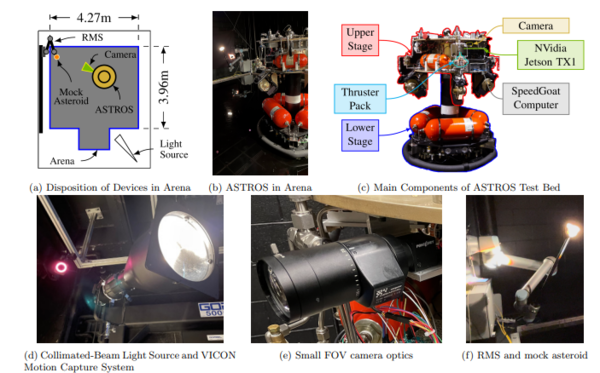
研究人员在一系列测试中评估了他们的技术,使用了NASA在传统太空任务中捕获的真实数据,以及佐治亚理工学院的航天器模拟器生成的高保真人工数据。他们的发现非常有希望,这表明AstroSLAM最终可以在各种场景下实现航天器的自主操作。
Tsiotras补充说:“我们目前正在努力改进AstroSLAM的图像处理步骤(例如,显著特征检测和跟踪),通过利用最先进的神经网络架构,在NASA之前任务的小行星真实图像的大型数据库上训练,以检测更可靠的显著表面特征。一旦与AstroSLAM集成,这项工作预计将提高不正确测量(异常值)和困难照明条件下的可靠性和稳健性。”
Tsiotras和他的同事们现在也在努力让这个模型融合来自可见光和红外光的图像,以获得更好的性能。最后,他们希望将他们的方法扩展到操作场景,其中图像将由多个航天器同时在轨道上捕获。
“小型天体,如小行星、彗星和行星卫星,是迷人的、具有科学价值的探索目标,”该论文的合著者、美国宇航局戈达德太空飞行中心空间科学任务行动飞行动力学负责人Kenneth Getzandanner说。
然而,考虑到这些物体的小尺寸和相对于重力的扰动力的大小,对导航和操作提出了独特的挑战。最近的小天体任务,包括在近地小行星101955 Bennu的起源、光谱解释、资源识别-安全风化层探测器(OSIRIS-REx),都是这些挑战的例子,需要广泛的特征描述活动和重要的地面在环中的相互作用。AstroSLAM等技术有助于简化操作,减少对地面资产和人员进行近实时操作的依赖,并实现更雄心勃勃的任务概念和近地面出动。
原文链接:https://techxplore.com/news/2022-12-enable-autonomous-spacecraft-deep-space-missions.html
论文链接:https://arxiv.org/abs/2212.00350
---煤油灯科技victorlamp.com翻译整理---
