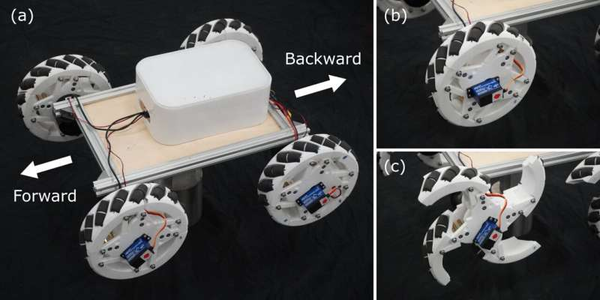
美国伍斯特理工学院(Worcester Polytechnic Institute)的研究人员最近发明了OmniWheg,这是一种机器人系统,可以在导航周围环境的同时调整其配置,无缝地从轮式机器人转变为腿式机器人。这款机器人是在IEEE IROS 2022论文中有介绍,该论文已发表在arXiv上,它基于所谓的“whegs”的升级版本,whegs是一系列旨在将机器人的轮子或翅膀转变为腿的机制设计。
“四足和两足机器人越来越受欢迎,其原因可能是普通观众普遍参与的‘拟人化’,”开发该机器人的研究人员之一Andre Rosendo教授说。“虽然‘能够去任何我们要去的地方’听起来像是一个令人兴奋的诉求,但腿部的能量消耗非常高。我们人类有腿,因为这是进化赋予我们的,但我们不敢创造一辆‘腿车’,因为我们知道这种乘坐方式不会像轮式汽车那样舒适或节能。”
Rosendo和他的同事们最近的工作背后的关键思想是,虽然腿让机器人更有吸引力,给他们一种人或动物般的品质,但它们并不总是确保机器人快速有效地完成任务的最佳解决方案。因此,该团队开始创建一个可以在不同机构之间切换的系统,而不是开发一个具有单一运动机构的机器人。
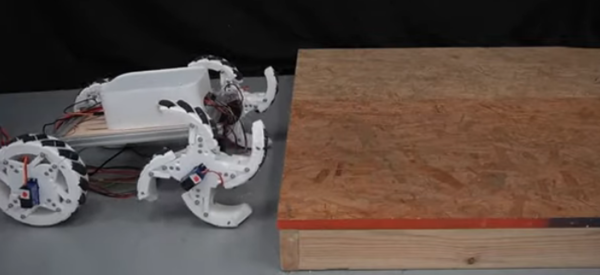
视频链接:https://youtu.be/pCAHxhy_seQ
Rosendo教授说:“环顾我们的家和工作场所,我们可以看到我们的环境95%是平坦的,最终有5%的不平地形是我们在空间之间‘过渡’时需要面对的。考虑到这一点,为什么不开发一个系统,在这95%的情况下,以‘轮子一样’的效率运行,而在剩下的5%的情况下,特别是过渡到较低的效率的系统呢?”
Rosendo和他的同事们开始创造一种轮子,可以改变它的配置来爬楼梯或绕过其他小障碍物。为了实现这一目标,他们探索了“whegs”(即轮腿或翼腿)的概念,这个概念已经存在了十多年,并且在机器人领域受到了相当大的关注。
在过去的几年中,开发并测试了几种轮腿系统。然而,这些系统中的大多数并没有表现得特别好,主要原因是难以协调轮腿系统的左右两侧,当机器人爬楼梯时,需要完美对齐。
“为了解决通常与轮腿机构相关的协调问题,我们使用了一个全向轮,”该项目发明的主要学生Ruixiang Cao解释说。“这是最后一块拼图,因为它可以让机器人在不旋转身体的情况下实时对齐。我们的机器人可以在非常低的能量消耗下向前、向后和向侧面移动,可以保持稳定的位置而不消耗能量,并且可以在需要时快速爬楼梯。”
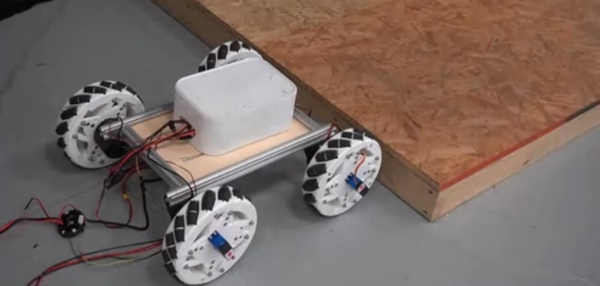
为了正确运行,Rosendo和他的同事创建的wheg系统需要在每个轮子上增加一个伺服电机和一个简单的算法。除此之外,它的设计是基本的和直接的,所以它可以很容易地被世界各地的其他团队复制。
Ruixiang Cao说:“这个系统的优点是如此之多,缺点是如此之少,以至于我们不禁认为它们对机器人领域的‘腿机器人炒作’构成了威胁。”任何最终需要爬楼梯的机器人应用程序都可以采用这种设计,特别是如果与机器人机械手配对,在平坦的地面上奔跑时操纵物体,同时在爬楼梯时改变重心。”
研究人员在一系列的实验中评估了他们的OmniWheg系统,这些实验集中在大量的真实室内场景中,比如绕过障碍,爬上不同高度的台阶,全方位转弯/移动。他们的结果非常有希望,因为他们的轮腿机器人可以成功克服所有常见的测试障碍,灵活有效地调整其配置,有效地解决个人运动挑战。
在未来,由Rosendo和他的同事创建的系统可以集成到现有的和新的机器人中,以提高它们在室内环境中导航的效率。此外,该团队的工作可以启发基于全向轮的类似wheg系统的开发。
Rosendo补充道:“我们的第一次设计迭代采用了相当‘昂贵’的无刷电机,现在我们认为,更轻的电机搭配减速器会更有效。我们还计划在机器人的底座上增加一个机械手,这样我们就可以在更高的重心下测试升降楼梯的动力学。”
原文链接:https://techxplore.com/news/2022-12-robot-omnidirectional-wheel-leg.html
论文链接:https://arxiv.org/abs/2203.02118
---煤油灯科技victorlamp.com翻译整理---
