软机器人,或那些由橡胶、凝胶和布料等材料制成的机器人,比那些更硬、更重的机器人有优势,特别是在需要直接与人互动的任务时。如果机器人能够安全地、轻柔地帮助行动不便的人购物、做饭、穿衣甚至走路,这无疑将改变他们的生活。
然而,软机器人目前缺乏执行这类任务所需的力量,这一长期以来的挑战是在不损害其与环境温和互动能力的情况下使软机器人变得更强大,这限制了这些设备的发展。
考虑到强度和柔软度之间的关系,宾夕法尼亚大学工程师团队设计了一种新的静电控制离合器,使柔软的机械手能够握住4磅的东西——大约是一袋苹果的重量——比没有离合器的手能举起的东西多40倍。此外,完成这一任务需要柔软的触感和强度,只需125伏的电压,是电流离合器所需电压的三分之一。
他们的安全、低功耗的方法还可以使可穿戴软机器人设备成为可能,可增强和虚拟现实环境中模拟手持物理物体的感觉。
机械工程与应用力学(MEAM)助理教授James Pikul、材料科学工程二级任命的MEAM教授兼主席Kevin Turner以及他们的博士生David Levine、Gokulanand Iyer和Daelan Roosa在《科学机器人》杂志上发表了一项研究,描述了一种新的基于断裂力学的电胶合离合器模型,这是一种可以控制软机器人材料刚度的机械结构。
使用这种新模型,该团队能够实现比目前的电子粘合剂离合器强63倍的离合器。该模型不仅增加了用于软机器人的离合器的受力能力,还降低了驱动离合器所需的电压,使软机器人更强壮、更安全。
目前的软机器人手可以握住小物体,比如苹果。机器人的手很软,可以巧妙地抓住各种形状的物体,了解抬起它们所需的能量,并变得足够僵硬或紧张,以拿起一个物体,这一任务类似于我们如何用自己的手抓住和握住东西。
电胶离合器是一种薄的装置,它可以增强材料的刚度变化,使机器人能够执行这一任务。离合器,类似于汽车上的离合器,是系统中运动物体之间的机械连接。在电胶合离合器的情况下,当施加电压时,涂有介质材料的两个电极会相互吸引。电极之间的吸引力在界面处产生了摩擦力,防止两块平板从彼此之间滑过,电极被连接到机器人手的柔性材料上。
通过用电压打开离合器,电极相互粘在一起,机械手就能比以前握住更多的重量,关闭离合器可以让盘子彼此滑动,手放松,这样物体就可以被释放。
传统的离合器模型是基于一个简单的假设,即两个平行板之间存在库仑摩擦,摩擦使离合器的两个板不会相互滑动。然而,该模型没有捕捉到机械应力在系统中的非均匀分布,因此,不能很好地预测离合力能力。如果不使用高电压、昂贵的材料或密集的制造工艺,它也不足以用于开发更强的离合器。使用摩擦模型创造的带有离合器的机械手可能能够拿起一整袋苹果,但需要高电压,这对人类互动不安全。
Pikul说:“我们的方法是在模型水平上解决离合器的受力能力。我们的模型,基于压裂力学的模型,是独一无二的。我们没有创建平行板离合器,而是基于搭接接头进行设计,并检查了这些接头中可能发生的裂缝。摩擦模型假设系统上的应力是均匀的,这是不现实的。在现实中,压力集中在不同的点上,我们的模型帮助我们了解这些点的位置。由此产生的离合器更坚固、更安全,因为与传统离合器相比,它只需三分之一的电压。”
Turner说:“这项工作中的断裂力学框架和模型已经被用于连接接头和结构组件的设计几十年了。这里的新颖之处在于将该模型应用于电子胶合离合器的设计。”
研究人员改进的离合器现在可以很容易地集成到现有的设备中。
Pikul说:“基于断裂力学的模型为电子胶合离合器的工作提供了基本的洞察,比摩擦模型更能帮助我们理解它们。我们已经可以使用该模型,通过对材料几何形状和厚度进行非常细微的改变,来改进现有的离合器,我们可以继续突破极限,用这种新的理解来改进未来的离合器设计。”
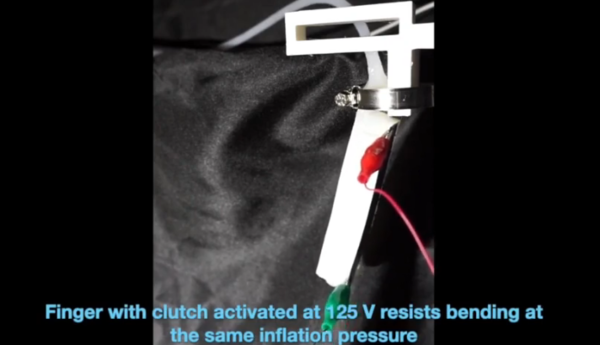
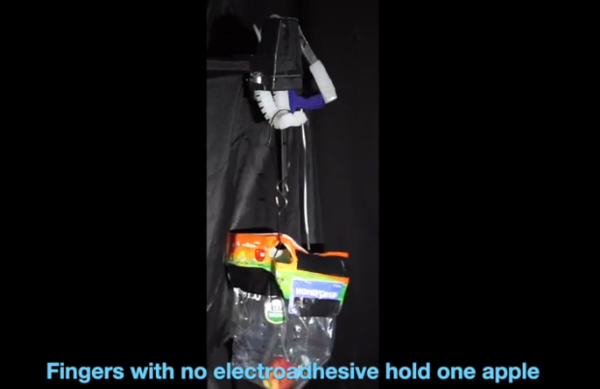
为了展示离合器的强度,研究团队将离合器安装在气动手指上。在没有离合器的情况下,当手指膨胀成弯曲的姿势时,它能够承受一个苹果的重量;有了它,手指可以装下一整袋。
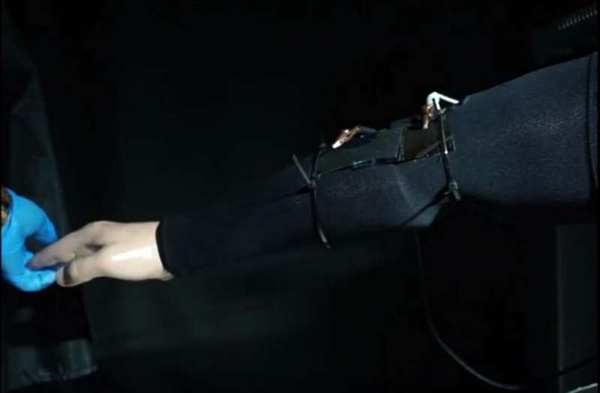
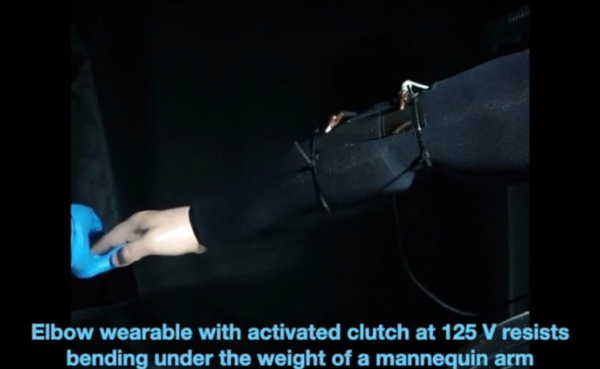
在另一个演示中,离合器能够增加肘关节的强度,从而能够在125伏的低能量需求下支撑人体模型手臂的重量。
该团队未来的工作将包括使用这种新的离合器模型开发可穿戴增强和虚拟现实设备。
Levine说:“传统的离合器需要大约300伏特的电压,这个电压水平对人类互动是不安全的。我们希望继续改进离合器,使其更小、更轻,并降低能源成本,将这些产品带到现实世界中。最终,这些离合器可以用于可穿戴手套,模拟虚拟现实环境中的物体操作。”
“目前的技术通过振动提供反馈,但模拟与虚拟物体的物理接触在今天的设备中是有限的,”Pikul说。“想象一下,既有视觉模拟,又有身处另一个环境的感觉。VR和AR可以用于培训,远程工作,或者只是模拟触摸和运动,为那些在现实世界中缺乏这些经验的人。这项技术让我们更接近这些可能性。”
改善人和机器人的互动是Pikul实验室的主要目标之一,这项研究带来的直接好处是激发他们自己的研究热情。
Levine说:“我们在世界上还没有看到很多软机器人,部分原因是它们缺乏力量,但现在我们有了解决这一挑战的方法。这种设计离合器的新方法可能会应用到我们目前无法想象的软机器人上。我想创造出能帮助人们,让人们感觉良好,并增强人类体验的机器人,而这项工作正让我们更接近这个目标,我真的很期待我们接下来的发展。”
原文链接:https://techxplore.com/news/2022-12-soft-robots-virtual-reality-gloves.html
论文链接:https://www.science.org/doi/10.1126/scirobotics.abo2179
