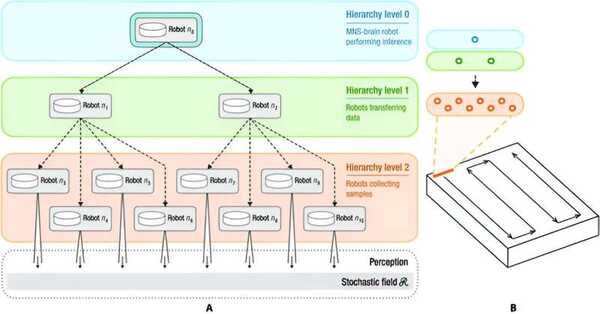
进行群体决策并非易事,尤其是当决策者是一群机器人时。为了增加集体感知的群体自主性,布鲁塞尔自由大学IRIDIA人工智能研究实验室的一个研究团队提出了一种创新的自组织方法,其中每次只有一个机器人临时充当"大脑",代表整个群体整合信息。
他们的研究论文发表在《智能计算》期刊上。在论文中,作者们展示了他们的方法通过减少不确定性来源来提高集体感知的准确性。
通过结合集中控制和分散控制的要素,作者们在一个系统中实现了两者的优势,既保持了分散方法的可扩展性和容错性,又融入了集中方法的准确性。这种方法使机器人能够了解它们在系统中的相对位置,并在一个点上融合它们的传感器信息,而无需全局或静态通信网络或任何外部参照。
此外,作者们的方法首次让自组织系统应用了多传感器信息融合的集中方法。多传感器融合技术以前只在完全集中的系统中进行过演示。
作者们将自组织层次方法与三种基准方法进行了对比实验,发现在测试条件下,他们的方法在准确性、一致性和反应时间方面表现出色。在实验设置中,一群模拟的无人机和地面机器人通过探测竞技场中散落的物体来收集二维空间数据,并形成对物体密度的集体意见。机器人必须依靠其短程传感器来推断单位面积内的物体数量。
根据作者的说法,这种新方法使用了"动态临时分级网络"。它建立在一种称为可合并神经系统的通用框架上,每个层次的机器人在决策过程中扮演不同的角色,并且机器人可以根据需要更改它们的连接和相对位置,尽管每个机器人只能与其直接邻居进行通信。
在作者的方法中,顶层的"大脑"机器人负责推断并向下发送运动指令,而中层的机器人负责数据传输和参与全局和局部运动目标的平衡(例如,在避障时),底层的大多数机器人负责样本收集并管理局部运动。
未来关于这个主题的研究可能会探索更先进的推断方法,并在面对更多机器人故障或具有挑战性的环境条件(例如具有大型障碍物或不规则边界的环境)时扩展采样方法的稳健性。
