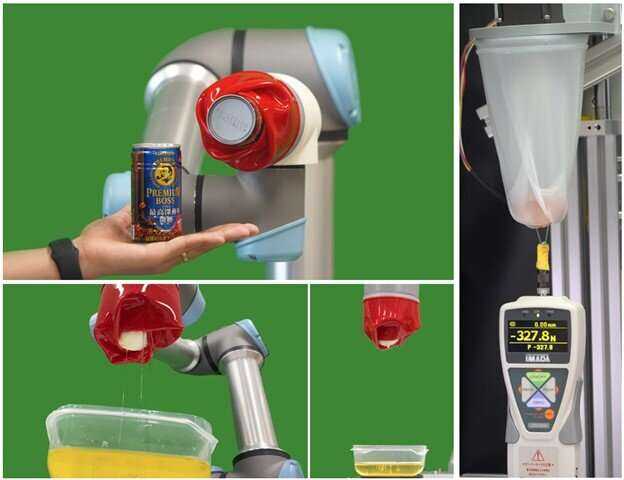
虽然对于我们人类来说,掌握物体是一项相对简单的任务,但实际上,这个简单的任务涉及到许多机械原理。拿起一个物体需要对手指的精细控制,对它们的定位和每个手指施加的压力进行精确调节,这反过来又需要复杂的感知能力。毫无疑问,机器人的抓握和操纵是机器人领域中非常活跃的研究领域。
今天,工业机器人手已经在包括餐厅、农场、工厂和制造厂在内的各种复杂且危险的活动中取代了人类。总体而言,软性机器人夹持器更适合处理易碎物品(如水果和蔬菜)的任务。然而,虽然软性机器人有希望成为收割工具,但它们通常都存在一个共同的缺点:高昂的价格。绝大多数软性机器人夹持器需要复杂组装多个零件,这导致了开发和维护成本的增加。
幸运的是,由日本先进科学技术研究院(JAIST)的何凡安副教授领导的研究团队已经找到了突破性的解决方案。他们借鉴自然之道,研发出一种名为“ROSE”的创新软体机械手,其名称代表“基于旋转的挤压机械手”。关于ROSE的设计细节以及他们最新研究成果已在2023年机器人科学与系统(RSS2023)学术会议上展示。
ROSE之所以令人印象深刻,是因为它的设计与众不同。柔软的抓握部分呈圆柱漏斗或袖套的形状,与坚硬的圆形底座相连接,而底座则与执行器的轴相连。漏斗必须放在要夹取的物体上方,覆盖其表面的相当一部分。
然后,执行器使底座旋转,从而使柔软漏斗的外皮紧紧包裹物体,如下方视频所示。这种机制部分受到玫瑰变化形状的启发,玫瑰在白天盛开,夜晚则合拢。
与传统夹具相比,ROSE提供了显著的优势。首先,它的制造成本大大降低。所有硬质部件都能通过3D打印制造,而漏斗本身则可通过模具和液态硅橡胶轻松生产。这确保了设计的可扩展性,并适用于大规模生产。
其次,ROSE能够轻松地拾取各种物体,无需复杂的控制和感应机制。与依赖手指状结构的夹具不同,ROSE的套管施加了更为轻柔、均匀的压力。这使得ROSE更适合处理易碎的水果,如草莓和梨子,以及容易滑动的物体。不到200克的重量,使得该夹具能够实现令人瞩目的负载与重量之比,高达6812%。
第三,ROSE非常耐用和坚固。团队证明,在经过40万次尝试之后,它仍能成功地持续拾取物体。此外,在存在重大裂缝或切口的情况下,漏斗仍然能正常工作。"提议的夹持器在苛刻的情况下表现出色,正如何副教授所指出的那样,我们将漏斗从顶部切成四个单独的部分的严酷测试,凸显出这款夹持器在具有挑战性条件下的出色弹性和最佳性能。"
最终,ROSE可以赋予感知能力。研究人员通过在圆形底座顶部放置多个摄像头,使其指向漏斗内部,该漏斗覆盖有标记,摄像头可以捕捉到标记的位置,并通过图像处理算法进行分析。这种有希望的方法能够估计所抓取物体的大小和形状。
研究团队指出,ROSE在多个应用领域都有吸引人的选择,包括收获操作和工厂物品分拣。它还可以在农场、专业厨房和仓库等杂乱环境中找到用武之地。
"ROSE夹持器具有显著的潜力,可以彻底改变各种领域的夹持应用,并获得广泛的认可。"何副教授总结道:"它的简单而坚固可靠的设计将激发研究人员和制造商在不久的将来广泛应用于各种夹持任务中。"
