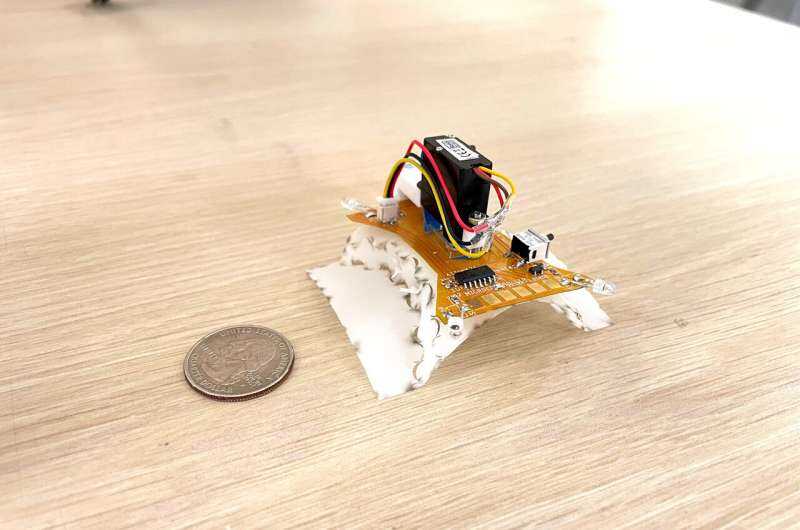
以厘米为尺度的行走和爬行机器人因其在狭小或杂乱环境中的探索能力和低成本制造需求而备受关注。现在,受到折纸启发的设计建造思路,由国际工程与应用科学学院机械工程与应用力学系、盖伯尔家庭期限助理教授Cynthia Sung领导的研究团队开创了一种更简化的机器人设计和制造方法。
被称为CurveQuad的这个厘米级四足机器人利用了弯曲折纸技术来自动折叠、展开、爬行和转向,而且仅使用单一的电机。相对于更常见的直折设计,这种技术中的弯曲折痕具有有趣的机械特性,因为它们在折叠的薄板中引发了弯曲。折痕的折叠和面板的弯曲所储存的能量,使得机器人能够通过较少的执行器实现受控、可逆和复杂的运动。
"这个机器人能够做这些事情,是因为它使用了弯曲的折痕,"Sung说道,他还是宾夕法尼亚大学的普通机器人、自动化、感知和认知(GRASP)实验室的成员。"由于它简单且相对廉价,我们设想未来可以制造出类似的设计,用于快速部署机器人群体,这些机器人可能每个只需几美元甚至几分钱。"
这篇名为《CurveQuad:一种以曲线褶皱为特色,利用一台马达进行自折叠和爬行的厘米级折纸四足机器人》的文章已经发表在《IEEE/RSJ智能机器人和系统国际会议》期刊上。研究人员于2023年10月2日在底特律举办的2023年IEEE/RSJ智能机器人和系统国际会议(IROS 2023)上展示了他们的工作。
CurveQuad的单电机用于自折叠和移动,有效减轻了机器人的总质量和体积。而这种以折纸为灵感的设计还通过利用少量平面材料制造整个机器人或其部件,然后将其折叠成三维形状,通常还内嵌有电子元件、执行器和计算设备,简化了制造和组装一个厘米级别的机器人。这些制造过程也可以扩展到大规模生产。
“CurveQuad是可操控的、只需单个主动器官的行走机器人设计领域中的一项新作品。作为一款基于电机驱动的行走机器人,它仅有八厘米长,重量约为11克,相对较小而轻便。”该研究的负责人、Sung Robotics Lab的博士生丹尼尔·费什巴赫这样说道。
“CurveQuad的最广泛含义是提供证据,即曲线折叠的美丽、平滑弯曲可以从非常简单的折叠图案中产生复杂而有用的运动,"他说。"曲线折叠图案是使CurveQuad能够自折叠、爬行和驾驶的核心特征,只需一个电机即可。"
研究人员通过将机器人从不同的起始位置和姿态导向光源,展示了基本的反馈控制。然后,团队通过四台机器人同时朝向光源导航,展示了群集聚集的过程。这些结果突出了曲线折叠式自组装和可展开机器人在支持类似运动如运动行为这样的复杂行为方面的作用。未来的研究将探索小型、可消耗的机器人如何在杂乱或危险的环境下进行探索。
"CurveQuad是我们实验室致力于简化机器人设计和组装的一部分工作,以增加其对大众的可用性、可定制性和易用性",Sung说道。"想象一下,比如把一盒平板机器人带到某个地方,让它们自己折叠起来,四处走动进行探索或感知,然后再折叠回盒子里储存,直到下次使用。我们目前正在开发第二版的这款机器人,其中完全集成了电子设备,以展示这一功能。"
