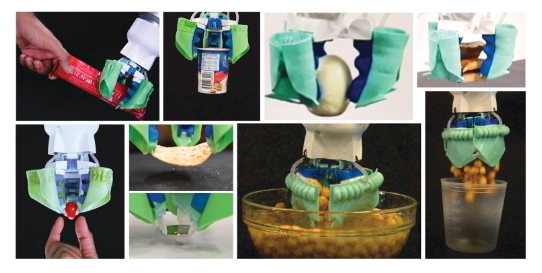
消费品、物流和食品行业将从机器人自动化中受益匪浅,以满足其不断增长和高度动态的需求。在这样的工业环境中,可靠的机器人搬运货物在很大程度上取决于开发具有全面和自适应能力的多功能夹具。与传统的刚性抓手相比,最先进的软抓手使用柔顺的软致动器和功能性超弹性材料,使它们能够安全可靠地抓取更广泛的几何形状。此外,尽管驱动不足和过于简化的控制策略,软抓手的高自由度和顺应性仍可实现多种抓取模式使它们成为此类行业货物处理的理想选择。
新加坡科技与设计大学(SUTD)仿生机器人与设计实验室的研究人员开发了一种新的可重构工作空间的(RWS)软机器人抓手,它可以抓取、挑选各种消费品。RWS夹具的全面和自适应能力使其特别适用于物流和食品行业,在这些行业中,他们依赖机器人自动化来满足不断增长的高效挑选和包装物品的需求。
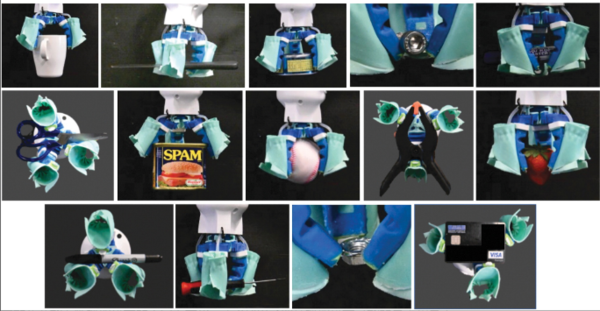
RWS夹持器可以可靠地舀出半径小至1.5毫米的大米或粗麦粉,或从平面上拣起薄至300微米的物品,如名片或薄的说明书,它还可以抓取西瓜、麦片盒、洗涤剂补充袋等重达1.4公斤的大型凸、或非凸、变形物品。
与传统的刚性夹具相比,软夹具采用柔性驱动器和功能性超弹性材料,使其能够安全可靠地抓取更广泛的几何形状。此外,在驱动不足和控制策略过于简化的情况下,软爪的高自由度和顺应性使多种抓取模式成为可能。
虽然与刚性夹具相比具有优势,但软夹具的能力(如接触力)主要是夹具工作空间的结果,其定义为机器人可以到达的位置范围,以与其物理环境进行交互。反过来,这在很大程度上受到夹持器设计的限制。此外,为高度特定的抓取任务(如舀谷物或宽有效载荷)设计的软抓取器通常在抓取其他有效载荷类型或其操作通用性方面受到限制。
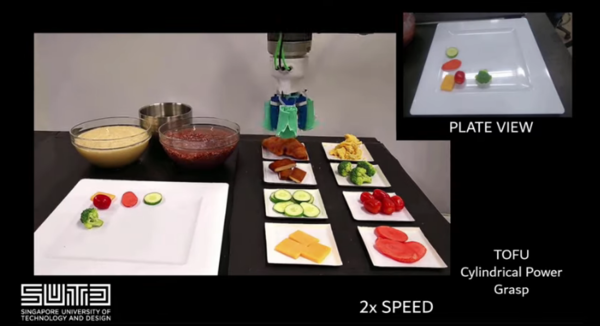
视频链接:https://youtu.be/PxNAWm54tvw
RWS夹持器通过多材料软驱动器和被动柔性机构的良好包装设计,克服了以前夹持器带来的限制,在不增加夹持器体积或重量的情况下,对夹持器工作空间进行了相当大的重构。
为了克服这些限制,SUTD研究团队设计了采用多模态驱动的RWS夹持器,其中软夹持器的夹持工作空间可以根据不同接触面积要求的有效载荷快速改变。他们的研究题为“用于高级抓取任务的多模态、可重构工作空间软抓取器”,发表在《软机器人》《Soft Robotics》杂志上。
RWS夹持器通过变形手指、可伸缩指甲和可伸缩手掌的组合,可以将其抓取工作空间增加397%,实现迄今为止单一软夹持器最广泛的抓取能力。
RWS夹具快速重新配置其抓取工作区的能力使其成为具有挑战性的应用程序的理想候选,否则需要多个特定于任务的夹具。
SUTD研究团队正在采取措施,将RWS夹持器商业化,应用于各种高混合自动化应用。
SUTD首席研究员和团队负责人Pablo Valdivia y Alvarado助理教授最后说:“我们正在与食品和包装行业的多家物流公司讨论,以建立价值证明研究。我们的团队很高兴能够创造市场影响力,并为我们的行业合作伙伴提供新的解决方案,”
原文链接:https://techxplore.com/news/2023-01-robotic-food-items-plate-dish.html
