海洋包含着一片看似无穷无尽的广阔领土有待探索,在全球范围内绘制这些未知水域的地图是一项艰巨的任务。自主水下机器人舰队可能是帮助绘制地图的宝贵工具,但这些机器人需要能够在混乱的区域导航,同时保持高效和准确。
在6月24日发表在IEEE《Journal of Oceanic Engineering》上的一项研究中,一个研究团队开发了一种新的框架,该框架允许自主水下机器人以高效率和低错误率绘制杂乱区域。
水下环境测绘的一个主要挑战是机器人位置的不确定性。
新泽西州霍博肯史蒂文斯理工学院机械工程副教授Brendan Englot解释说:“因为GPS在水下是不可用的,大多数水下机器人没有绝对的位置参考,他们的导航解决方案的精度各不相同,预测机器人在探索未知领域时的变化,可以让自主水下航行器在这些具有挑战性的环境下构建尽可能准确的地图。”
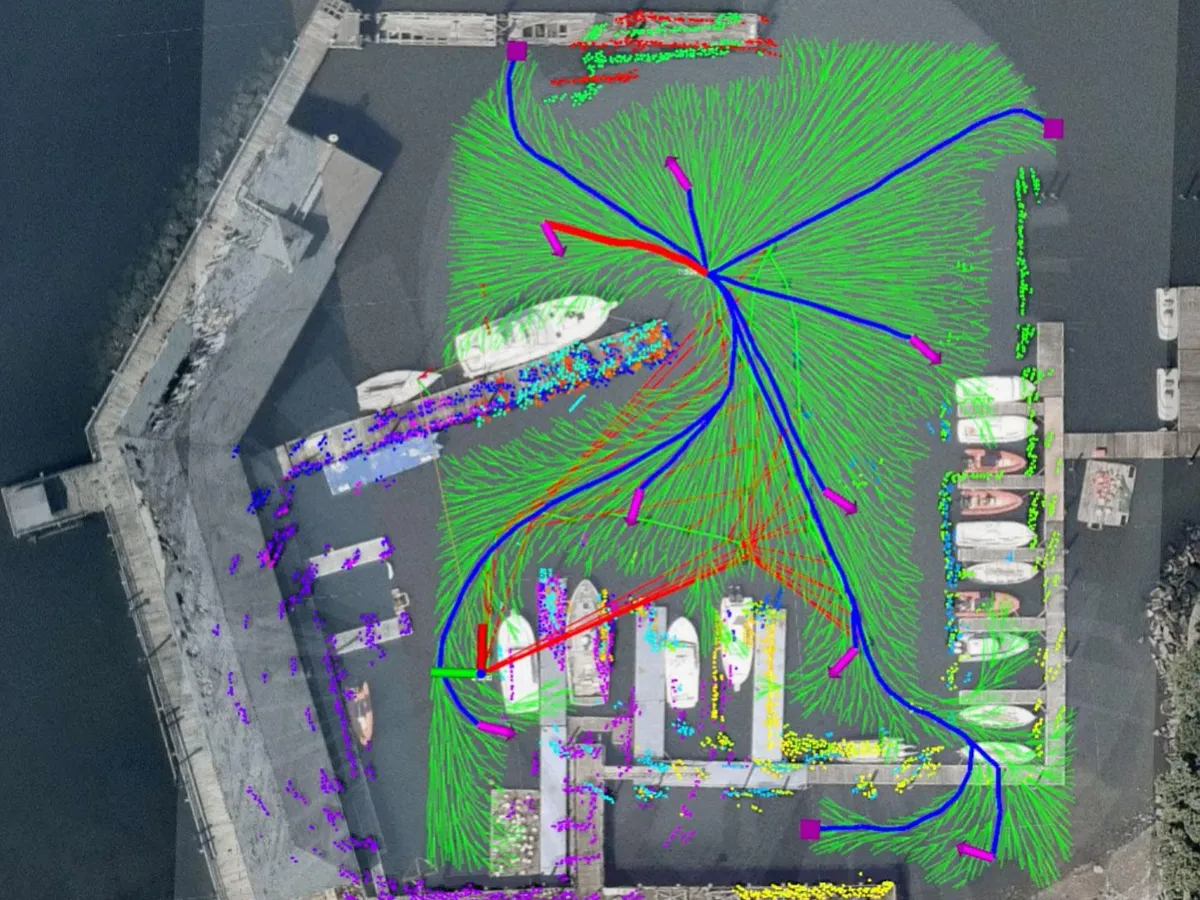
这个由Englot团队创建的模型使用了一个虚拟地图,抽象地表示了机器人还没有看到的周围区域。他们开发了一种算法,在虚拟地图上规划路线,并考虑到机器人的定位不确定性和感知观察。
感知观测数据是通过声纳成像收集的,这有助于在机器人前方30米范围内120度视野内探测环境中的物体。
“我们对图像进行处理,从每一幅声纳图像中获取点云,这些点云表明水下结构相对于机器人的位置,”Englot解释道。
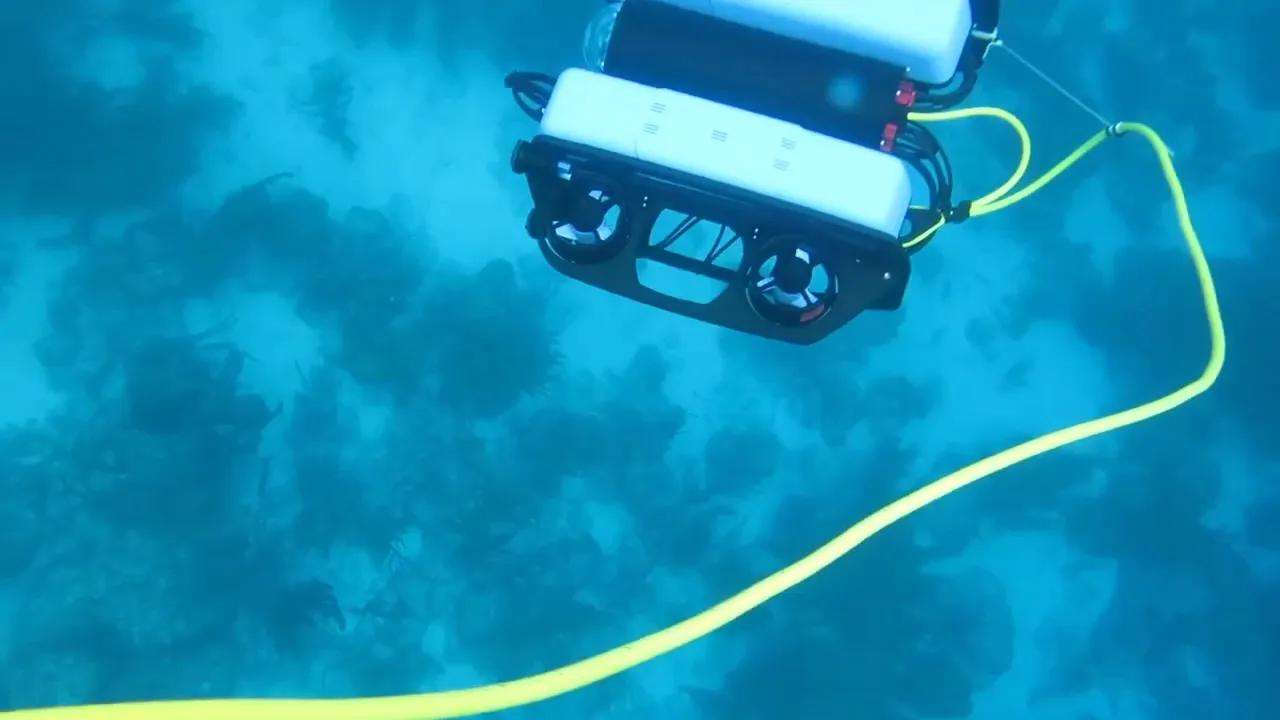
然后,研究团队在纽约国王角的一个港口使用BlueROV2水下机器人测试了他们的方法。Englot说,这个区域足够大,可以产生重大的导航误差,但也足够小,可以毫无困难地进行大量的实验试验。该团队将他们的模型与其他几个现有的模型进行了比较,在机器人导航港口的情况下,对每个模型进行了至少三次30分钟的测试。通过仿真对不同的模型进行了评估。
Englot说:“结果显示,每个竞争模型都有自己独特的优势,但我们的模型提供了一个非常有吸引力的折衷方案,即快速探索未知环境,同时构建这些环境的精确地图。”
他指出,他的团队已经申请了一项专利,该专利将考虑将他们的模型用于海底油气生产。然而,他们设想该模型也将用于更广泛的应用,如检查海上风力涡轮机、海上水产养殖基础设施(包括渔场)和民用基础设施,如码头和桥梁。
Englot说:“下一步,我们希望将这项技术扩展到3D绘图场景,以及部分地图可能已经存在的情况,我们希望机器人能够有效地利用该地图,而不是完全从头开始探索一个环境。如果我们能成功地将我们的框架扩展到3D绘图场景中,我们或许还能使用它来探索水下洞穴或沉船网络。”
