移动机器人现在被引入到各种各样的现实世界环境中,包括公共空间、家庭环境、卫生保健设施和办公室。这些机器人中有许多是专门为与人类互动和合作而设计的,帮助人类完成动手操作的体力任务。
为了提高移动机器人在交互式和手动任务中的性能,机器人专家需要确保它们能够有效地感知环境中的刺激。因此,近年来,许多工程师和材料科学家一直在努力开发可以人工复制生物感觉过程的系统。
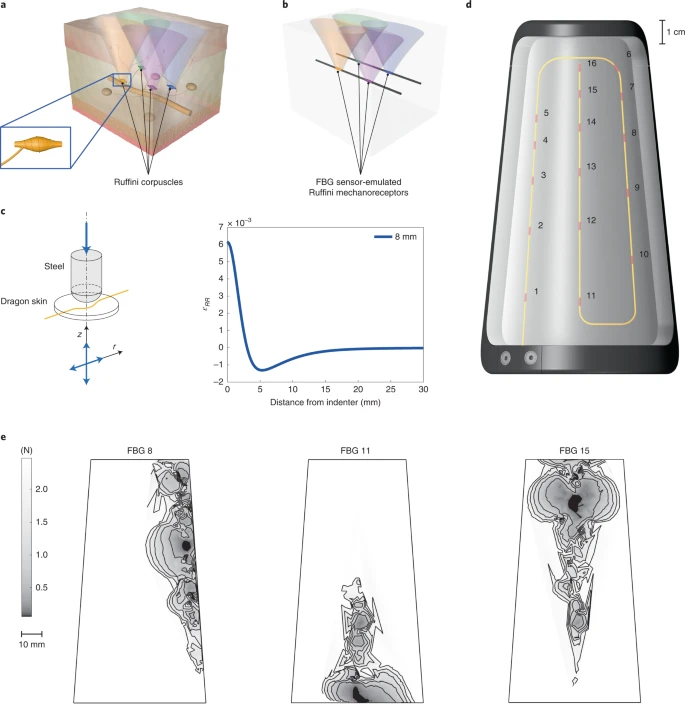
威尼斯 Ca' Foscari 大学、罗马 Sapienza 大学和意大利其他研究所的研究人员最近使用了人造皮肤和深度学习技术,可用于提高现有和新开发的触觉能力机器人复制所谓的鲁菲尼受体( Ruffini )的功能。他们在《Nature Machine Intelligence》上发表的一篇论文中介绍了他们的方法,它复制了位于人类真皮表层(即皮下皮肤组织)上的一类细胞的功能,即 Ruffini 受体。
Ruffini受体,也被称为Ruffini末梢或小体,是一种小而缓慢的适应细胞,可以检测到皮肤的拉伸,以及低频振动、温暖和压力。它们与默克尔细胞、帕西尼小体和迈斯纳小体一起,是四种主要的皮肤受体之一。
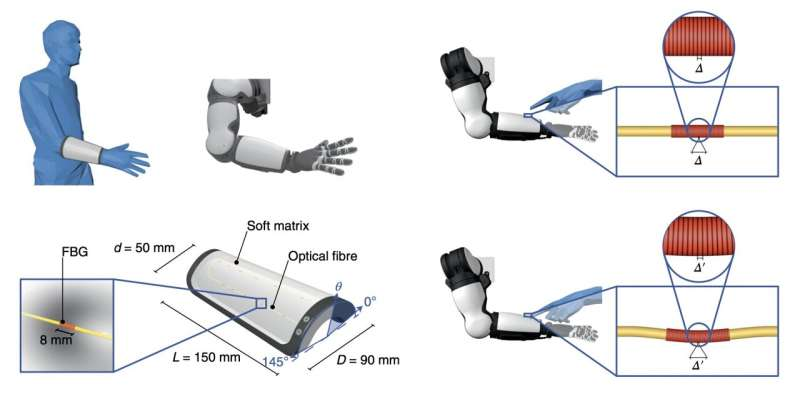
为了复制Ruffini尾端的功能,研究人员使用了一种柔软、弯曲和大面积的人造皮肤,包括一层8毫米厚的可拉伸聚合物层,其中集成了430毫米长的光纤。这种人造皮肤是用3D打印技术制作的。
Luca Massari和他的同事在他们的论文中解释说:“仿生皮肤由柔软的聚合物基质组成,类似于人类的前臂,嵌入了光子光纤Bragg光栅传感器,它部分模仿了具有扩散、重叠感受野的Ruffini机械受体功能。”
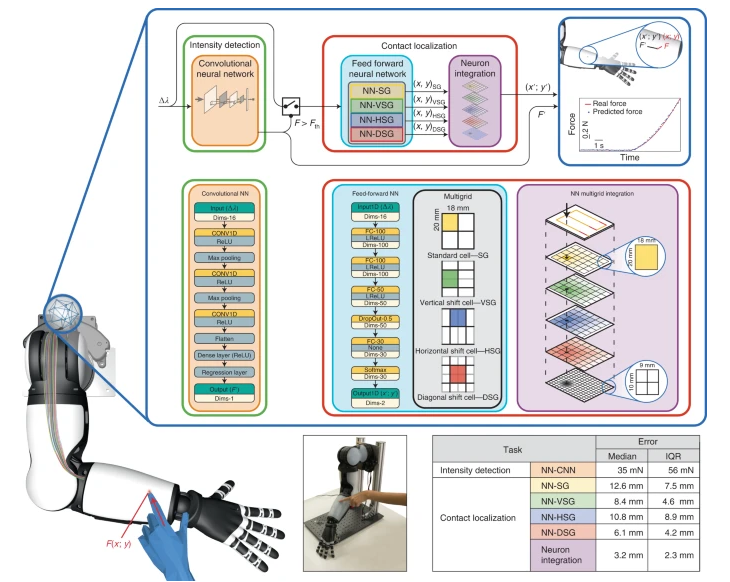
为了处理和理解他们创造的人造皮肤接收到的信号,研究人员开发了一个基于多层卷积神经网络(CNN)的深度学习模型,该算法经过训练后可以估计施加在人造皮肤表面的力,并估计机器人接触物体的点。
研究人员在他们的论文中写道:“一个基于CNN的深度学习算法和一个多重网格神经元集成过程被实现解码光纤布拉格光栅传感器输出,通过皮肤表面推断接触力的大小和定位。”
研究人员在一系列模拟和测试中评估了他们的人工皮肤系统。他们发现它取得了非常有前途的结果,有效地预测了施加在人造皮肤上的力和位置。
研究人员写道:“力和定位预测的中值误差分别为35 mN(四分位数范围56 mN)和3.2 mm(四分位数范围2.3 mm)。拟人化手臂的演示为基于人工智能的集成皮肤铺平了道路,通过机器智能实现安全的人机合作。”
在未来,这个研究团队创造的系统可以在各种类人机器人上实现,因为构成皮肤的模块化补丁理论上应该适合不同的结构和形状。因此,在接下来的研究中,Massari和他的同事们计划测试他们的方法在多大程度上可以应用于其他系统。
原文链接:https://techxplore.com/news/2022-06-mimicking-function-ruffini-receptors-bio-inspired.html
