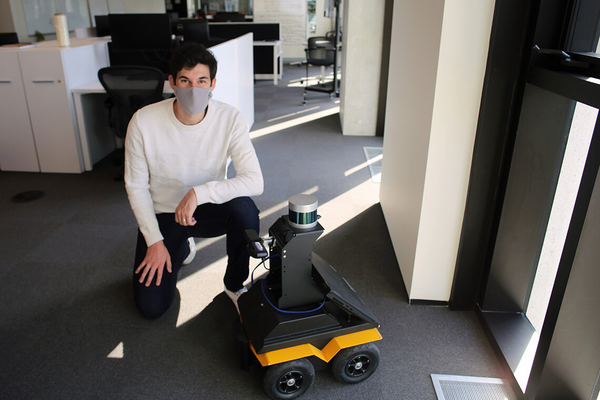
由多伦多大学教授 Tim Barfoot 领导的一组研究人员正在使用一种新策略,该策略允许机器人通过预测其路径中动态障碍物的未来位置,使机器人避免与人发生碰撞。该项目将于 5 月底在费城举行的国际机器人与自动化会议上展示。
应用科学学院航空航天研究所 Barfoot 实验室的博士后研究员 Hugues Thomas 说:“我们工作的原则是让机器人预测人们在不久的将来会做什么,这使机器人能够预测它遇到的人的运动,而不是在遇到这些障碍时做出反应。”
机器人利用时空占用网格地图(spatial - temporal Occupancy Grid Maps, SOGM)来决定移动位置,这些是机器人处理器中维护的3D网格地图,每个2D网格单元包含特定时间内该空间活动的预测信息。机器人通过现有的轨迹规划算法处理这些地图来选择未来的行动。
该团队使用的另一个关键工具是光探测和测距(激光雷达),这是一种类似于雷达的遥感技术,只是它使用光而不是声音。激光雷达的每一次ping声都会在机器人的记忆中创建一个点。该团队之前的工作重点是根据动态特性对这些点进行标记,这有助于机器人识别周围不同类型的物体。SOGM 网络目前能够识别四种激光雷达点类别:地面;永久性固定装置,例如墙壁;可移动但不动的东西,例如椅子和桌子;动态障碍,例如人,不需要人工标记数据。
Barfoot 说:“通过这项工作,我们希望使机器人能够以更具社会意识的方式在拥挤的室内空间中导航,通过预测人和其他物体的去向,我们可以规划预测动态元素会做什么的路径。”在论文中,该团队报告了在模拟中执行的算法的成功结果。下一个挑战是在难以预测人类行为的现实环境中展示类似的性能。作为这项工作的一部分,该团队在 U of T 的 Myhal 工程创新与创业中心一楼测试了他们的设计,该机器人能够绕过忙碌的学生。
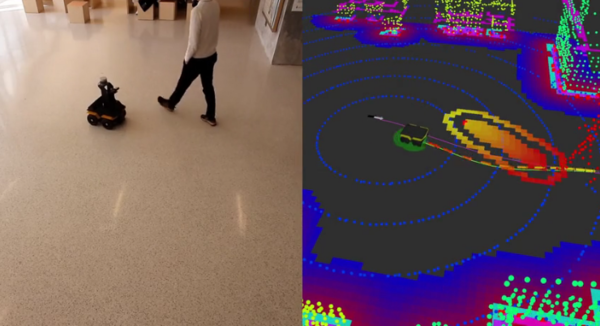
Thomas 说:“当我们在模拟中进行实验时,我们有被编码为特定行为的代理,它们将通过遵循最佳轨迹到达特定点,但这不是人们在现实生活中所做的。”
当人们在空间中移动时,他们可能会匆忙或突然停下来与其他人交谈或转向完全不同的方向。为了处理这种行为,网络采用了一种称为自我监督学习的机器学习技术。自监督学习与其他机器学习技术形成对比,例如强化学习,其中算法通过以试错方式最大化奖励概念来学习执行任务。虽然这种方法适用于某些任务(例如,计算机学习下国际象棋或围棋等游戏),但它并不适合这种类型的导航。
Thomas 说:“通过强化学习,你创建了一个黑匣子,这使得很难理解输入(机器人看到的内容)与输出之间的联系,或者机器人所做的事情,它还需要机器人在学习正确的呼叫之前多次失败,我们不希望我们的机器人通过撞到人来学习。”
相比之下,自我监督学习简单易懂,这意味着更容易看到机器人是如何做出决定的。这种方法也是以点为中心而非以对象为中心,这意味着网络对原始传感器数据有更密切的解释,从而允许进行多模态预测。
Thomas表示:“许多传统方法将人检测为单独的对象并为他们创建轨迹。但由于我们的模型是以点为中心的,我们的算法不会将人量化为单独的对象,而是识别人应该在的区域。如果你有一个更大的群体人,面积变大了,”
这项研究提供了一个有前途的方向,可能会对环境无法完全预测的自动驾驶和机器人交付等领域产生积极影响。未来,该团队希望看看他们是否可以扩展他们的网络,以从场景中的动态元素中学习更多微妙的线索。
Barfoot 说:“这将需要更多的训练数据,但这应该是可能的,因为我们已经将自己设置为以更自动化的方式生成数据:机器人可以在导航时自行收集更多数据,在不运行时训练更好的预测模型,然后在下次导航时使用这些模型空间。”
原文链接:https://techxplore.com/news/2022-05-socially-aware-robots-safely-people.html
论文链接:https://techxplore.com/news/2022-04-robots-ability-humans.html
