速度和精度是机器人和未来工业(也被称为工业4.0)的两个主要问题。在这个框架下,FEMTO-ST研究所AS2M部门RoMoCo研究团队开发了MiGriBot,一种微型机器人,能够每分钟进行720次亚毫米物体的拾取和放置操作,目前这项研究工作的结果已发表在《科学机器人》《Science Robotics》杂志上。
这些性能的实现要归功于它的架构,它可以抓住和操纵肉眼几乎看不到的微小物体(从40微米到几百微米)。事实上,其他微型机器人的末端执行器都是刚性的,而MiGriBot是基于铰接式末端的原理,这个铰接端允许驱动微夹钳没有任何电线或嵌入式驱动器。这种机器人的第二个优点是,它的所有移动程度,包括关节端微夹持器的移动,都是在机器人的底座上操作的,使得它的移动部件非常轻。最后,它的机器人结构占据的表面只有20x20mm 。这种紧凑程度是通过使用硅作为刚性元件、聚合物(聚二甲基硅氧烷- PDMS)作为柔性接头以及配备位置传感器的压电驱动器来实现的。因此,MiGriBot比现有的机器人微操纵器更轻、更紧凑、更快。
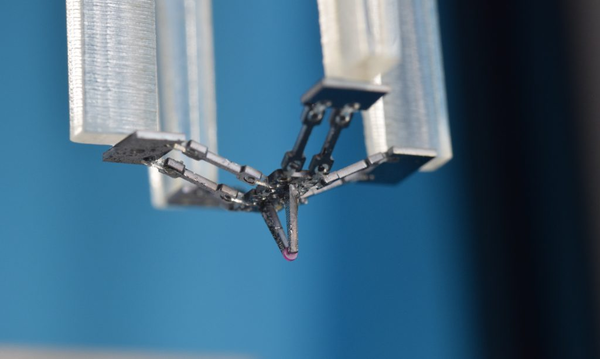
MiGriBot 手持一颗直径为 700µm、厚度为 200µm 的圆柱形红宝石
虽然最快的工业拾取和放置机器人不超过250次/分钟,但这款机器人的所有特点:柔软的关节、小的占地面积、集成的夹持、轻量级的结构和快速驱动器的闭环控制,使MiGriBot可以达到每分钟720次拾取和放置操作,精度约为1微米。眨眼之间,MiGRiBot将操作5个微对象,这意味着它将连续5次接近、抓取、移动和释放一个对象。
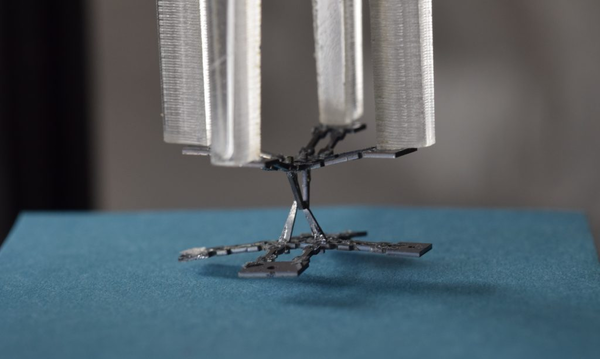
MiGriBot 拥有另一个平行结构,展示了微型机器人操纵重物的能力
该机器人将用于生产能力越来越高的电子行业的微电子机械与光学系统(MEMS/MOEMS)组装。由于它的速度和结构紧凑,可以在1平方米内放置2000多个机器人,每秒进行100万次以上的操作。提高工作效率将提高制造商的生产力和竞争力,这可能会鼓励生产向欧美和劳动力成本高的国家转移。在钟表工业、医疗仪器、航空航天和其他领域的应用也是可能的。
MiGRiBot的相关演示视频:https://youtu.be/cTpnqgbfGPA
论文链接:https://www.science.org/doi/10.1126/scirobotics.abn4292
