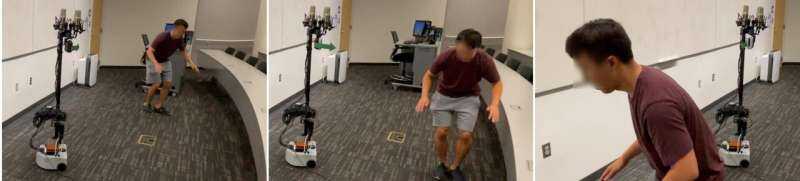
未来的某一天,当地震、火灾和洪水来袭时,第一批救援人员可能是一群机器狗,它们急忙赶来帮助被困的生命。这些以电池为动力的四足动力机器狗将使用计算机视觉来评估障碍物,并利用类似狗的敏捷技能克服它们。
为了实现这一崇高目标,斯坦福大学和上海启知研究院的人工智能研究人员表示,他们已经开发了一种新的基于视觉的算法,可帮助机器狗攀爬高物体,跳过缝隙,爬过门槛,并穿过裂缝,然后迅速应对下一个挑战。该算法代表了机器狗的智能。
"我们四足机器人学到的自主性和多样化技能范围非常令人印象深刻,"计算机科学助理教授切尔西·芬恩说道,她是这项即将在11月6日至9日在亚特兰大召开的机器人学习会议上展示的团队方法的高级作者。"而且我们使用低成本的现成机器人,实际上是两种不同的现成机器人来创建它。"
作者们表示,关键的进步是他们的机器狗是自主的,也就是说,它能够评估物理挑战,并且基于其面前的障碍物想象、执行一系列的敏捷技能。
"我们所做的是将感知和控制结合起来,利用机器人上安装的深度相机获取图象,并使用机器学习来处理所有这些输入,以便在克服、穿越和绕过障碍物时移动腿部,"芬恩实验室的博士生候选人付子鹏和上海启知研究院的庄梓文说道,他们是该研究的第一作者。
简化以优化
他们的机器狗并不是第一个展示这种敏捷性的机器狗,这类运动被称为"跑酷",但它是第一个将自给自足和广泛技能结合起来的机器狗。
"我们的机器人既有视觉又有自主性——具备评估挑战和根据当下需求自主选择和执行跑酷技能的智能,"付子鹏说道。
现有的学习方法通常依赖于必须针对特定物理障碍进行微调的复杂奖励系统。因此,它们在新的或陌生环境中扩展性不强。其他相关方法通过使用真实世界数据来模仿其他动物的敏捷技能进行学习。这些机器狗缺乏广泛的技能,并且没有新机器狗的视觉能力。两种现有方法都在计算上很"滞后",也就是说,速度较慢。
这是该研究中首个以无真实世界参考数据为基础、使用简单奖励系统实现这些目标的开源应用。
为了成功,他们首先使用计算机模型合成和完善了算法,然后将其转移到两个真实的机器狗上。接下来,在一种被称为强化学习的过程中,机器狗尝试以任何看到的方式向前移动,并根据表现得到奖励。这就是算法最终学会应对新挑战的最佳方式。
实际上,大多数现有的强化学习奖励系统涉及太多的变量,无法有效果,并且会降低计算性能。这正是机器狗跑酷简化奖励过程的例外之处,尽管也令人惊讶地简单。
"实际上非常简单,"芬恩说道。"我们主要基于机器人向前移动的距离以及它所花费的努力。最终,机器人学会了更复杂的运动技能,使其能够领先。"
现实世界测试
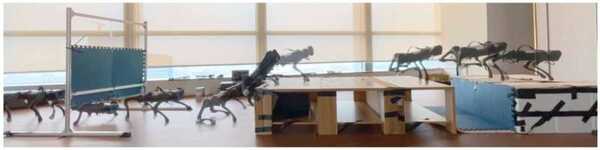
该团队随后使用真实世界的机器狗进行了大量实验,以展示他们在特别具有挑战性的环境中的新敏捷方法,仅使用这些机器狗的现成计算机、视觉传感器和动力系统。
具体数据上,这些改进后的机器狗能够攀爬比自身身高超过1.5倍的障碍物,跳过比自身长度超过1.5倍的间隙,爬行在自身高度四分之三的障碍物下方,并倾斜自身以便在比自身宽度更狭窄的裂缝中穿过。