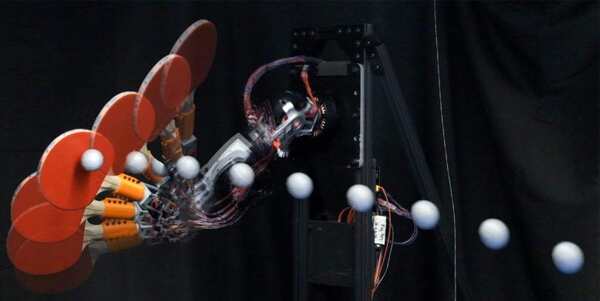
麻省理工学院的工程师们发明了一种反应极快的乒乓球机器人,它不仅能以人类般的速度和精确度回球,还能模仿旋转和瞄准策略。
它由类人机器人的部件构成,并以先进的预测算法为动力,在测试中成功率高达88%。现在,研究人员正致力于使其更具移动性,未来它将应用于体育训练、搜救机器人等各个领域。
机器人精度遇上乒乓球
麻省理工学院的工程师制造了一款功能强大且轻便的乒乓球机器人,在智能机器人领域掀起波澜。这款高速机器不仅速度快,而且精准度高,令人赞叹不已。
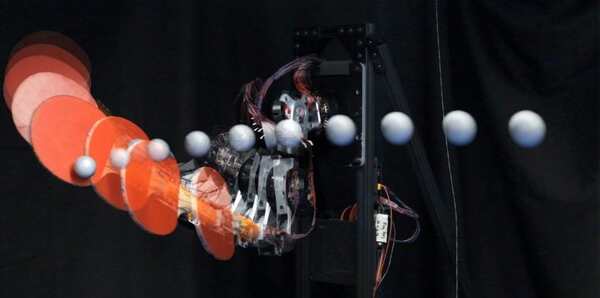
该系统的核心是安装在标准乒乓球桌一端的多关节机械臂。机械臂握有普通球拍,利用一系列高速摄像头和先进的预测控制系统来追踪来球。然后,它会选择几种挥拍样式中的一种——比如上旋弧圈球、直线快攻或诡异的下旋削球——将球准确地击向目标位置,并赋予球合适的旋转。
在实际测试中,工程师们连续向机器人发射了 150 个乒乓球。在各种挥拍类型下,该机器人成功回接了近 88% 的乒乓球。它的击球速度甚至可以与顶级的人类选手相媲美,并且性能优于以往的乒乓球机器人系统。
扩展机器人的功能
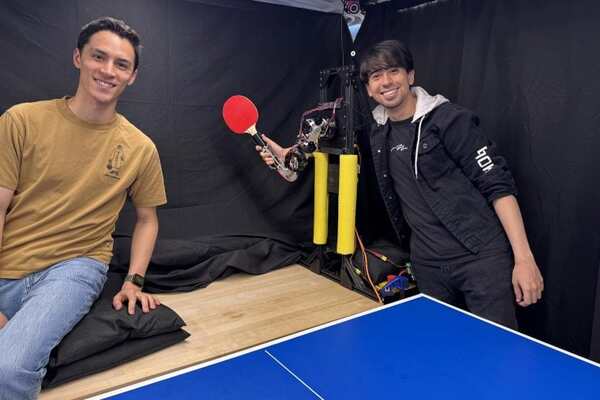
麻省理工学院(MIT)的团队目前正在致力于扩大机器人的击球范围,使其能够从更广泛的区域回击更多种类的球。他们相信,该系统将成为智能机器人训练和模拟的有力工具。
除了乒乓球之外,同样的技术还有助于提高仿人机器人的敏捷性和响应速度。其应用可能包括搜救任务或任何需要快速实时反应的关键环境。
实时拦截与机动
“我们正在解决的问题,特别是与快速、精确拦截物体相关的问题,可能在机器人必须执行动态操作并实时规划其末端执行器与物体接触位置的场景中非常有用,”麻省理工学院(MIT)研究生大卫·阮(David Nguyen)表示。
新研究的合著者包括阮(Nguyen)、麻省理工学院(MIT)研究生肯德里克·坎西奥(Kendrick Cancio)、麻省理工学院机械工程系副教授兼麻省理工学院仿生机器人实验室负责人金尚培(Sangbae Kim)。研究人员将于本月在国际电气和电子工程师协会(IEEE)国际机器人与自动化大会(ICRA)的一篇论文中发表这些实验的结果。
乒乓机器人传承
自20世纪80年代以来,研发能打乒乓球的机器人一直是研究者们面临的一项挑战。解决这个问题需要将多种技术独特地结合在一起,包括高速机器视觉、快速灵活的发动机和执行器、精确的机械臂控制、精确实时的预测以及更高级别的比赛策略规划。
“如果你想到机器人学中控制问题的范围,一端是操作,通常缓慢且非常精确,比如拿起一个物体并确保抓牢。另一端是移动,即保持动态并适应系统的扰动,”阮(Nguyen)解释道。“乒乓球就介于这两者之间。你仍然在进行操作,因为击球必须精准,但你必须在300毫秒内完成击球。因此,它平衡了动态移动和精确操作中的类似问题。”
向竞争对手学习
自20世纪80年代以来,乒乓球机器人已经取得了长足的进步,最新的设计由欧姆龙和谷歌DeepMind完成,它们采用人工智能技术,从以往的乒乓球数据中“学习”,以改善机器人在应对越来越多种类的击球动作和回球时的表现。事实证明,这些设计足够快速和精准,能够与中等级别的人类选手对打。
坎西奥说:“这些是专门设计来打乒乓球的机器人。通过我们的机器人,我们探索了乒乓球技术如何应用于更通用的系统,例如可以执行许多不同有用功能的人形或仿人机器人。”
适配MIT仿人机械臂
为了这次的新设计,研究人员对金(Kim)实验室研发的一款轻便型大功率机械臂进行了改进,该机械臂是麻省理工学院双足仿人机器人(一个体型与小孩相仿的双足双臂机器人)的一部分。该团队正在利用这款机器人测试各种动态动作,包括在不平坦且多变的地形上导航以及跳跃、奔跑和翻跟头,旨在有朝一日将这种机器人用于搜救行动。
这个人形机器人每条手臂有四个关节或自由度,每个关节都由一个电动机控制。坎西奥、阮和金制造了一个类似的机械臂,他们在手腕处增加了一个自由度,使其能够适应乒乓球运动,从而可以控制球拍。
实时精密物理
研究团队将机械臂固定于标准乒乓球桌一端的一张桌子上,并在桌子周围架设了高速动态捕捉摄像机,以追踪朝机器人弹去的乒乓球。他们还开发了最佳控制算法,该算法可以根据数学和物理原理预测机械臂应以何种速度和球拍方向挥拍,从而用特定类型的挥拍方式(弧圈球(或上旋球)、抽球(直线球)或削球(下旋球))击打来球。
不要错过任何一项突破:订阅SciTechDaily新闻简报。
