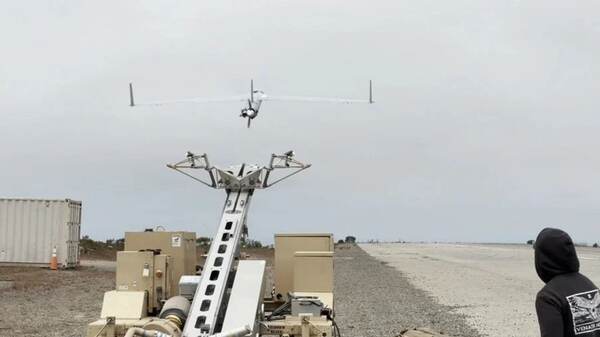
美国海军测试了一套基于相机的导航系统,使无人机无需依赖GPS信号即可飞行。
一架ScanEagle无人机在南加州附近的开阔海域完成6小时飞行,利用相机和运动传感器飞向指定航点。
该系统由加州Rhoman Aerospace与海军研究生院合作开发,在卫星导航和地面链路关闭的模拟GPS拒止环境中完成测试。
研究团队称,无人机保持闭环飞行,位置漂移低于飞行距离的0.5%。
无GPS无人机导航
该技术融合视觉惯性里程计(VIO)、机载相机、运动传感器和飞行遥测数据,用于估计飞行器的位置与运动。
系统在圣克莱门特岛附近的ScanEagle无人机上测试。卫星导航和地面通信链路关闭后,无人机完成6小时飞行。试验表明,传感器融合与机载自主能力可帮助无人机在GPS信号被干扰、欺骗或不可用的环境中保持航路。
传统视觉导航系统通过识别飞行器下方地形中的可辨识特征,将其作为参考点计算地理位置。相机连续采集周围环境图像,图像处理算法识别并跟踪显著视觉特征。
这些观测结果与惯性传感器信息结合。加速度计和陀螺仪测量飞行器运动与姿态变化。系统利用视觉位置估计和运动测量计算轨迹,无需接收卫星导航信号。
面向海上环境的导航改进
研究人员指出,将传统方法应用于开阔水域会带来不同的技术挑战。海洋环境缺乏相机可稳定识别和跟踪的永久视觉地标。波浪、变化的光照条件和持续运动的水面,使传统视觉惯性里程计算法难以建立一致参考点。
为解决该问题,Rhoman针对海上环境改进了VIO技术,并采用专用传感器融合方法。系统将相机观测、机载传感器测量和飞行器遥测结合,生成导航估计。该系统可在预载地形图存在或缺失的情况下运行。
该导航技术与海军研究生院的CAVR自主架构配合,提供机载飞行控制。该系统处理传感器融合数据,使飞行器保持在指定航路上。当GPS信号或地面通信中断时,该架构自动接管,确保无人机无需远程操作员持续指令即可完成任务。
在圣克莱门特岛附近试验中,ScanEagle飞至离岸数英里处,并执行包含不同航线和高度的飞行剖面。研究人员模拟卫星导航和地面通信链路丢失,以评估系统保持自主飞行的能力。飞行器完成6小时运行,并成功抵达指定航点。报告的位置漂移低于飞行距离的0.5%。
研究团队称,该技术设计为平台无关,不限于ScanEagle。下一阶段将集成到AeroVironment的JUMP 20垂直起降无人机。后续测试将扩展飞行包线,并考察大气条件和海面变化对导航性能的影响。
研究人员指出,通过结合基于相机的定位、惯性感知和机载自主能力,该系统可为无人机在GPS拒止环境中提供替代导航方法。
