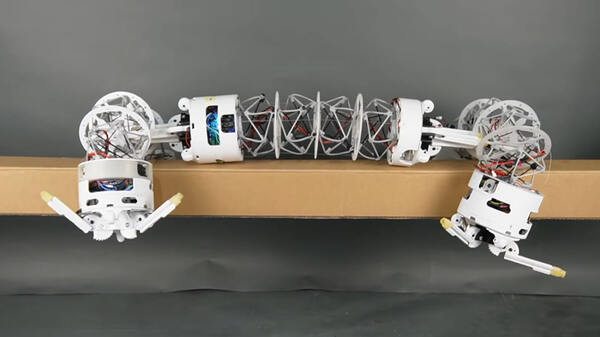
科罗拉多州立大学自适应机器人实验室的研究人员开发出一种新型机器人,能够弯曲、抓取并相互组合成全新的机器。这种机器人名为TeCoBot,其概念结合了孩之宝变形金刚组合体与《超能陆战队》微型机器人的特点。
新型机器人长约23英寸(59厘米),重量极轻。每个机器人既可独立行动,也可作为更大结构的模块。
与传统机器人不同,TeCoBot没有带肘部和关节的刚性机械臂。其本体为可连续改变形状的柔性结构。
因此,每个机器人能够缩短、伸长并向不同方向弯曲。其两端均可抓取物体。这些机器人还展示了爬行、滚动和攀爬能力,以及与其他TeCoBot连接的能力。最受关注的是最后一种能力。
TeCoBot 组合
研究人员将其称为任务自适应形态(task-adaptive morphology):即改变机器的物理布局以适应特定任务的能力。
据此,单个机器人可用于拾取物体;但将三到四个机器人连接起来,它们可形成环形、步行结构或更长的操作臂。
其核心是一种称为张拉整体(tensegrity,即“张拉完整性”)的结构原理,其中拉伸与压缩元件协同维持结构形状。每个TeCoBot将碳纤维杆嵌入弹性晶格,三根电机驱动缆绳沿本体纵向贯穿。
当三根缆绳等力拉伸时,机器人沿长度方向压缩。当仅有一根缆绳的拉力大于其余缆绳时,该侧缩短更多,导致本体向该侧弯曲。
通过改变缆绳张力,机器人无需传统铰链或旋转关节即可向不同方向弯曲。由于本体具有柔顺性(即在外力作用下可变形),它能够吸收冲击并适应不平整表面,无需在每次接触时立即进行控制调整。
至于与其他机器人组合的能力,这在搜索救援等场景中具有重要价值。每个机器人可单独穿过缝隙,并在需要时组合起来克服障碍或操作物体。
它们无需依赖另一种完全不同的机器,而是通过连接改变整体几何构型。另一个值得注意的特性是,这些机器人被描述为具有一定程度的自主性。
仍需人类控制
尽管研究人员已演示了自主对接,但机器人的大部分运动和协作任务仍需人类控制。独立评估情况、选择合适构型并完成陌生任务的能力尚未得到验证。
上述能力之外,这些机器人仍存在若干限制。首先是负载能力。由于机器人重量极轻,目前尚不清楚它们甚至在组合后能否承受重载。
机器人的续航时间也不明确,因为运动和抓取等动作会消耗相当多的电能。此外,大量机器人协同工作的可行性尚不清楚,长期耐久性也有待验证。
该研究发表于《Nature Machine Intelligence》期刊。