穿越倒塌建筑、密集工业管道或狭窄通风井时,小型无人机通常被迫在性能上做出取舍。刚性机架依赖高精度传感器和缓慢机动来避免致命碰撞;电动折叠臂则增加电池、舵机和线缆,显著缩短飞行时间。
挪威科技大学(NTNU)自主机器人实验室与苏黎世联邦理工学院合作,构建了一款无需折叠执行器的四旋翼。原型采用两条被动弹簧加载柔性臂,在物理接触时向内折叠,宽度缩小超过一半,并在空中回弹展开。
弹性滚动凸轮关节与任务驱动设计
在 arXiv 发布的一项预印本研究和实验室视频演示中,团队用两条按十字构型布置的柔性臂替代标准刚性侧臂。每条侧臂绕弹性滚动凸轮关节转动;该关节为单自由度机构,由两个带互锁齿的弹簧加载凸轮组成,凸轮之间无滑动滚动。通过设计凸轮轮廓,工程师可编程设定臂的精确扭矩-角度刚度响应。
研究人员没有猜测臂的刚度或长度,而是将包含 22 个参数的机体几何与关节刚度模型输入闭环优化器。在仿真中,非线性模型预测控制器让每个候选设计穿越 5.9 至 9.8 英寸(15 至 25 厘米)的间隙,并以成功穿越率迭代优化物理布局。
同时优化臂几何与关节柔顺性被证明是关键:无人机可穿越比其名义翼展窄 52% 的开口,而早期接触折叠四旋翼约为 29%。
以 4.5 英里/小时穿越狭窄间隙与管道
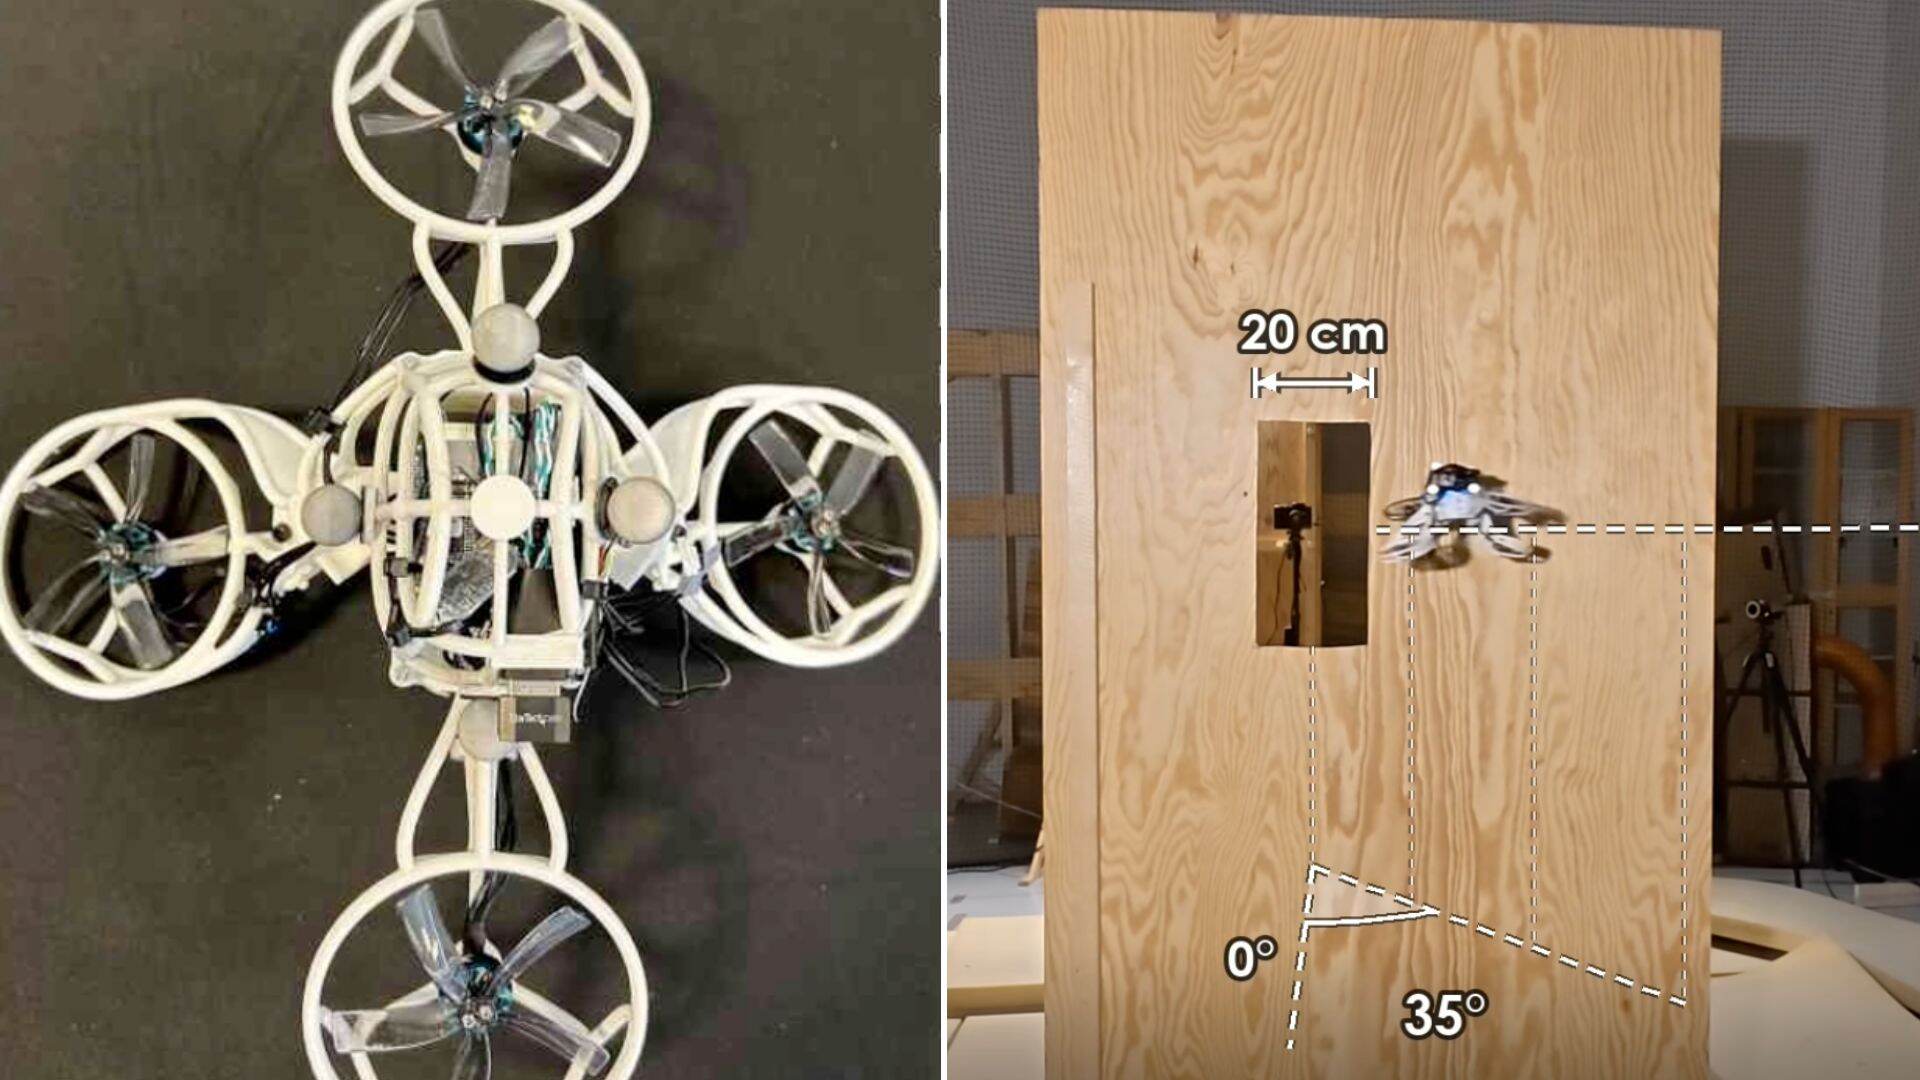
在物理原型中,四旋翼正常飞行时宽 12.3 英寸(31.3 厘米),受压于障碍物时收缩至 5.6 英寸(14.1 厘米)。飞行测试中,无人机以 4.5 英里/小时(2 米/秒)直接飞向 5.9×7.9 英寸(15×20 厘米)的矩形开口。
与框架边缘的物理接触使两条侧臂向后折叠,飞行器得以滑过;过程中倾角最高达 94 度,高度下降 22 英寸(56 厘米),随后弹性关节将臂回弹展开并稳定悬停。
团队还让无人机穿越长 15.7 英寸(40 厘米)、直径 8.9 英寸(22.5 厘米)的圆柱管;整个穿越过程中臂保持折叠,直至飞行器飞出并恢复。
在对 7.9 英寸(20 厘米)间隙的非对准接近试验中,原型在接近角误差最高 30 度时仍能成功挤过并恢复;但在 35 至 40 度撞击时,偶尔会导致一条臂脱位。
开阔飞行中的效率损失极小
增加被动柔顺性通常会因结构晃动而降低飞行精度或增加功耗,但与相同刚性对照机的测试显示损失可忽略。以 3.4 英里/小时(1.5 米/秒)沿圆形轨迹飞行时,柔性臂无人机仅增加 0.08 英寸(2 毫米)的位置跟踪误差,额外电功耗低于 1%。
研究人员还在 GitHub 发布了开源优化代码,便于其他工程师针对不同间隙尺寸与有效载荷定制接触折叠机体。