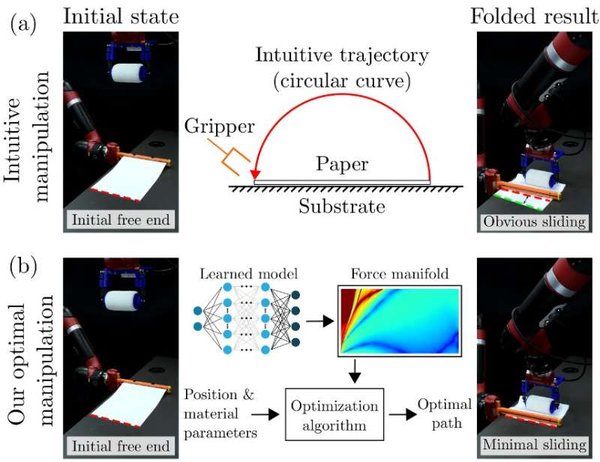
为了解决不同的现实世界任务,机器人应该能够处理和操作各种物体和材料,包括纸张。虽然机器人专家已经成功地提高了人形机器人或机器人抓取器处理多种材料的能力,但在机器人领域,折纸仍然是一个很少被探索的话题。
加州大学洛杉矶分校(UCLA)的一个研究团队最近创建了一个新的计算框架,允许机器人处理折纸和东方折纸艺术,该框架在arXiv上预先发表的一篇论文中介绍到,它将深度学习算法与物理模拟相结合。
进行这项研究的两名研究人员Tong Dezhong和Andrew Choi告诉媒体:“尽管在可变形材料处理方面已经有了相当多的机器人研究,尽管纸张在日常生活中无处不在,但纸张的操作一直是一个相对未被探索的话题。”
芬兰阿尔托大学和德国比勒费尔德大学的研究团队对这一主题进行了两项最相关的研究:第一个研究的是织物,它比纸张更容易操作,而第二个研究的重点是折叠纸张,但开发了一个复杂的机器人系统,包括类似人类的机械手,计算量很大。”
Tong, Choi和他们的同事最近的工作是由于缺乏直接有效的机器人折叠系统。因此,该团队的主要目标是创建一个简单但有前景的系统,可以使用单个机械手折叠纸张。
研究人员提出的机器人控制策略从物理角度“教”机器人行为,使它们能够更好地处理涉及物理洞察力操作的任务。更具体地说,该团队在离线环境中训练了一个人工神经网络(ANN),包括折叠的物理模拟。在训练过程中,该网络学习了纸张在不同物理位置受到不同抓握时的“表现”。
Tong和Choi解释说:“训练数据纯粹是通过基于物理的计算机模拟生成的。随后,经过训练的神经网络在线和实时地快速做出预测,从而得出最佳操作轨迹。另一个关键的新颖之处是我们使用了标度分析,这是一种从数学物理中采用的技术,可以对神经网络的预测进行无量纲化。”
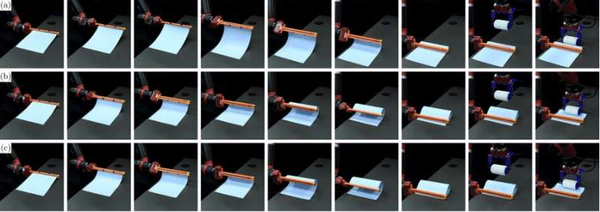
硬(卡)纸的半折叠:(a) 直观的基线操作严重失败,因为纸张的刚度导致折叠过程中过度滑动。(b) 我们的开环控制算法实现了对基线的显着改进,滑动最小。(c) 我们的闭环控制算法实现了近乎完美的折叠。
在本文中,术语“无量纲化”指的是通过数学物理技术使输入和输出独立于它们的单位,无量纲化的量是无单位的。因此,改变系统的单元并不会影响分析。
在本研究的背景下,这一过程具有显著的优势。它提高了控制框架的泛化,允许机器人折叠不同厚度或不同几何形状的纸张,而不需要对每种类型的纸张进行训练。
此外,无量纲化降低了折纸问题的“维数”。换句话说,它使训练神经网络变得更容易,同时提高了其实时性能。
Tong和Choi说:“鉴于许多可变形物体的高度非线性行为,机器人专家一直在努力开发有效的方法来控制机器人,以满足现实世界的操作任务,如折叠。”
“我们工作中一个令人兴奋的发现是,机器学习算法和基于物理的缩放分析是互补的,对于机器人可变形物体的操作是非常有效的。一方面,传统的数学物理模型在处理纸张等物体时存在难以解决的计算成本,从而导致在线控制不可行。另一方面,天真地使用机器学习来缓解问题,导致控制方案只适用于训练数据范围内的场景(即,即使修改了被操纵的可变形物体的材料,性能也会急剧下降)。”
这组研究人员最近的工作强调了在解决现实世界机器人物体操纵问题时,将缩放分析与深度学习相结合的价值。他们最初的发现在准确性和效率方面都非常有希望。
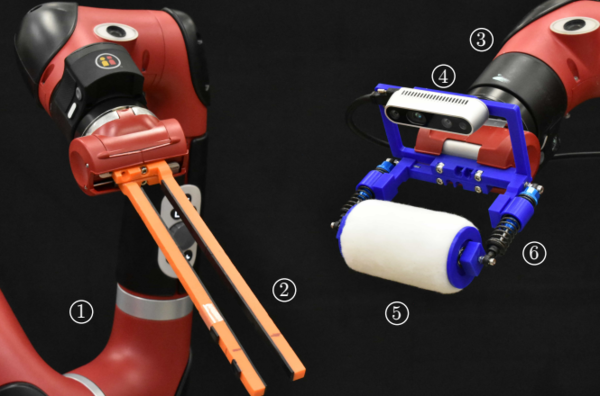
在未来,由Tong, Choi和他们的同事创建的框架可以帮助显著增强机器人的物体操作能力。例如,它可以让他们以先进的方式处理更广泛的物体,包括纸张和其他可变形材料制成的物品。
Tong和Choi补充说:“据我们所知,我们的框架是第一个利用这种协同方法的框架,我们相信它可以广泛应用于各种可变形的操作任务,如电缆管理、打结、机器人剪纸等。我们希望扩展我们的工作,包括更复杂的折叠任务,比如机器人折纸,一个有趣的目标是让机器人把一张纸折成不同的结构,比如纸飞机、纸青蛙等。”
原文链接:https://techxplore.com/news/2023-01-method-enable-robotic-paper-based.html
