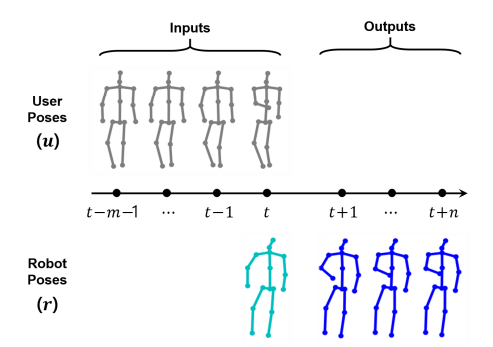
机器人社交行为的生成涉及分配下一个机器人行为,以响应当前用户行为,同时保持与当前机器人行为的连续性
韩国电子和电信研究所(ETRI)的研究人员最近开发了一种基于深度学习的模型,可以帮助机器人产生吸引人的非语言社会行为,比如拥抱或握手,这个深度学习的模型在arXiv上预先发表的一篇论文中提出,该模型可以通过观察人类之间的互动,主动学习新的与环境相适应的社会行为。
“深度学习技术在计算机视觉和自然语言理解等领域产生了有趣的结果,”进行这项研究的研究人员之一Woo-Ri Ko说。“我们开始将深度学习应用到社交机器人中,特别是通过允许机器人自己从人与人之间的互动中学习社会行为,我们的方法不需要对人类行为模型的先验知识,这通常是昂贵和耗时。”
Ko和他的同事开发的基于人工神经网络(ANN)的体系结构将谷歌研究人员在2014年引入的Seq2Seq(序列到序列)模型与生成对抗网络(GANs)相结合,新的架构是在AIR-Act2Act数据集上进行训练的,该数据集收集了发生在10个不同场景中的5000个人与人之间的交互。
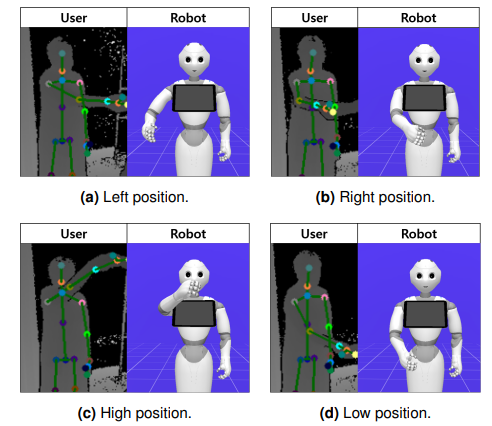
当用户将右臂举到不同的位置时,机器人的握手行为样本就产生了
Ko解释说:“提出的神经网络架构由编码器、解码器和鉴别器组成。编码器编码当前用户行为,解码器根据当前用户和机器人行为生成下一个机器人行为,识别器防止解码器在生成长期行为时输出无效的姿势序列。”
AIR-Act2Act数据集中包含的5000个互动被用于提取超过11万个训练样本(即短视频),在这些样本中,人们在与他人互动时执行特定的非语言社会行为,研究人员专门训练他们的模型为机器人生成五种非语言行为,即鞠躬、凝视、握手、拥抱和遮住自己的脸。
Ko和他的同事们在一系列模拟中评估了他们的非语言社会行为生成模型,特别是将其应用到模拟版的Pepper上,Pepper是一个广泛用于研究环境的类人机器人。他们最初的发现是有希望的,因为他们的模型成功地生成了在模拟与人类互动的适当时间进行训练的五种行为。
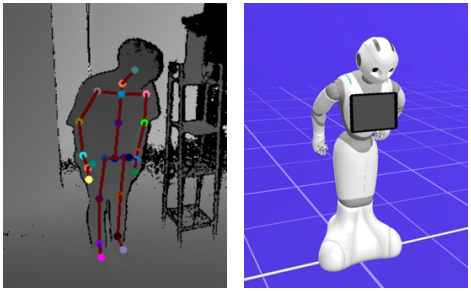
数据集中的一个3D骨架模型示例(左面板)及其在Pepper机器人中的实现(右面板)
Ko说:“我们证明了用深度学习方法教机器人不同类型的社会行为是可能的。我们的模型还可以生成更多自然的行为,而不是重复现有基于规则的方法中预定义的行为。随着机器人产生这些社交行为,用户会觉得他们的行为得到了理解和情感关怀。”
这个研究团队创造的新模型可以帮助社交机器人更适应社会,更有社会反应能力,这反过来可以提高它们与人类用户互动的整体质量和流程。在未来,它可以在广泛的机器人系统上实施和测试,包括家庭服务机器人、导游机器人、送货机器人、教育机器人和远程呈现机器人。
“我们现在打算进行进一步的实验,测试机器人在现实世界中面对人类时表现出适当社会行为的能力,提出的行为生成器将测试其对机器人可能获得的噪声输入数据的鲁棒性,”Ko补充说。“此外,通过收集和学习更多的交互数据,我们计划扩大机器人可以展示的社交行为和复杂动作的数量。”
原文链接:https://techxplore.com/news/2022-11-deep-generates-nonverbal-social-behavior.html
---煤油灯科技victorlamp.com翻译整理---
