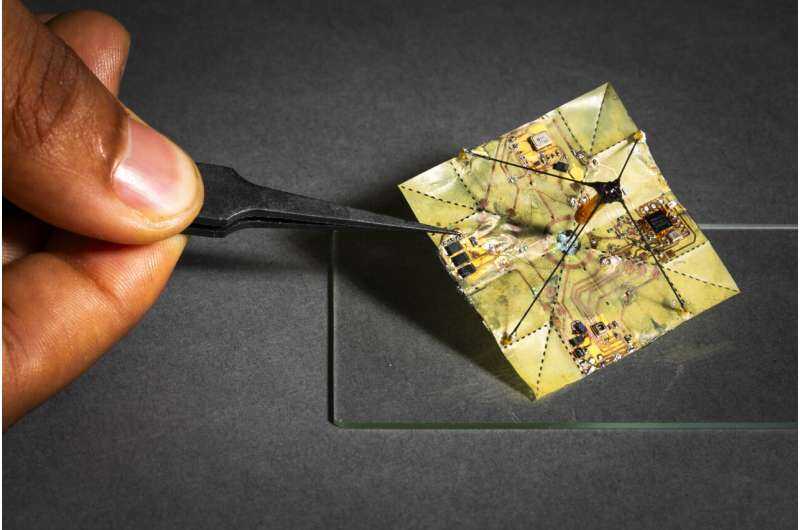
华盛顿大学的研究人员已经开发出能够通过“折叠”变化飞行方式的小型机器人装置。当这些“微型飞行器”从无人机上释放时,它们利用了Miura-ori的折叠方式,从在空中乱翻向四散飞行,转而直接垂直降落到地面上。为了将飞行器扩散开来,研究人员通过几种方法控制每个设备的转变时机:一个机载压力传感器(用于估计高度)、一个机载定时器或一个蓝牙信号。
这些微型飞行器重约400毫克,约为一个钉子的一半重,并且在轻微的微风中,当从40米(约131英尺)高度释放时,可以飞行一个足球场的距离。每个设备都有一种机载无电动力致动器、一个太阳能采集电路和一个控制器,可以在空中触发这些形状变化。微型飞行器还能够携带机载传感器,用于测量温度、湿度和其他环境条件。
利用折纸术为微型飞行器设计了一个全新的设计空间。我们将Miura-ori的折叠方式与能源采集和微型致动器相结合,使我们的飞行器在空中能够模拟不同类型的树叶飞行方式。在展开平面状态下,我们的折纸结构在风中呈无序运动,类似榆树叶。但是,一旦转换为折叠状态,它周围的气流会发生改变,从而实现稳定下降,类似枫叶下落。这种高能效的方法使我们能够在微型飞行器下降时实现无电池控制,这在以前是不可能的。
目前的微型飞行器只能从乱翻状态转换到下降状态,这种转变使得研究人员能够同时控制多个微型飞行器的下降,使它们在下坠过程中朝不同的方向散开。
研究人员表示,未来的装置将能够在两个方向上进行转变。这种额外的功能将允许在风力湍流条件下实现更精确的着陆。
