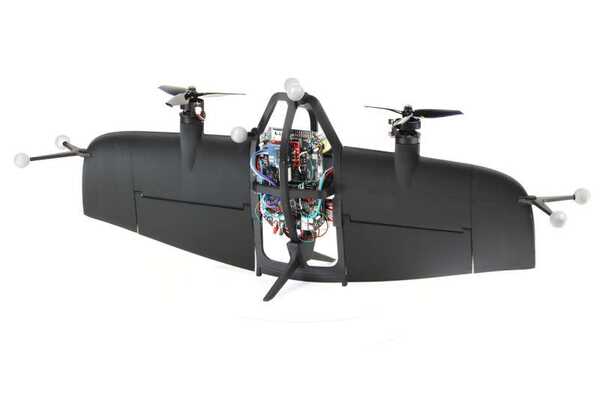
垂直起落飞机是一种固定翼飞机,可以垂直起飞和降落(它在着陆平台上垂直停在尾部),然后倾斜水平以用于前进飞行。比四旋翼无人机更快捷高效,这种多功能飞机可以像飞机一样在大区域内飞行,也可以像直升机那样悬停,因此非常适合搜索救援或包裹送递等任务。
麻省理工学院的研究人员开发了新的轨迹规划和控制算法,利用垂直起落飞机的机动性和多功能性。他们的算法可以执行挑战性的机动动作,比如侧飞或倒飞,并且计算效率十分高,可以实时规划复杂的轨迹。
通常情况下,其他方法要么在其轨迹规划算法中简化系统动力学,要么使用两个不同的模型,一个用于直升机模式,一个用于飞机模式。这两种方法都无法规划和执行与麻省理工学院团队展示的那样激进的轨迹。
LIDS实验室的研究科学家Ezra Tal和团队的首席作者在一篇新论文中表示:“我们想要充分利用这个系统的所有能力。即使这些飞机非常小巧,它们相当强大,能够完成激动人心的特技飞行动作。通过我们的方法,使用一个模型,我们可以涵盖整个飞行包线——飞机可以飞行的所有条件。”
Tal和他的合作者使用他们的轨迹生成和控制算法展示了可以执行环形、滚转和攀爬转弯等复杂机动动作的垂直起落飞机,甚至展示了一个无人机比赛,其中三架垂直起落飞机在空中门中飞速穿行并执行多个同步的特技动作。
这些算法有可能使垂直起落飞机在动态环境中自主执行复杂动作,比如飞入倒塌建筑物、在迅速搜索幸存者的过程中避开障碍物。
这项工作的合作者还包括电气工程与计算机科学系的研究生Gilhyun Ryou和航空与航天系副教授、LIDS主任Sertac Karaman。该研究成果已发表在《IEEE机器人学交易》上。
应对垂直起落飞机轨迹规划的挑战
垂直起落飞机的设计始于1928年尼古拉·特斯拉的发明,但在他的专利提交近20年后,没有人尝试认真建造一架。即使到今天,由于垂直起落飞机运动的复杂性,研究和商业应用往往更多关注易于控制的飞行器,比如四旋翼无人机。
对于垂直起落飞机而言,现有的轨迹生成和控制算法主要关注平缓的轨迹和缓慢的转换,而不是这些飞机能够进行的快速和特技动作。
面对如此具有挑战性的飞行条件,Tal和他的合作者意识到他们需要专门为垂直起落飞机设计轨迹规划和控制算法,以实现对快速变化加速度敏捷轨迹的可靠控制,从而使这种独特飞机发挥出最佳性能。
为了做到这一点,他们采用了全局动力学模型,即适用于从垂直起飞到前进甚至侧飞等所有飞行条件的模型。接下来,他们利用了微分平坦性这一技术特性,确保模型的高效性能。
在轨迹生成过程中,一个关键步骤是确保飞机实际上能够按照规划的轨迹飞行——也许它有一个最小转弯半径,使得特别急转弯变得不可行。由于垂直起落飞机是复杂的系统,具有襟翼和旋翼,并展示出复杂的空中运动
