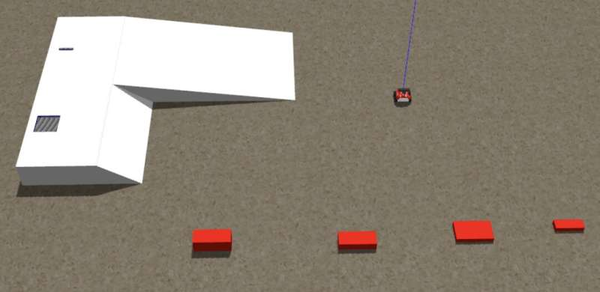
研究人员用来运行模拟实验的环境
随着现在移动机器人变得越来越先进,它们也变得更容易部署在广泛的现实环境中。机器人能够大规模实现的因素之一是它们在不同类型的环境中自主移动的能力。
到目前为止,许多移动机器人在简单的环境中,特别是在光滑的地面或地形中,已经取得了令人满意的结果。然而在现实世界中,许多环境,包括工业工厂,一些道路和自然环境,都有不均匀的地形,地面上有洞或凸起,杂乱和其他障碍。
俄罗斯科学院和莫斯科国立研究大学高等研究人员最近开发了一种新的导航系统,可以提高移动机器人在粗糙表面上移动的能力,同时也可以避开不同类型的障碍,新的导航系统在arXiv上预发表的一篇论文中提出,这可以帮助机器人在更复杂和杂乱的环境中部署。
Stepan Dergachev、Kirill Muravyev和Konstantin Yakovlev在他们的论文中写道:“在不平坦地形上的安全导航是机器人研究中的一个重要问题。我们提出了一个2.5D导航系统,包括高程地图构建、路径规划和局部路径跟踪和避障,对于局部路径跟踪,采用模型预测路径积分控制方法。
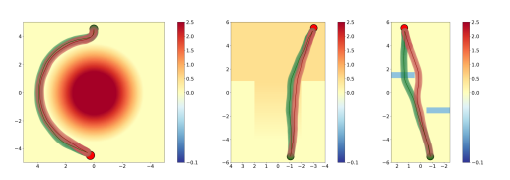
MPPI算法的两种变体在实验地图上获得的轨迹示例
Dergachev和他的同事提出的机器人导航系统基于MPPI,这是一种优化和修正非线性路径的算法,由乔治亚理工学院的研究人员在2016年引入。为了他们的研究目的,该团队调整了该算法,使其适用于在地形不均匀的环境中优化路径,使用2.5D高程地图。
Dergachev和他的同事在他们的论文中解释说:“我们使用局部高程图作为MPPI算法的输入,MPPI是由这张高程图计算出的地形可穿越性值来指导的,这些可穿越性值是根据坡度、表面粗糙度和其他参数计算出来的。”
Dergachev和他的同事在一系列模拟环境测试中评估了他们的导航系统,使用了三种不同的高程地图。在这些测试中,机器人必须到达一个特定的位置,同时克服或绕过三个不同的障碍,即一个截断的锥体、一个斜坡和一些坑。
这些测试中使用的模拟环境是使用Gazebo模拟器创建的,其特征是不同的障碍和类型的不平坦地形。研究人员使用四轮差动驱动机器人模型在这些环境中测试了他们的系统的有效性。
Dergachev和他的同事们发现他们的系统在模拟中表现得非常好,机器人几乎100%的时间都能成功绕过障碍物,在不平坦的地形上航行。然而,为了确认它的潜力,该团队最终还需要在现实环境中使用一个物理机器人进行测试。
如果该系统在真实环境中也能表现良好,它最终可能被改编并用于进一步的研究。最终,它可以促进移动机器人的发展,更好地在凹凸不平的地形环境中导航。
研究人员在他们的论文中总结道:“在未来,我们计划通过使用CUDA/OpenCL工具包来并行计算,从而创建一个更有效的MPPI算法实现。未来工作的另一个领域将是提高MPPI的鲁棒性,并使其适应更广泛的动态系统。”
原文链接:https://techxplore.com/news/2022-10-robot-uneven-terrains.html
论文链接:https://arxiv.org/abs/2209.07252
