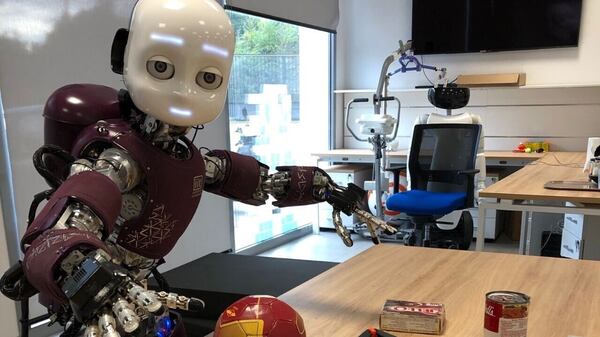
科学家们利用神经形态计算技术,让机器人在部署后继续学习新物体。
对于外行来说,神经形态计算复制了人类大脑的神经结构,创造出能够处理自然世界不确定性的算法。
英特尔实验室开发了该领域最著名的架构之一:Loihi神经形态芯片。
Loihi由大约13万个人工神经元组成,它们通过一个“尖峰”神经网络(SNN)相互发送信息。这些芯片已经为一系列系统提供了动力,从智能人工皮肤到能够识别爆炸物气味的电子“鼻子”。
英特尔实验室本周发布了另一款应用程序,该研究单位与意大利理工学院和慕尼黑技术大学合作,将Loihi部署在机器人持续学习的新方法中。
交互式学习
该方法针对与不受约束的环境交互的系统,例如未来医疗保健和制造业的机器人助手。
现有的深度神经网络在这些场景下很难进行对象学习,因为它们需要大量准备充分的训练数据,并对它们遇到的新对象进行仔细的再训练,新的神经形态方法旨在克服这些限制。
研究人员首先在Loihi上实现了SNN,这种结构将学习定位在一层塑料突触上,它还通过按需添加新的神经元来解释对物体的不同看法。
因此,学习过程在与用户互动时自动展开。
神经形态模拟
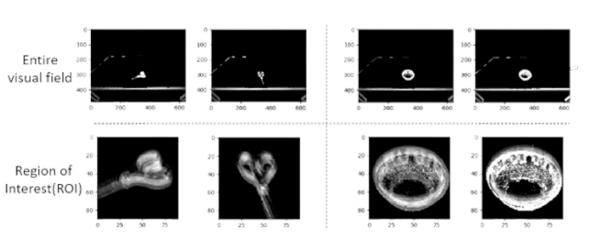
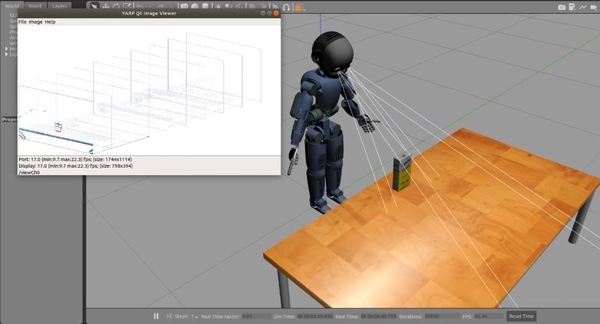
该团队在模拟的3D环境中测试了他们的方法。在这种设置中,机器人通过移动一个充当其眼睛的基于事件的摄像头来主动感知物体。
这款相机的传感器“看到”物体的方式,灵感来自于被称为“微眼跳”的微小注视眼球运动。如果它看到的对象是新的,SNN表示将被学习或更新。如果对象是已知的,网络就会识别它,并向用户提供反馈。
研究团队表示,与在CPU上运行的传统方法相比,他们的方法所需的能量降低了 175 倍,以提供相似或更好的速度和准确性。
他们现在需要在现实世界中用实际的机器人来测试他们的算法。
该研究的资深作者Yulia Sandamirskaya在一份声明中说:“我们的目标是将类似的能力应用到未来的机器人中,让它们在互动环境中工作,使它们能够适应不可预见的情况,并更自然地与人类一起工作。”
他们的研究在今年的神经形态系统国际会议 (ICONS) 上被评为“最佳论文”。
