飞行机器人系统已经被证明在解决许多现实世界的问题上非常有前景,包括探索偏远环境,向无法到达的地点交付包裹,以及搜寻自然灾害的幸存者。近年来,机器人学家和计算机科学家引入了许多不同的飞行器设计,每种设计都具有独特的优势和特点。
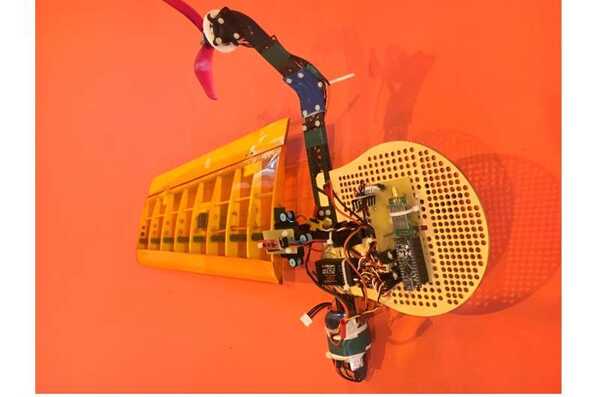
伊朗沙里夫科技大学的研究人员最近进行了一项研究,探索了单翼飞行机器人系统的潜力。这种被称为单翼飞行器的机器人系统。他们的论文发表在《智能与机器人系统学报》上,概述了一种新的方法,可以帮助更好地控制这些飞行器在周围环境中的飞行。
当开始探索这些车辆的领域时,发现有一些关于它们动力学的研究。虽然这些研究介绍了车辆动力学的一些方面,但它们留下了许多未知参数和歧义需要解释。就是在这时我们的好奇心被激发起来,认识到作为工程界成员,我们有责任通过系统辨识技术来揭示单翼动力学的秘密。
在审查过去致力于发展单翼飞行器的研究工作之后,Banazadeh和他的同事们开始更好地了解支撑其运行的复杂动力学。他们希望设计出新的策略,可以改进飞行器的性能,使研究人员能够更好地控制它们在空中的运动。
他们在论文中介绍了一种新的单翼飞行器设计,将机器人的车身整合到与其翅膀垂直并且超出其表面的特定位置。这种独特的配置可以改善车辆的平衡,并使其更容易组装。
Banazadeh解释说:“在决定单翼的动态模型时,我们设计了一种包括频域和时域技术的全面方法。”“我们的方法包括与基于控制车辆飞行的基本物理原理的模拟模型进行比较。通过采用这种多方面的方法,我们旨在开发一个考虑到与单翼相关的各种因素和复杂性的稳健且准确的动态模型。”
Banazadeh和他的同事进行了各种计算分析和模拟。他们的结果对于了解单翼飞行器的飞行动力学提供了宝贵的见解,这可以作为该领域未来工作的基础。
Banazadeh说:“在控制器设计阶段,我们在处理单翼的旋转运动时遇到了一个重大挑战,这使得难以按预期向飞行器发出命令。”“我们不得不设计一种类似于直升机中使用的循环控制技术,以有效控制飞行器的旋转方面。”
这个研究团队设计的技术在一系列模拟中进行了测试,并发现其极大地增强了单翼飞行器在飞行中的稳定性,同时也使控制其运动更容易。对实际机器人进行的现实世界测试将有助于进一步验证其效果和普适性。
Banazadeh说:“我们最近的文章包括了一些关键方面,可以为未来的研究人员提供有价值的指导。”“首先,它提供了一个全面的模拟模型,为了理解该系统的动态而奠定了基础。其次,我们引入了一种独特而创新的辨识方法,强调了整个过程中考虑的规则和因素。”
Banazadeh和他的同事们提出的方法增加了车辆动态模型的准确性,同时更好地表示了其复杂性。在他们的论文中,团队还介绍了一种可以用于更好地控制非常规时间周期性车辆的策略。在将来,这种策略可以由全球的研究人员团队实施和测试。
Banazadeh说:“可扩展车辆的应用潜力巨大,特别是它们在优化电能消耗方面的能力。”“简单而紧凑的设计和悬停能力使得这些车辆可以访问传统飞行器难以应对的偏远和崎岖地形。通过收集精确全面的数据,它们可以为涉及资源管理、基础设施规划和环境评估的行业做出贡献。尽管还处于试验阶段,但单翼飞行器有潜力通过提供增强的制图精度和对无人或难以到达地点的宝贵洞察,改变遥感实践。我们相信所有这些研究方向都值得进一步探索。”