前言
机器人学是计算机科学中的一个多学科领域,致力于机器人的设计和制造,机器人在制造、太空探索和国防等行业都有应用。虽然该领域已经存在了 50 多年,但随着科幻小说成为现实,波士顿动力公司的Spot和Atlas机器人等最新进展真正吸引了公众的想象力。
传统上,机器人技术依赖于机器学习/深度学习技术,例如对象识别。虽然这带来了巨大的进步,但机器人技术的下一个前沿是使机器人能够在现实世界中自主操作,尽可能少地与人互动。这种自主机器人与非自主机器人不同,因为它们在一个开放的世界中运行,具有未定义的规则、不确定的现实世界观察以及一个不断变化的环境——现实世界。这些与非自主机器人不同,后者在具有明确规则的封闭世界中运行,例如工厂中的机器人。
本文探讨了如何通过将符号人工智能(AI) 的方法与机器学习相结合来实现这种类型的自主性,讨论了为什么 TypeDB 知识库为这些类型的知识型机器人提供了正确的框架。然后,它在 TypeDB 中提供带有代码片段的工作示例,演示如何为环境模型和任务规划创建机器人模块。
为什么要将符号 AI 与机器人中的机器学习结合起来?
符号人工智能是指人工智能研究的一个分支,涉及在计算机程序中以符号的形式明确表示人类知识。直到 1990 年代初期,它一直是人工智能研究的主导范式。然而,由于这种知识以必须明确编写的规则的形式表示,符号系统无法理解隐含的知识或随着时间的推移而自我改进,该领域便失宠了。直到 2010 年代初,人工智能研究变得相对模糊,当时机器学习(以及后来的深度学习)成为最主要的人工智能范式。
Symbolic AI 主要专注于构建具有规则引擎的专家系统,这些规则引擎可以被认为是用于得出结论的大型if-then语句系统。规则表示为一组条件,这些条件在看到匹配的输入时得出结论。规则可以相互触发,因此规则引擎可以任意计算。
规则的优点也是它们的缺点:它们是精确和通用的规则,不是根据经验学习的,仅当规则始终有效时,才应将规则添加到系统中。
机器学习(包括深度学习)可以被视为通过查看数据集的相关性来创建弱规则的系统。事实上,机器学习就是在进行归纳推理!该领域在机器人技术中得到广泛使用是有充分理由的。只要任务所需的规则太多而人类无法编写,那么 ML 就是一个很好的工具,例如在对象识别等任务中。
机器学习算法的缺点是它们通常只能在他们在训练数据中看到的情况下运行。这意味着很难实现自主决策,因为机器学习算法可能会遇到大量看不见的场景排列。
因此,机器学习算法的困难在于它们的泛化能力有限。相比之下,符号方法的根本好处是它能够完美地概括,只要规则成立。
随着越来越多的人意识到机器学习的局限性,机器人(以及更广泛的人工智能研究社区)最令人兴奋的发展之一是机器学习与符号人工智能(一些人称为神经符号人工智能)的结合。这意味着在高度上下文化的知识库或知识图谱上运行机器学习算法,而不是平面数据。这提供了两全其美:强大的机器智能和基于逻辑的知识,随着时间的推移而改进。其他主要好处包括:
- 对推理知识的学习改进了机器学习算法并减少了所需的数据量
- 通过将任何数据点的上下文隐式嵌入到学习模型中来提高机器学习算法的模型准确性
- 改善机器学习模型缺乏可解释性(为什么模型会做出这样的预测?)
机器学习与符号 AI 的结合为自主机器人技术提供了巨大且尚未开发的潜力。为了实现这一潜力,有必要构建机器人机器学习算法可以利用的强大的本体和知识库。
TypeDB 作为知识库
当独立执行任务时,此类知识库需要准确地代表机器人环境的真实世界和推理。Beetz,2012 年将其称为基于知识的机器人编程范式,它将知识与应用程序(例如运行机器学习)分离,并将其模块化到机器人的知识库中。
具有知识库的自主机器人需要集成各种类型的数据,例如传感器数据、现实世界对象、计划时间表、机器学习算法等等。由于对此类异构数据进行建模具有固有的复杂性,机器人系统需要一个数据库,该数据库能够在执行任务时准确地对其环境进行建模,并在现实环境中做出自主决策。
正因为如此,一些人求助于 RDF/OWL 等语义 Web 技术来构建机器人知识库。然而,这些技术的不足之处在于它们缺乏强大的类型系统和超关系和类型层次结构等原生建模结构,这使得它们无法准确捕捉现实世界的复杂性(语义 Web 和 TypeDB 之间的完整比较可以在这里找到)。
另一方面,TypeDB 通过三管齐下的方法使基于知识的机器人技术成为可能:支持创建符号表示、对其进行推理和推断新知识。TypeDB 提供了一个受面向对象原则启发的富有表现力的数据模型,允许机器人对现实世界及其不断变化的环境进行建模。它还为机器人提供了一个内置的推理引擎,可以在执行任务时进行实时推理。因此,TypeDB 是作为集中式知识库的自然选择,用于对自主机器人必须使用的开放世界数据进行编排和推理。
构建自主机器人知识库
构建机器人系统的方法有很多种,从所谓的感知行为架构到更复杂的感知决定 行为架构。机器人的自主程度很大程度上取决于其自身试图反映人类认知的推理和决策能力的程度。
自主机器人通过执行一系列任务来发挥作用,例如从一个位置移动到另一个位置。机器人必须能够自主创建这些计划——通常是通过任务规划模块——为此,它们需要环境模型模块提供的环境描述,以下是如何使用 TypeDB 知识库为室内机器人用例构建这两个模块的演示。
环境建模
构建环境模型由创建现实世界表示的各种技术组成,其中一项技术是对象识别。当机器人在现实世界中导航时,它通过其多模态传感器获取感官特征,并使用预先训练的机器学习模型对物体进行分类。
除了物体,机器人还必须能够定位自己,与对象识别一样,它可以使用其环境的特征并通过机器学习或深度学习模块传递这些特征来确定其位置。
支持知识的机器人识别这些对象和位置,并将它们映射到其知识库。这个过程被称为“符号基础”,对于创建现实世界感官特征的符号表示和创建机器人可以用来独立推理的上下文知识至关重要。
传统上,诸如同时定位和映射 (SLAM)等技术用于构建环境模型并通过几何地图确定机器人的位置 。然而,通过创建强大的知识库,机器人可以独立做出决策,从而不再需要 SLAM 等资源密集型方法。
当机器人将其所做的观察(通过其机器学习模块)映射到其知识库时,Adão, Magalhães, Peres (2016)的工作可作为创建现实世界本体的有用参考点。在他们的作品中,建筑从三个角度来看:几何、物理和功能。几何视图将房间表示为多边形形式的点和线,物理视图表示房间中实际放置的东西——无论是门还是窗,功能视图描绘了各种类型的房间——无论是客厅还是厨房。
TypeDB 的表达类型系统使得为这样的系统构建模型变得容易。
使用 TNO 的论文,Adão 等人的建筑模型可以直接在 TypeDB 中创建。在几何视图中,多边形将房间描述为指向房间墙壁的直线和指向角落的点。有门的房间可以这样描述:
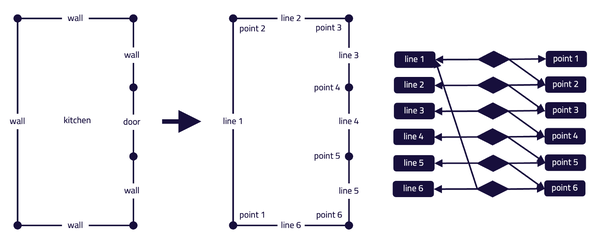
图 1:左图显示了映射到多边形的厨房平面图。墙和门映射到线,角映射到点。右边是这个多边形的 TypeQL 映射;在“数学连接”关系中,一条线被建模为扮演边缘角色的实体,两点扮演顶点角色。这是一个三元关系的例子。
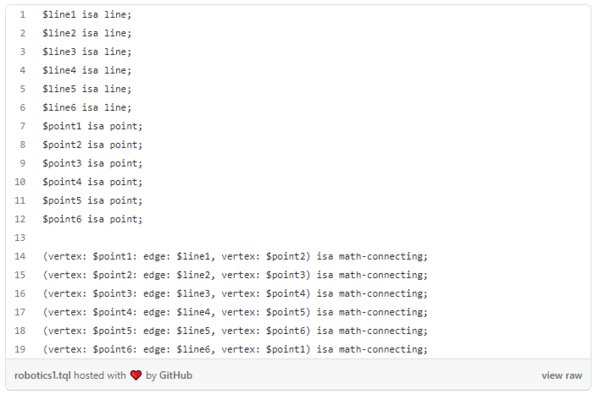
表示这一点所需的模式如下:
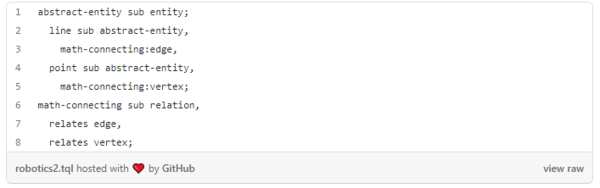
利用机器人的物体识别模块,这个几何视图可以映射到建筑物的物理和功能视图。对于图1中的多边形,line3可以通过关系映射到一个door(物理视图)taking-form,而door可以通过一个关系映射到living roomand kitchen(功能视图)adjacent-room-connection。该概念door被描述为 的子类型connector,以便在建筑物中创建其他类型的连接器(例如楼梯)。
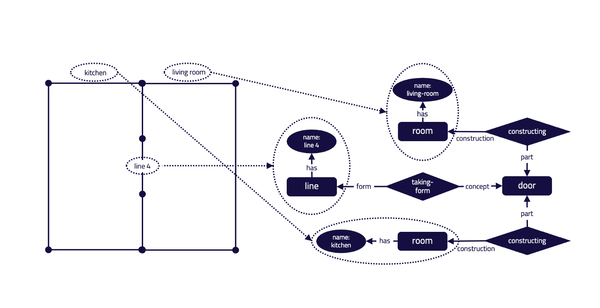
图 2:第 4 行,表示将厨房与客厅隔开的门,映射到具有“名称”属性“第 4 行”的“行”类型实体。这是通过“形体”类型的关系与“门”类型的实体联系起来的。这个“门”通过“constructing”类型的关系与一个名为“living-room”的“room”类型实体和另一个名为“kitchen”的“room”类型实体相连。
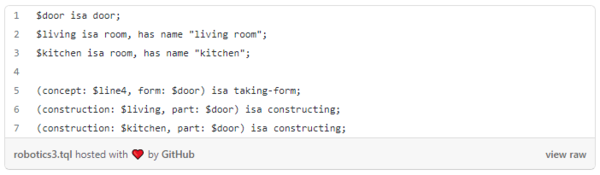
为此,模型扩展为以下类型:
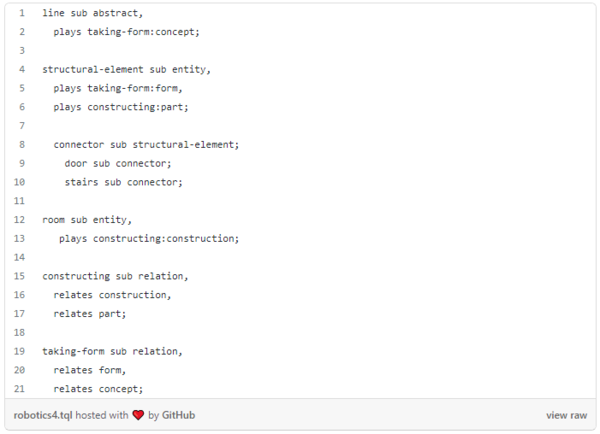
有了这个模式,机器人可以使用 TypeDB 内置的推理引擎独立地推断出新的知识,它不需要进行任何机器学习/深度学习,也不需要依赖人工干预。例如,adjacent-room-connection可以使用以下规则来推断两个房间通过连接器(例如门或楼梯)彼此相邻:
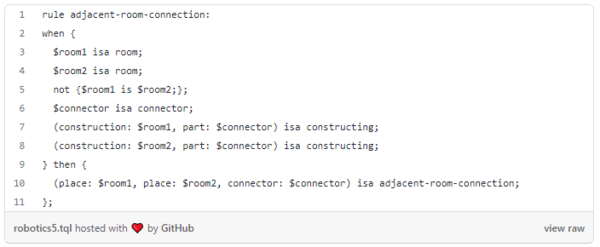
有了这个规则,机器人可以简单地查询自己的知识库“客厅和厨房之间的连接器是什么?” 通过请求connector,通过(关系)类型继承,机器人可以查询任何类型的连接器——在本例中,是门或楼梯。因此,使用下面的查询door将由推理器推断。
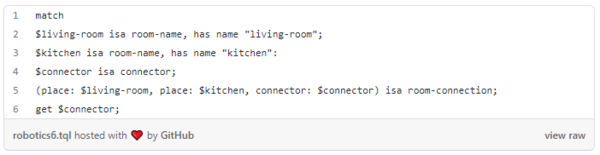
即使机器人不知道厨房和客厅是通过门连接的(数据不会持久化),但使用 TypeDB,机器人可以独立推断出这种上下文知识。因此,只需很少的努力——只需一条 TypeDB 规则,机器人就可以在广泛的场景中进行预测。
任务计划
扩展环境模型,机器人还使用 TypeDB 知识库进行自动任务规划。为此,可以建立一个模型来描述结构,以理解和概念化现实世界环境中机器人的任务规划网络。
基于 TNO在本文中的工作,以下任务规划模型基于各种规划概念,具体为规划域定义语言、分层任务网络和马尔可夫决策过程。
在这种方法中,给定一个特定的任务,机器人在任务中的初始和最终状态可以分别用类型actual-state和类型来表示goal——例如,机器人的当前位置(实际状态)和它的期望位置(目标或最终状态) .
为了到达其所需位置,机器人执行建模为 的动作primitive-tasks,这些动作开始将系统从一种状态带到下一种状态的操作。这些由operators使机器人能够执行其原始任务的系统组件执行。
Acompound-task为其他复合或原始任务的任务层次结构建模。原始任务只有在满足某些条件时才能执行,通过关系task-requirement和实体表示contextual-condition。完整架构显示在本文末尾。
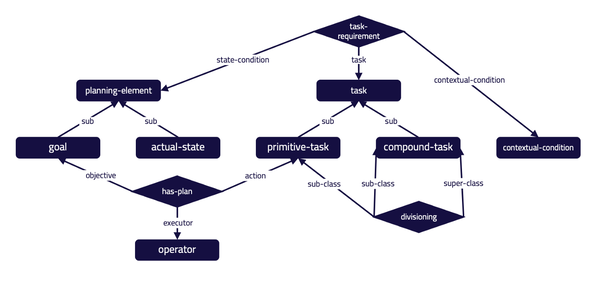
图 3:此概念模型显示了任务计划模型的部分架构。它显示了两种类型的层次结构:“计划元素”和“任务”。它显示了“has-plan”关系,它是一种超关系,连接了“目标”、“操作员”和“原始任务”。关系“划分”模拟了任务的层次结构,无论是复合任务还是原始任务。最后,“task-requirement”关系将“planning-element”映射到“task”和“contextual-condition”,以表示只有在满足某些条件时才能执行任务。
在下面的示例中,厨房通过门连接到客厅,客厅连接到卧室,但通过楼梯。给定机器人需要从厨房到卧室的任务,机器人可以利用 TypeDB 的推理引擎自主制定计划。
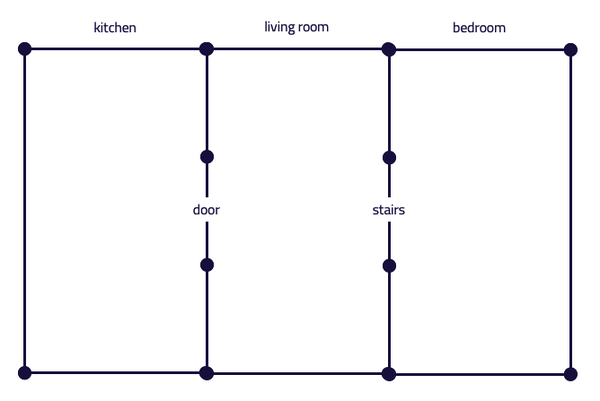
图4:厨房通过门与客厅相连,客厅通过楼梯与卧室相连。
为此,将新关系indirect-room-connection建模为 的子类型room-connection。如果两个房间不直接相连,则通过以下规则推断此关系。如果房间 1 通过一扇门连接到房间 2,如果房间 2 通过另一扇门连接到房间 3,则推断房间 1 和房间 3 之间存在间接房间连接。
1 rule indirect-room-connection:
2 when {
3 $room1 isa room;
4 $room2 isa room;
5 $room3 isa room;
6 not {$room1 is $room3;};
7 $connector1 isa connector;
8 $connector2 isa connector;
9 not {$connector1 is $connector2;};
10 (place: $room1, place: $room2, connector: $connector1) isa adjacent-room-connection;
11 (place: $room2, place: $room3, connector: $connector2) isa adjacent-room-connection;
12 } then {
13 (place: $room1, place: $room3, connector: $connector1, connector: $connector2) isa indirect-room-connection;
14 };
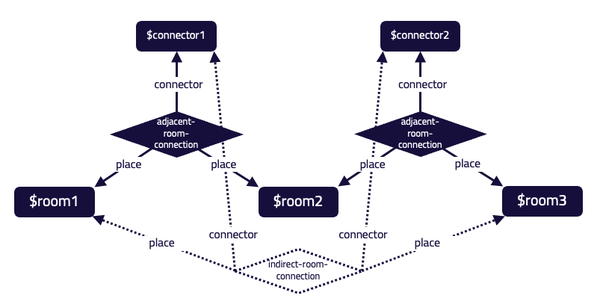
图 5:“indirect-room-connection”规则推断两个房间之间的间接房间连接(推断的关系显示为虚线),如果它们共享一个连接器(门、楼梯等)的房间。
机器人可以通过检查厨房和卧室之间是否存在连接来开始创建计划。机器人可以简单地查询room-connection两个房间之间的关系。通过类型继承,这可以是间接的或相邻的房间连接。TypeQL 查询将如下所示:
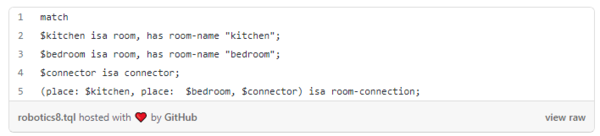
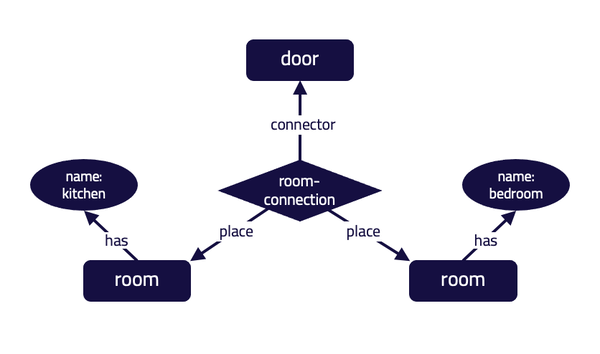
图 6:左侧的“房间”实体名称为“厨房”,在“房间连接”关系中扮演“地点”的角色,与另一个名为“卧室”的实体“房间”也扮演“卧室”的角色地方”; 实体“门”扮演着“连接器”的角色。
这个查询的结果告诉机器人,它需要穿过一扇门和楼梯才能到达它的最终位置——卧室。通过这个结果,它可以进一步得知门将厨房连接到客厅,而客厅通过楼梯连接到卧室。在最终确定其计划之前,机器人能够在没有任何人工干预的情况下独立地推断出这些知识。
在到达卧室之前,机器人需要通过一扇门从厨房到客厅。为此,它可以使用它的操作符“exit via door”,这将包括一个原始任务“去相邻的房间”,这取决于两个房间之间是否存在门连接。计划及其上下文信息在以下 TypeQL 语句中表示:
1 (current-situation: $actual-state, desired-situation: $possible-state, executor: $exit-via-door, action: $goto-adjacent-room, objective: $goal) isa has-plan;
2 $is-at (subject: $robot, location: $kitchen) isa is-at;
3 (state-element: $is-at, descripted-state: $actual-state) isa state-description;
4 (state-element: $kitchen, descripted-state: $possible-state) isa state-description;
5 (task: $goto-adjacent-room, state-condition: $possible-state, contextual-condition: $building-condition) isa task-requirement;
6 (condition: $building-condition, conditional-element: $room-connection) isa consists-of;
7 $room-connection (connector: $door, place: $kitchen, place: $living-room) isa room-connection;
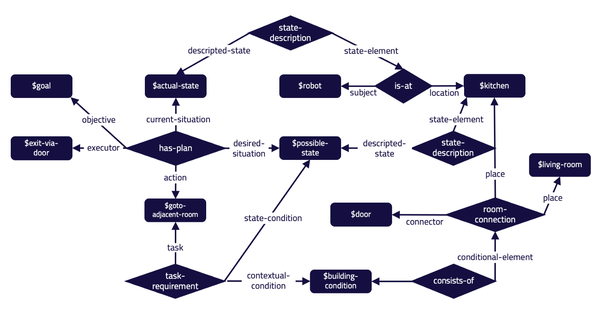
一旦它到达客厅,它就可以创建另一个计划将它带到卧室。为此,它将创建一个类似的计划,但使用运算符exit-via-stairs和原始任务goto-other-floor。
结论
自然,构建自主机器人系统需要的不仅仅是知识库。然而,通过将符号人工智能与机器学习相结合,可以迈出重要的一步。这使机器人能够独立推理,而不必完全依赖昂贵的机器学习方法。
以前面的room-connector规则为例,这种符号推理方法避免了通过机器学习算法分析数千个输入以了解两个房间是否连接的需要,如果它们都共享同一个门。这可以看作相当于机器学习中的零样本学习,因此机器人自然应该从这种符号化 AI 方法中受益。在 TypeDB 这样的知识库中编码这类知识不费吹灰之力,并且涵盖了广泛的场景,使机器人技术更接近自主。
最后,机器人技术中的数据通常是非常异构的,因为它需要代表现实世界的数据、规划系统、硬件数据、机器学习算法等等。这就需要一个数据库系统,该系统可以构建知识库类型,该知识库可以对具有所有语义丰富性的数据进行建模。这就是为什么许多机器人组织使用 TypeDB 来对诸如超关系(例如room-connection)、嵌套关系(例如state-description)、类型层次结构(例如connector)等结构进行本地建模的原因。
原文链接:https://blog.vaticle.com/machine-learning-in-robotics-symbolic-ai-e5375615544a
