宾夕法尼亚大学的研究人员开发出人工肌肉,使软体机器人能够更精确地控制运动。
该技术受人类手部和眼部小肌肉启发,可产生受控运动、保持中间位置,并与其他人工肌肉协同工作。
这种人工肌肉将液晶弹性体、石墨烯与嵌入式铜线圈结合,把电信号转换为类肌肉运动。
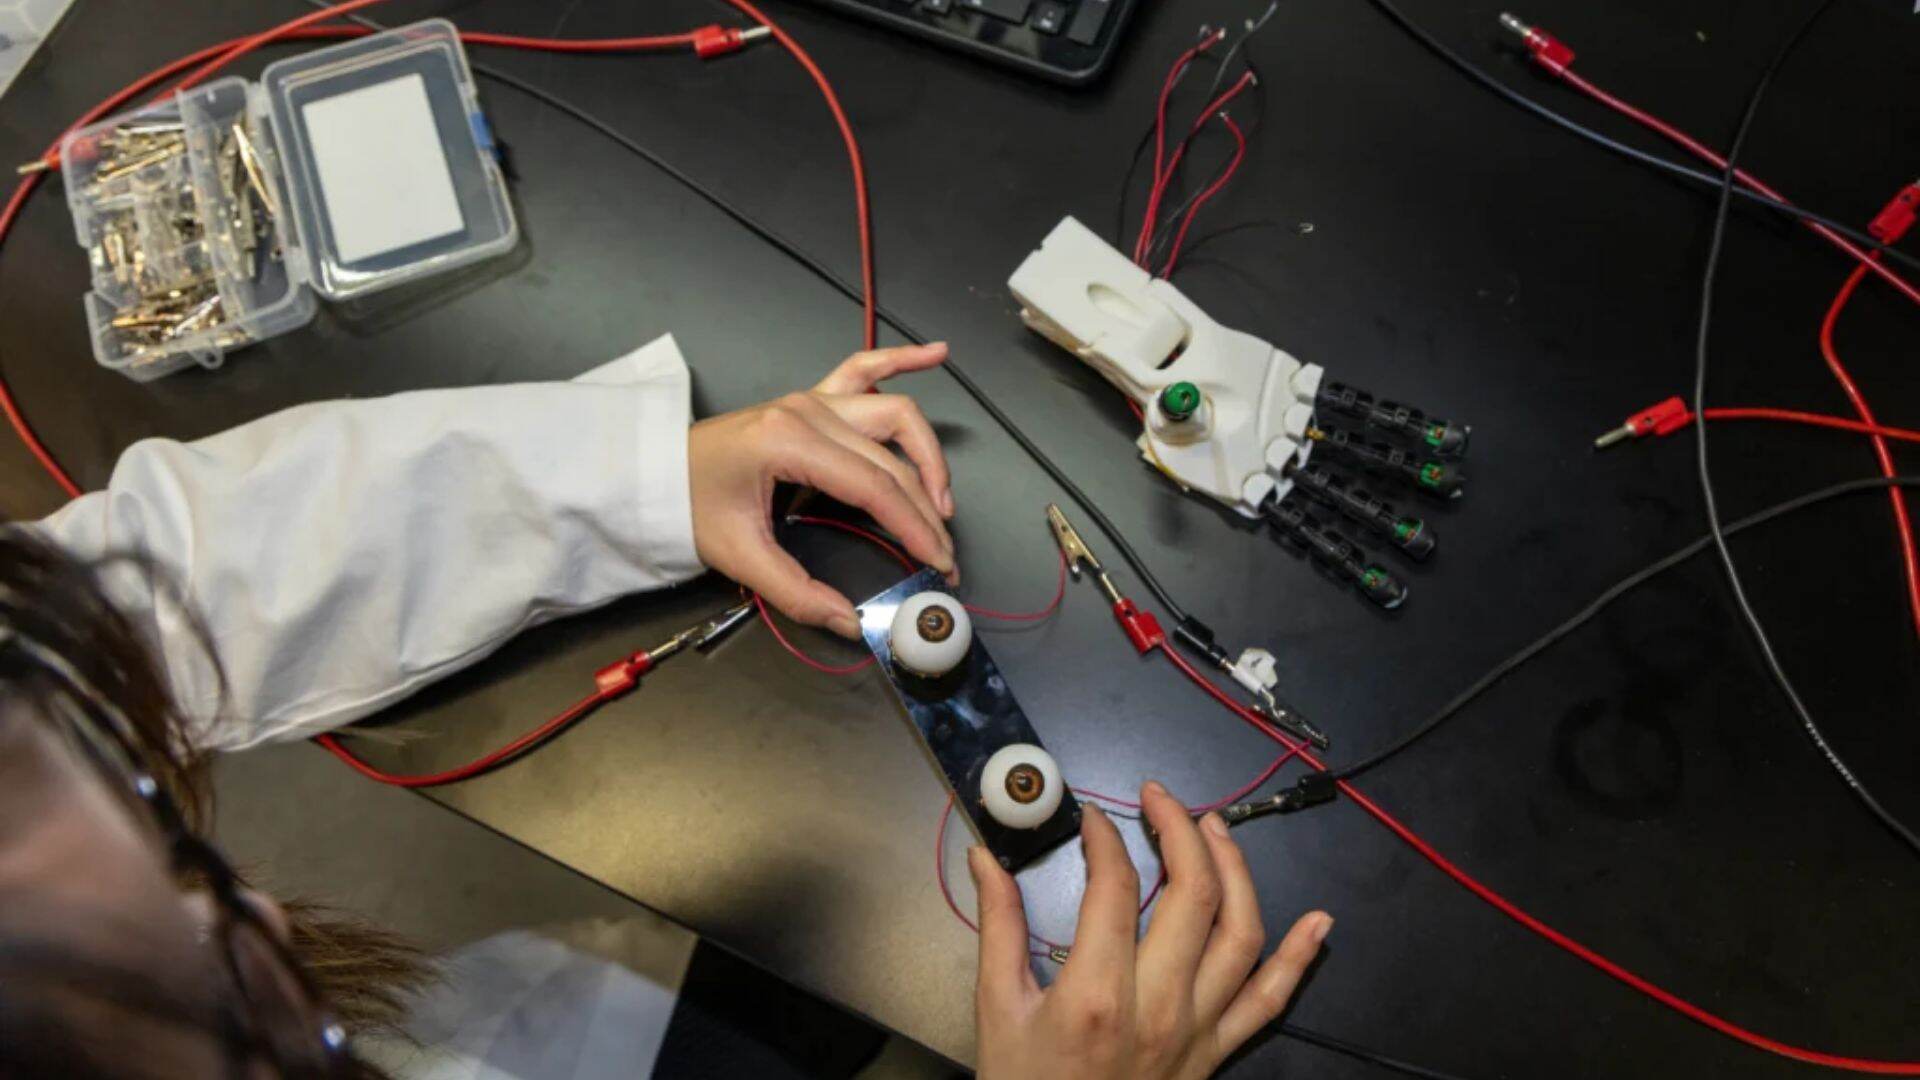
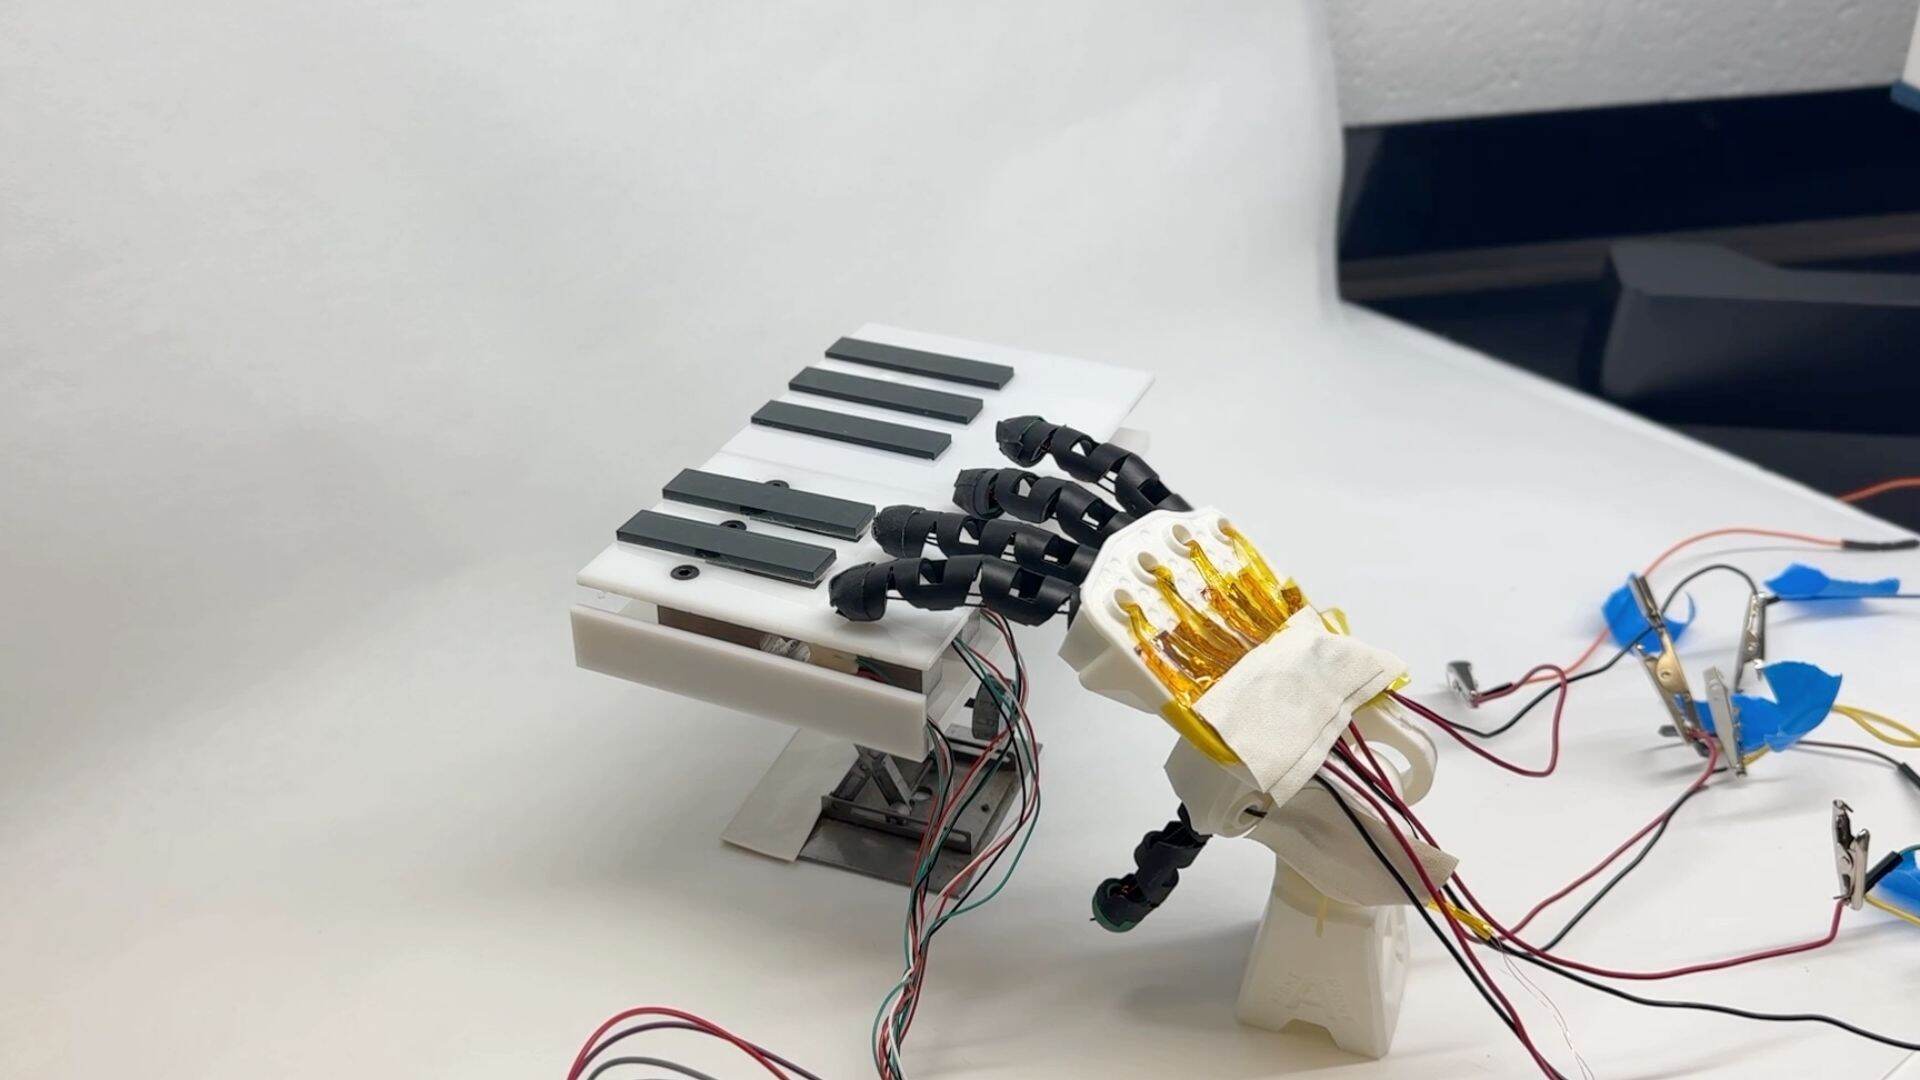
演示包括:机器人手指按下单个琴键,人工眼通过受控运动改变注视方向。这凸显了该技术在软体机器人精细运动能力方面的潜力。
软体机器人获得人工肌肉驱动
人工肌肉将柔性材料与内置传感和反馈控制结合,使软体机器人能够执行精确运动。
该技术名为 CoilLCE,灵感来自负责人类手指和眼部精细运动的小肌肉。它结合液晶弹性体(LCEs)、石墨烯和超薄嵌入式铜线圈,制成可将电信号转换为受控机械运动的人工肌肉纤维。
团队开发这些人工肌肉,是为了解决传统软体机器人驱动器的一项限制。传统机器人电机可提供精确运动,但通常需要笨重部件和复杂机械结构,难以复现生物肌肉的柔韧性与紧凑性。
LCEs 在受热时改变形状,因此是潜在替代方案。但其运动控制存在挑战:材料升温时收缩,冷却时恢复原始形状。若没有持续监测与调整,难以维持特定中间位置。
宾夕法尼亚大学工程与应用力学系(MEAM)副教授 Cynthia Sung 表示:“这是首次在 LCE 驱动器上演示反馈控制,也是此类人工肌肉未来用于机器人应用的必要步骤。”
肌肉的精确控制
为提高性能,研究人员将 LCEs 与石墨烯结合。石墨烯使所得材料更柔软、韧性更高,使其可拉伸,并能承受人工肌肉相互对抗时产生的机械力。
随后,研究人员在 LCE-石墨烯纤维内部嵌入超薄铜线圈。线圈承担两项功能:产生热量以激活人工肌肉;通过测量材料运动时的电阻变化充当传感器。
这些电阻测量值提供肌肉状态反馈,使控制系统能够实时调整加热功率。系统将电阻维持在预定目标附近,从而调节收缩,并在较长时间内保持中间位置。
这种闭环方法无需独立位置传感器,减少控制人工肌肉所需部件数量。研究人员还在 LCE 驱动器上演示了反馈控制,解决了使此类材料适用于实际机器人应用的一项重要挑战。
团队用一只人工手和一对机器人眼演示该技术。在人工手中,人工手指按下单个琴键、停顿,再移动到后续音符。机器人眼使用四对对向驱动器复现受控注视运动。
该布置模仿生物肌肉:对向肌群协同产生运动。当一块人工肌肉收缩时,其对侧肌肉伸展,使系统无需同时主动驱动每块肌肉即可控制运动。该配置还可减少所需控制输入数量。
研究人员认为其潜在应用包括人形机器人,尤其是需要大量小型驱动器协同复现自然表情的人造面部。然而,将更多人工肌肉集成到协调系统中仍是挑战。团队计划探索人工智能与计算机视觉,以管理更复杂的运动和交互。
