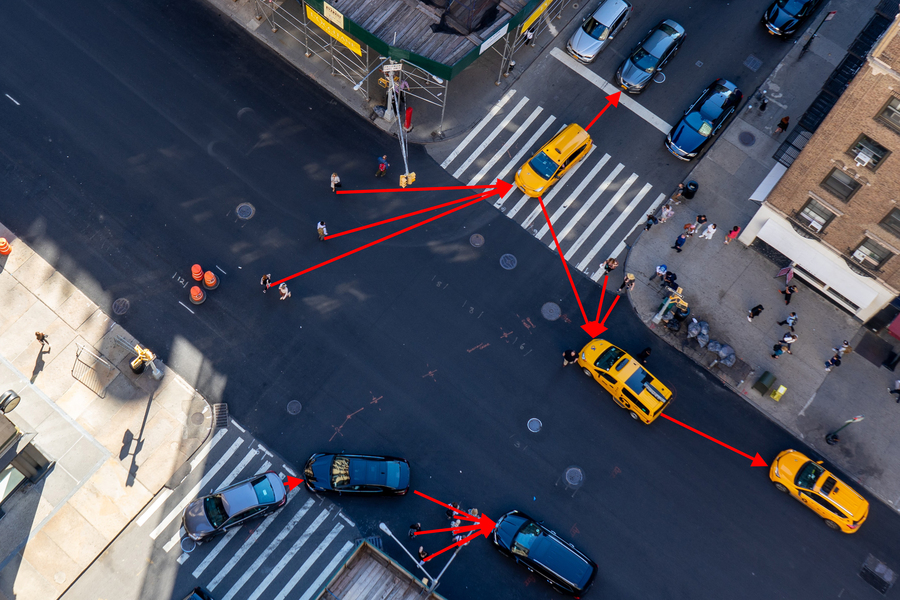
人类可能是让全自动驾驶汽车进入城市街道的最大障碍之一。如果机器人要在波士顿市中心安全地驾驶车辆,它必须能够预测附近的司机、骑自行车的人和行人的行为。然而,行为预测是一个棘手的问题,当前的人工智能解决方案要么过于简单(他们可能假设行人总是走直线),要么过于保守(为了避开行人,机器人只是把车停在公园里),或者不能只预测一个代理的下一步行动(道路通常同时有许多行者)
麻省理工学院的研究人员为这一复杂挑战设计了一种看似简单的解决方案。他们将多智能体行为预测问题分解成更小的部分并单独处理每个部分,这样计算机就可以实时解决这一复杂任务。
他们的行为预测框架首先猜测两个道路使用者之间的关系——哪辆车、骑自行车的人或行人拥有通行权,以及哪个代理会让路——并使用这些关系来预测多个代理的未来轨迹。与自动驾驶公司 Waymo 编制的庞大数据集中的真实交通流量相比,这些估计的轨迹比其他机器学习模型的轨迹更准确。麻省理工学院的技术甚至优于 Waymo 最近发布的模型。由于研究人员将问题分解为更简单的部分,他们的技术使用的内存更少。
计算机科学与人工智能实验室(CSAIL)成员Huang表示:“这是一个非常直观的想法,但之前没有人充分探索过,而且效果很好。简单绝对是一个优点。我们正在将我们的模型与该领域其他最先进的模型进行比较,包括来自该领域领先公司 Waymo 的模型,我们的模型在这个具有挑战性的基准测试中实现了最佳性能,并在未来有很大的潜力。
多个小模型
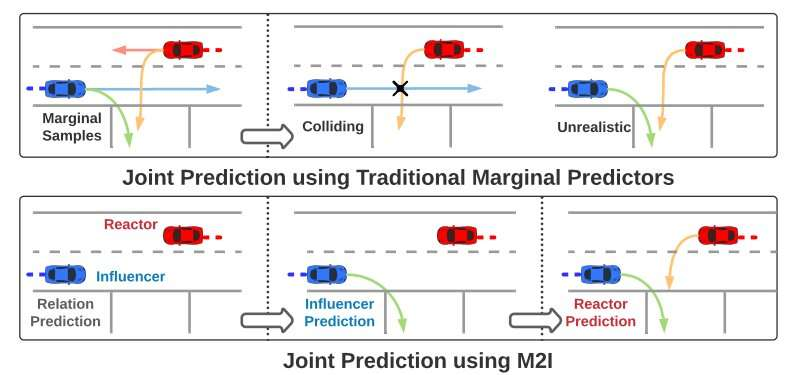
研究人员的机器学习方法称为 M2I,它需要两个输入:汽车、骑自行车者和行人在交通环境(例如四向交叉路口)中交互的过去轨迹,以及包含街道位置、车道配置等的地图。使用此信息,关系预测器可推断出两个代理中哪一个首先拥有通行权,并将一个分类为通过者,一个分类为让行者。然后一个预测模型(边际预测器)猜测通过代理(独立运行)的轨迹。
第二个预测模型,称为条件预测器,根据通过代理的动作猜测让步代理将做什么。系统预测出让者和通过者的许多不同轨迹,分别计算每一个的概率,然后选择发生可能性最高的六个联合结果。M2I 输出预测这些代理将如何在接下来的 8 秒内通过路口。在一个示例中,他们的方法使车辆减速,以便行人可以过马路,然后在他们通过交叉路口时加速。在另一个示例中,车辆等到几辆汽车通过后才从一条小街转向繁忙的主干道。
虽然这项初步研究侧重于两个代理之间的交互,但 M2I 可以推断许多代理之间的关系,然后通过链接多个边际和条件预测变量来猜测它们的轨迹。
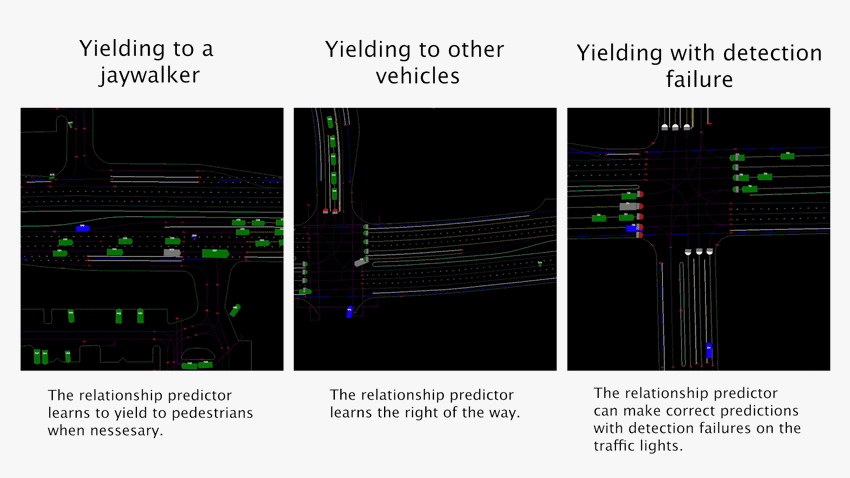
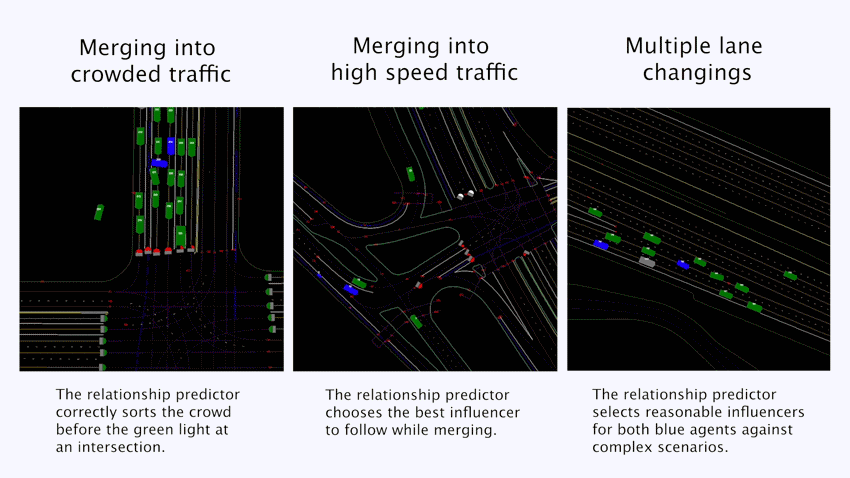
这些模拟显示了研究人员开发的系统如何在涉及其他汽车、自行车和行人的复杂交通情况下预测蓝色车辆的未来轨迹
真实世界的驾驶测试
研究人员使用 Waymo Open Motion 数据集训练模型,该数据集包含由安装在公司自动驾驶汽车上的激光雷达(光检测和测距)传感器和摄像头记录的数百万个涉及车辆、行人和骑自行车者的真实交通场景。他们特别关注具有多个代理的案例。
为了确定准确性,他们将每种方法的六个预测样本(按置信度加权)与场景中汽车、骑自行车者和行人所遵循的实际轨迹进行了比较。他们的方法是最准确的。它还在被称为重叠率的指标上优于基线模型;如果两条轨迹重叠,则表明发生了碰撞,M2I 的重叠率最低。
Huang说:“我们不只是建立一个更复杂的模型来解决这个问题,而是采用了一种更像人类在推理与他人互动时的思维方式的方法。人类不会对未来行为的所有数百种组合进行推理。我们做出决定的速度非常快,”。M2I 的另一个优点是,因为它将问题分解成更小的部分,用户更容易理解模型的决策。Huang说,从长远来看,这可以帮助用户更加信任自动驾驶汽车。
但是该框架无法解释两个代理相互影响的情况,例如两辆车在四向停车时各自向前轻推,因为司机不确定谁应该让步。
他们计划在未来的工作中解决这一限制。他们还希望使用他们的方法来模拟道路使用者之间的真实交互,这可用于验证自动驾驶汽车的规划算法或创建大量合成驾驶数据以提高模型性能。
原文链接:https://news.mit.edu/2022/machine-learning-anticipating-behavior-cars-0421
