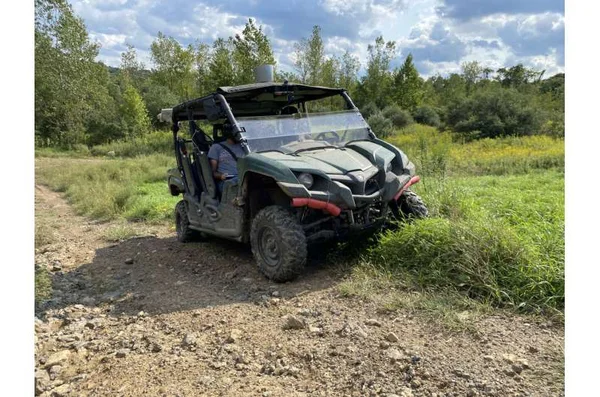
卡内基梅隆大学的研究人员驾驶一辆ATV(All Terrain Vehicle适合所有地形的交通工具,也叫全地形四轮越野机车)穿越高高的草丛、松散的砾石和泥土,以收集有关 ATV 如何与具有挑战性的越野环境交互的数据。
他们以高达每小时 30 英里的速度猛烈地驾驶着装备精良的 ATV,然后在转弯处滑行,在山坡上上下车,甚至把它卡在泥里,同时从七种传感器收集视频、每个车轮的速度和悬架冲击行程等数据。
生成的数据集称为 TartanDrive,其中包含大约 200,000 个这些真实世界的交互数据。研究人员认为,无论是从交互的数量还是传感器的类型来看,这些数据都是真实世界中最大的、多模式的、越野驾驶数据集,这5个小时的数据可能对训练自动驾驶汽车驶离道路很有用。
机器人研究所 (RI) 的项目科学家Wenshan Wang说:“与自动街道驾驶不同,越野驾驶更具挑战性,因为您必须了解地形的动态才能安全驾驶并更快地驾驶,”
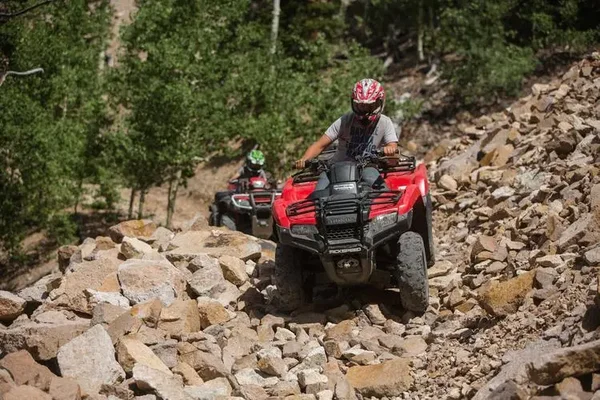
以前关于越野驾驶的工作通常涉及标注地图,它提供诸如泥浆、草地、植被或水等标签,以帮助机器人了解地形,但这类信息并不常见,即使有,也未必有用。例如,标记为“泥泞”的地图区域可能可以驾驶,也可能不能驾驶,懂动力学的机器人可以对物理现实世界进行推理。
研究小组发现,他们为 TartanDrive 收集的多模态传感器数据使他们能够构建优于使用更简单、非动态数据开发的预测模型。机器人学二年级硕士生Samuel Triest表示,大胆的驾驶也将 ATV 推向了一个性能领域,在这个领域中,对动力学的理解变得至关重要。随着速度的增加,这些系统的动力学往往变得更具挑战性,你开得越快,弹回来的东西就越多。我们感兴趣收集的很多数据都是更大胆的驾驶、更有挑战性的斜坡和更厚的植被,因为这是一些更简单的规则开始失效的地方。
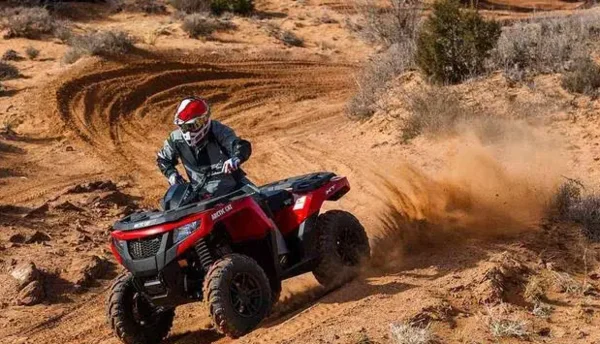
尽管大多数关于自动驾驶汽车的工作都集中在街道驾驶上,但首批应用可能会在公路以外的受控区域,那里与人或其他车辆碰撞的风险是有限的。该团队的测试是在匹兹堡附近的一个地点进行的,CMU的国家机器人工程中心使用该地点测试自动越野车。ATV是由人类驾驶的,不过他们使用了一个线控系统来控制方向盘和速度。
Wang说:“我们是在强迫人类通过与机器人相同的控制界面,通过这种方式,人类采取的行动可以直接用作机器人应该如何行动的输入。”
该研究已发表在arXiv上。
原文链接:https://techxplore.com/news/2022-05-roboticists-road-self-driving-atvs.html
论文链接:https://arxiv.org/abs/2205.01791