自Roomba问世以来,自主机器人已经取得了长足的进步。近年来,人工智能系统已被部署在自动驾驶汽车、最后一英里送餐、餐厅服务、患者筛查、医院清洁、备餐、建筑安全以及仓库包装等众多领域。
每一个机器人系统都是特定于该系统的特殊设计过程的产物。在设计一个自主机器人时,工程师们必须进行无数次的试错模拟,这些模拟通常是由直觉决定的。这些模拟是针对特定机器人的组件和任务,以调整和优化其性能。在某些方面,设计一个自主机器人就像从头开始烘焙蛋糕,没有配方或准备好的混合材料来确保成功的结果。
现在,麻省理工学院的工程师们已经为机器人专家开发了一种通用的设计工具,作为一种自动化的成功秘诀。该团队设计了一种优化代码,可以应用于几乎任何自主机器人系统的模拟,并可用于自动识别如何以及在何处调整系统以提高机器人的性能。
该团队证明,该工具能够快速提高两个截然不同的自主系统的性能:一个是机器人在两个障碍物之间导航,另一个是两个机器人一起移动一个沉重的箱子。
研究人员希望这种新的通用优化器能够帮助各种自主系统的发展,从步行机器人和自动驾驶车辆到柔软灵巧的机器人以及协作机器人。
这个团队由麻省理工学院研究生Charles Dawson和航空航天系助理教授ChuChu Fan组成,他们将于本月晚些时候在纽约举行的年度机器人科学与系统会议上展示他们的研究成果。
反向设计
Dawson 和 Fan 在观察了可用于其他工程学科的大量自动化设计工具后,意识到需要通用优化工具。
Dawson 说:“如果机械工程师想要设计风力涡轮机,他们可以使用 3D CAD 工具来设计结构,然后使用有限元分析工具来检查它是否能够抵抗某些负载,然而,自主系统缺乏这些计算机辅助设计工具。”
通常,机器人专家通过首先开发系统及其许多交互子系统(例如其规划、控制、感知和硬件组件)的模拟来优化自主系统。然后,她必须调整每个组件的某些参数并向前运行模拟,以查看系统在该场景中的表现。
只有在通过反复试验运行许多场景之后,机器人专家才能确定成分的最佳组合以产生所需的性能。这是一个乏味、过度定制和耗时的过程,Dawson 和 Fan 试图改变它。
“而不是说,'给定一个设计,性能是什么?' 我们想反过来说,'考虑到我们想要看到的性能,让我们到达那里的设计是什么?'”Dawson 解释道。
研究人员开发了一种优化框架或计算机代码,可以自动找到可以对现有自主系统进行的调整,以达到预期的结果。
代码的核心是基于自动微分或“Autodiff”,这是一种在机器学习社区内开发的编程工具,最初用于训练神经网络。Autodiff 是一种可以快速有效地“评估导数”或对计算机程序中任何参数变化的敏感性的技术。Dawson 和 Fan 基于 autodiff 编程的最新进展为自主机器人系统开发通用优化工具。
Dawson说:“我们的方法自动告诉我们如何从初始设计迈出小步,实现我们的目标,我们使用Autodiff 从本质上挖掘定义模拟器的代码,并找出如何自动进行这种反转。”
构建更好的机器人
该团队在两个独立的自主机器人系统上测试了他们的新工具,并表明与传统的优化方法相比,该工具在实验室实验中迅速改善了每个系统的性能。
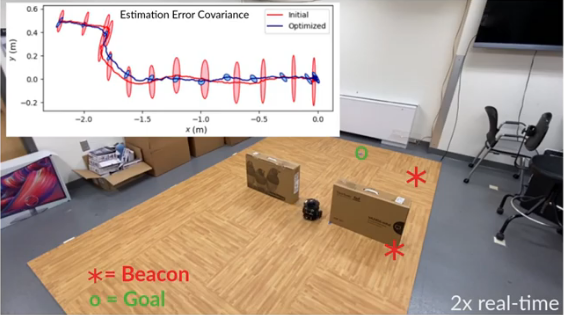
第一个系统由一个轮式机器人组成,它的任务是根据从位于不同位置的两个信标接收到的信号,规划两个障碍物之间的路径。该团队试图找到信标的最佳位置,以便在障碍物之间形成一条清晰的道路。
他们发现,新的优化器可以快速通过机器人的模拟,在5分钟内确定信标的最佳位置,而传统方法需要15分钟。
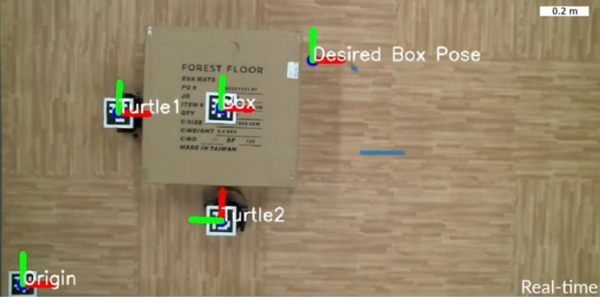
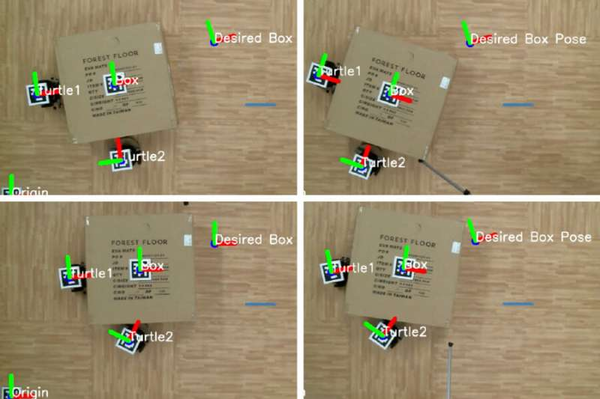
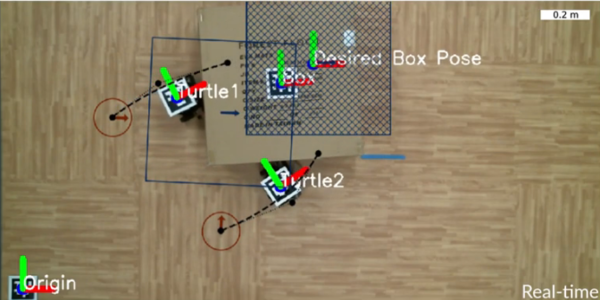
第二个系统更为复杂,由两个轮式机器人共同工作,将一个箱子推向目标位置。该系统的仿真包含了更多的子系统和参数。尽管如此,该团队的工具有效地确定了机器人实现目标所需的步骤,优化过程比传统方法快20倍。
Fan说:“如果你的系统有更多的参数需要优化,我们的工具可以做得更好,可以成倍地节省更多时间。这基本上是一个组合选择:随着参数数量的增加,选择也会增加,而我们的方法可以一次性减少参数数量。”
该团队已经提供了通用优化器供下载,并计划进一步完善代码,以应用于更复杂的系统,比如设计用于与人类交互并与人类一起工作的机器人。
“我们的目标是让人们有能力制造更好的机器人,我们提供了一个新的构建模块来优化他们的系统,所以他们不必从头开始。”Dawson说。
原文链接:https://techxplore.com/news/2022-06-recipe-autonomous-robotic.html
