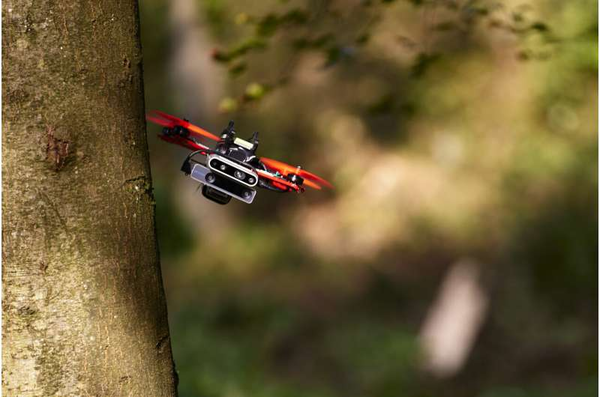
苏黎世大学的一个研究团队开发了一种高度敏捷的四旋翼无人机,它可以避开障碍物,并进行轨迹跟踪。在他们发表在《Science Robotics》杂志上的论文中,该研究小组描述了他们如何设计无人机、他们在无人机中放入了什么以及在测试时如何工作。
四旋翼无人机可以是非常敏捷的飞行者,尤其是当它们有人类飞行员指导它们的行动时。另一方面,自主四旋翼飞机在灵活性方面存在问题,尤其是在高速飞行时。在这项新的努力中,瑞士的团队使用各种技术构建了新的设计,提高了四旋翼无人机的灵活性。
新的设计包括增加机载视觉传感器、飞行控制监控系统和一系列其他组件,旨在提高无人机实时接收和处理飞行信息的能力。他们还添加了一个先进的AI模块,NVIDIA Jetson tx2 - 1,能够执行复杂的任务,支持无人机的硬件足够快,以实现平稳灵活的飞行。
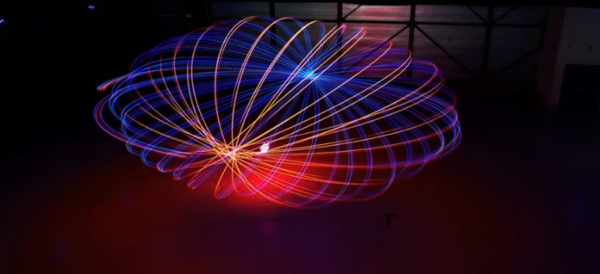
研究人员对他们的无人机进行了各种飞行测试,从缓慢稳定飞行到全速飞行再到避障飞行。他们发现他们的无人机能够在50到70公里每小时的速度下保持敏捷。他们还发现,它可以进行运动捕捉轨迹跟踪,无人机可以持续观察自己在空中的位置,并添加时间实例来显示自己的位置和时间。他们还测试了它在虚拟现实模拟中的使用。他们还指出,该系统能够边走边学习,正因为如此,它的性能会随着时间的推移而提高。
在观察他们的测试结果时,研究人员发现,他们的无人机在敏捷性以及跟踪和躲避障碍方面都优于其他系统。他们表示,它的性能提高到一定程度,可以用于对时间敏感的现实世界任务,比如搜索和救援行动,或许还可以用于运送货物。该团队还将软件和硬件开源,允许任何希望使用他们的设计的人这样做。
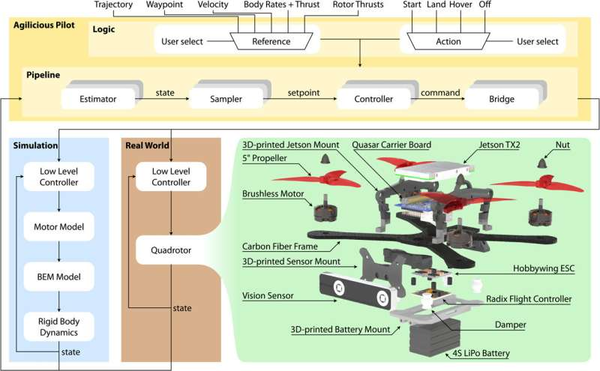
(Agilicious 软件和硬件四旋翼平台专为敏捷飞行而量身定制,同时通过 NVIDIA Jetson TX2 提供强大的机载计算能力。多功能传感器支架允许使用各种单目或立体相机传感器进行快速原型设计。作为一项关键功能,Agilicious 的软件以模块化方式构建,允许在模拟中进行快速软件原型制作并无缝过渡到真实世界的实验。Agilicious Pilot 封装了敏捷飞行所需的所有逻辑,同时向用户展示了一组丰富的界面,从高级姿势命令到直接运动命令。该软件堆栈可与支持基于 BEM 或 RotorS、硬件在环和渲染引擎(如 Flightmare)的高精度空气动力学的定制模块化模拟器结合使用。在物理平台上部署只需要选择不同的桥接器和传感器兼容的估计器。)
自主、敏捷的四旋翼飞行在感知、规划、学习和控制方面对机器人研究提出了根本性挑战。需要一个通用和标准化的平台来加速研究,让从业者专注于核心问题。为此,我们提出了 Agilicious,这是一个专为自主、敏捷的四旋翼飞行而设计的硬件和软件框架。
Agilicious是完全开源和开放硬件,支持基于模型和基于神经网络的控制器。此外,它还为敏捷性、机载视觉传感器、图形处理单元 (GPU) 提供高推力重量比和扭矩惯性比——用于实时感知和神经网络推理的加速计算硬件、实时飞行控制器,以及一个多功能的软件堆栈。与现有框架相比,Agilicious 提供了灵活的软件堆栈和高性能硬件的独特组合。
我们将 Agilicious 与之前的工作进行比较,并使用基于模型和基于神经网络的控制器在不同的敏捷任务上进行演示。我们的演示器包括多达 5 个轨迹跟踪g和每小时 70 公里的运动捕捉系统,以及在结构化和非结构化环境中仅使用机载感知的基于视觉的杂技飞行和避障。
最后,我们展示了它在虚拟现实环境中用于硬件在环仿真的用途。由于其多功能性,我们相信 Agilicious 支持下一代科学和工业四旋翼研究。
原文链接:https://techxplore.com/news/2022-06-open-source-hardware-autonomous-quadrotor-flies.html
论文链接:https://www.science.org/doi/10.1126/scirobotics.abl6259
