量子神经网络是使用量子力学原理创建的。这些通常是前馈网络,其中前一层收集的信息被分析并转发到下一层。深度神经网络 (DNN) 已用于开发自动驾驶汽车,从而为车辆定义正确的驾驶行为。量子神经网络旨在帮助驾驶员有效处理紧急情况。
使用联网和量子神经网络为汽车司机提供紧急支持,可以降低事故风险,帮助司机更快地到达目的地。这可能会挽救生命,特别是在开车去医院或急救室的时候。量子神经网络比传统神经网络更可靠、更准确。
联网汽车和量子神经网络模型介绍
一个新的系统/设备将嵌入车辆的仪表板中,以便在紧急情况下为驾驶员提供支持。该系统提供秒到秒的持续支持,专为处理紧急情况或复杂情况而设计。该系统从车辆的传感器收集数据并将其发送到连接的云驱动器。这些数据将使用基于量子计算和经典物理学原理构建的量子神经网络进行处理。
使用量子神经网络和连接汽车(通过共享云数据)的概念不同于业界现有的方法。这个模型将更快、可靠、准确和有效,足以应对人们在驾驶时可能遇到的最坏情况。
模型所需的资源
数据是该模型的主要资源。量子神经网络模型需要来自三个来源的数据来了解情况、驾驶行为和车辆的整体性能。
描述性数据
这些数据是关于汽车及其性能的。这些数据是从嵌入在发动机、悬架、制动器、轮胎(气压)等中的传感器收集的。这些数据将用于识别汽车的健康和质量。它还提供了每秒钟车内发生的情况的信息。当量子神经网络模型知道汽车的优势和局限性时,它将能够提供一个合适的解决方案。
导航数据
这些数据与你开车的路线、导航和行程有关。该模型从地图上收集数据,以确定当前位置、目的地、路线图等。它还从侧面碰撞检测传感器、盲点检测传感器、骑行者和行人检测传感器等收集数据,以确定您当前的确切位置。
行为数据
行为数据处理驾驶员的表现和能力。数据是从仪表板中嵌入的传感器中提取的。不同的传感器用于收集量子神经网络模型所需的数据,以了解驾驶员的健康状况和当前状况。传感器帮助确定驾驶员是谁,并根据他们的驾驶历史(收集并存储在连接的云中)提出解决方案。
数据采集采用方向盘上的心跳传感器、眼球跟踪传感器和指纹传感器。追踪驾驶模式的传感器也被用来确定驾驶员的能力。
建议模型的工作流程
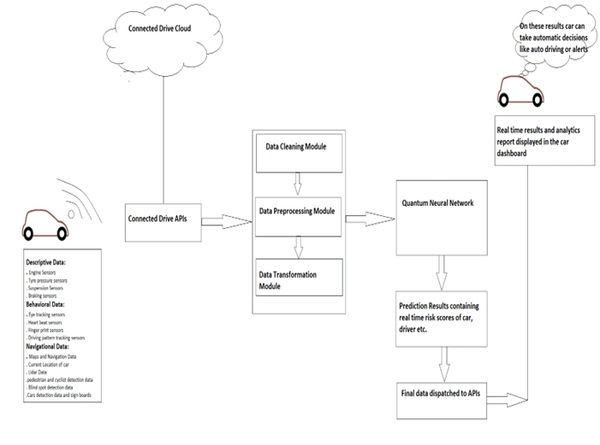
量子神经网络模型的工作过程
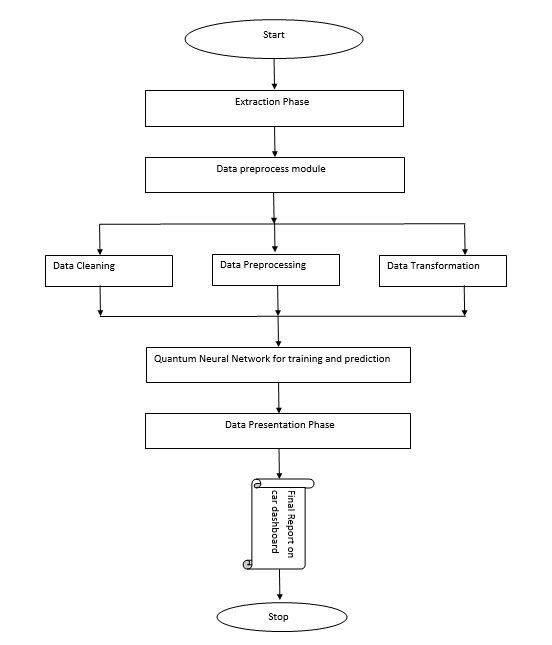
整个提议的概念将有四个步骤或模块:
- 提取数据
- 预处理数据
- 训练和预测结果
- 呈现数据
每个模块都有明确的目的,并简化模型中的数据流,以达到预期的结果。第二个模块是大部分工作发生的地方。它分为三个子模块。让我们详细研究每个模块。
1. 数据提取
顾名思义,从汽车中的多个传感器收集并存储在云中的数据被提取到 API 中。从汽车传感器收集数据并将其发送到连接的云驱动器的过程是连续的。然后将大量数据直接发送到API,在那里进行预处理。
2. 数据预处理
API 将数据传输到预处理模块,该模块具有三个子模块来准备数据以进行分析。
数据清洗
第一个子模块清理从连接的驱动器 API 中提取的数据。这是提高数据质量和提高量子神经网络模型准确性的必要步骤。
从多个传感器收集的数据会出现错误的图像帧、不兼容的数据格式、损坏的数据值、不完整/缺失的数据值等问题。这将影响最终结果的质量。
该子模块使用不同的技术和工具来清理数据并修复错误的图像帧。它试图解决丢失/不完整的数据或完全删除它。统计技术用于识别数据问题并相应地对其进行清理。
数据预处理
预处理类似于在大型数据集中对数据进行结构化和格式化。该子模块准备清理后的数据,使其为转换、训练和预测做好准备。数据根据其来源进行分类。
例如,来自摄像机的数据被发送到视频处理模块。来自心跳传感器的数据进入数值处理模块,依此类推。将创建新的数据类别,将清理后的输入数据分类为整齐的段/类型,使量子神经网络易于处理。
数据转换
预处理阶段的最后一个子模块是数据转换。在这里,预处理和排序的数据被转换以创建它包含的内容的摘要。这有助于在将数据输入量子神经网络进行预测之前了解数据的实际含义。分析转换后的数据以得出摘要并输入系统的学习阶段。
3. 使用量子神经网络模型训练和预测结果
该模块涉及训练量子神经网络,使其能够处理大型数据集并在更短的时间内提供准确的预测。在前一个模块中转换的数据被输入到量子神经网络中。该网络不同于传统的神经网络,因为它建立在量子计算和经典物理学的原理之上。
量子位用于加速网络中的过程。它也更可靠,更准确。该模块的目的是训练量子神经网络系统在处理大型数据集时具有自我能力。我们在训练完成后检查和测试预测结果。测试预测结果将有助于确定模型的效率。我们可以进行必要的更改和调整,以提高网络的准确性。
预测结果包含汽车中每个传感器的预测风险评分。结果总结了两个类别的所有预测分数:
- 车辆性能风险评分
- 驾驶员健康风险评分
这两个因素在紧急情况下起着至关重要的作用。分析结果后,我们会使用其他汽车的数据对系统进行测试,以确定测试系统是否准确可靠。
4. 数据呈现
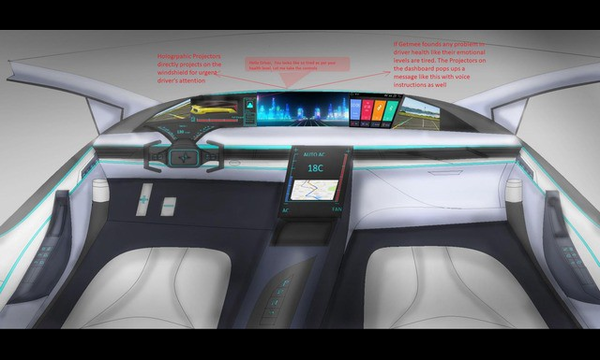
在最后一个模块中,我们专注于以易于理解的格式向驾驶员展示预测。我们将最终的预测数据输入数据呈现阶段,并将其显示在嵌入汽车仪表板的系统上。根据汽车性能和驾驶员健康的风险评分,实时提供预测数据,以便驾驶员和乘客了解当前情况以及可能很快发生的事情。
我们可以通过为驾驶员的健康和汽车性能设置参数来进一步简化流程并让骑行更安全。如果驾驶员的健康状况(或汽车状况)恶化以触发系统采取行动,汽车将自动控制并做出决定。该汽车将像自动驾驶汽车一样运行,以降低事故风险并挽救驾驶员和乘客的生命。
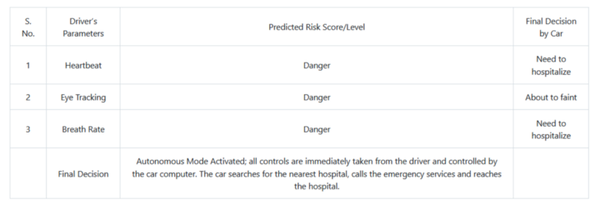
例如,如果驾驶员的心跳/呼吸频率/眼球追踪运动低于或高于正常区域,汽车将做出自主决定并自行前往最近的医院或急诊室。
汽车可以根据危险的类型和程度做出不同的决定。它主要分为以下几类:
驾驶员健康
驾驶员健康的参数设置为三个级别:
- 高风险级别,驾驶员无法做出决定或独立行动,汽车系统将启动自动驾驶模式,并采取必要措施防止事故发生,挽救生命。
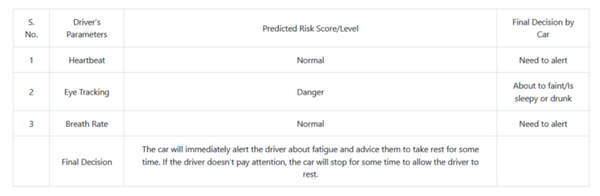
- 中等风险级别,系统向驾驶员发出关于可能风险的警告,并建议采取行动——汽车系统将等待驾驶员采取行动,否则,它将启动自动驾驶模式,并采取必要的行动。
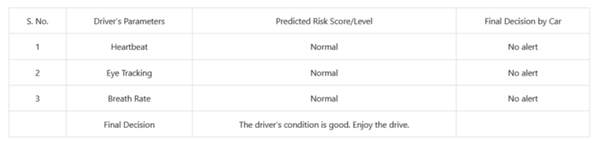
- 正常的风险级别,一切似乎都很好,汽车的系统不会发送任何警报或打扰司机。
在这里,我们选择的参数将取决于安装在汽车上的传感器。一般的驾驶员健康参数是心跳、眼动追踪和呼吸频率。
高风险级别
中等风险级别
正常风险级别
车辆性能
车辆性能参数也设置为三个风险级别:
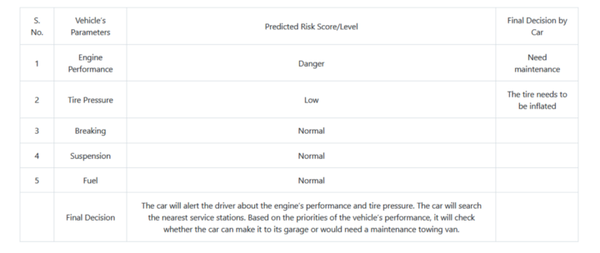
- 发动机故障、轮胎压力低或制动器、悬架等存在问题,可能导致潜在事故的高/危险级别,汽车系统将搜索最近的服务中心或机械师。它还将确定汽车是否可以到达新目的地或是否必须被拖走。
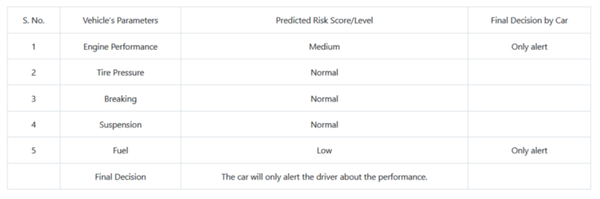
- 中等风险级别,其中发动机/轮胎性能出现警报并需要检查,系统将提醒驾驶员注意风险,但在风险级别达到高水平之前不会采取行动。
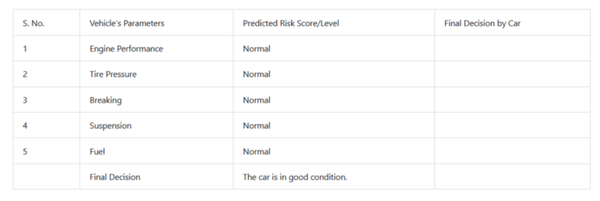
- 汽车部件状况良好且不需要任何维护或维修的正常风险级别,系统将保持静音且不发送警报。它将继续收集数据并进行监控。
发动机状况、轮胎压力、燃油、制动系统和悬架是车辆性能的参数。
高风险级别
中等风险级别
正常风险级别
提出的量子神经网络模型的架构
本文提出的量子神经网络模型的优势
使用所提议的模型向驾驶员提供紧急支援有许多优点:
- 量子神经网络比传统的神经网络更快。
- 它可以处理结构化和非结构化数据。
- 它可以读取不同格式和类别的数据(数字/视频/等)。
- 预测会更准确。
- 该系统旨在处理最坏的情况。
- 它可以激活自主模式并在必要时做出决定。
- 在宝马等品牌汽车的互联驱动系统的现有基础设施中很容易实施。
本文提出的量子神经网络模型的缺点
所提出的模型有一些缺点。但是,有一些解决方案可以克服这些障碍。
- 目前的参数不足以衡量驾驶员的健康状况。应在汽车上安装额外的健康传感器。
- 应重新设计仪表板界面以涵盖详细报告的所有方面。
结论
本文所提出的模型是使用联网汽车和量子神经网络为汽车驾驶员提供紧急支持的绝佳选择。它更快、更好、更准确。它实时提供数据和警报,以使驾驶员和乘客及时了解情况。在驾驶时突然生病或没有注意到车辆出现重大问题的司机,将有更高的机会避免危险并活着出来。它可以减少事故,提高车内人员的安全。
---煤油灯科技victorlamp.com翻译整理---