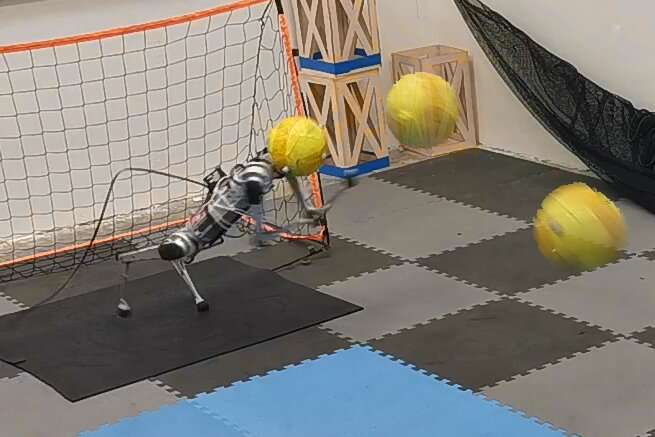
近日,美国加州大学伯克利分校、西蒙弗雷泽大学和佐治亚理工学院的混合机器人小组的研究人员创建了一种强化学习模型,该模型允许四足机器人以守门员的角色高效地踢足球,发表在arXiv上的论文中介绍了该模型,该模型通过试错过程,随着时间的推移提高了机器人的技能。
“通过让四足机器人踢足球,我们可以推动运动腿机器人的人工智能极限,”开展这项研究的研究人员告诉媒体。“守门是一项有趣但具有挑战性的任务,它要求机器人对快速移动的球做出反应,有时是在空中飞行的球,并在很短的时间内(通常在一秒钟内)使用动态动作拦截它。通过解决这个问题,我们也可以了解如何创造智能的、动态的有腿机器人。”
研究人员最近工作的主要目标是创造一个四条腿的机器人门将,它可以在比赛中完善自己的技术,就像人类门将一样。为此,研究人员开发了一种强化学习模型,通过试错过程来训练机器人,而不是通过固定的、人为设计的策略。
研究人员解释说:“机器人首先学习不同的运动控制策略,以实现不同的技能,如躲避、潜水和跳跃,同时跟踪机器人脚趾的随机轨迹。基于这些控制策略,机器人在检查检测到的球的位置和机器人的状态后,学习一个高级规划策略,选择一个最佳的技术和运动来拦截球。”
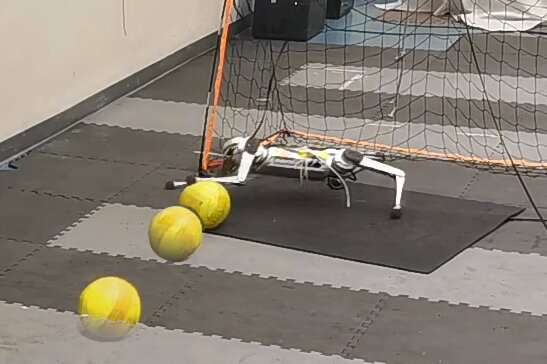
研究人员在一系列的足球比赛模拟中训练他们的强化学习模型。随后,他们将学到的策略应用到迷你猎豹(Mini Cheetah)上,并在现实世界中测试其性能,迷你猎豹是由麻省理工学院(MIT)开发的一个真正的四足机器人。
实施证明,研究人员创建的强化学习框架被发现可以极大地提高迷你猎豹机器人作为足球守门员的能力。在该团队的真实测试中,该机器人能够在40次随机射门中挽救87.5%的球。
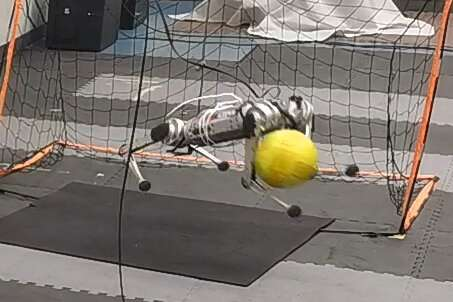
研究人员说:“我认为我们的工作最酷的方面是,使用我们提出的方法,四足机器人Mini Cheetah能够执行非常动态和敏捷的运动技能,如跳跃和跳水,以及快速和精确的操作技能,如使用摆动的腿在很短的时间内把球推开。这实际上推动了腿部运动的边界,表明腿也可以成为一个操纵者,就像它对人类一样。”
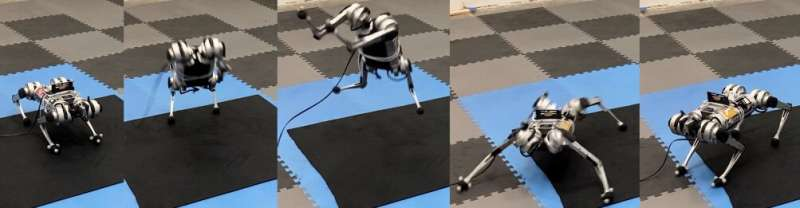
在未来,这个研究团队创建的强化学习模型可以用来提高机器人世界杯和其他机器人足球比赛的性能。此外,他们的模型可以用来提高四足机器人的敏捷性和物理能力,这些机器人被设计用来处理完全不同的任务,如搜索和救援任务。
研究人员补充说:“我们希望在不久的将来,我们可以让四足机器人与人类足球运动员竞争。机器人需要在足球比赛中表现出更多的动态和敏捷动作,并获得更多的智能。”
原文链接:https://techxplore.com/news/2022-10-learning-based-four-legged-robotic-goalkeeper.html
