机器人发展的加速步伐给我们带来了一个真正的动物园,有时它们与真实的动物难以区分。
我们拥有机器鱼、仿生袋鼠、机器蛇,甚至还有机器金枪鱼、仿生蚂蚁和机器蝾螈。
然而,对于开发人员而言,四足机器的创建尤其具有吸引力。它们提供了无价的机会来研究在不同地形上的运动、稳定性和耐用性,这将有助于开发用于应对灾难响应、医疗治疗、环境监测和监视的机器人解决方案。
例如,波士顿动力公司的机器狗“Spot”曾成为荣誉利器,被用作檀香山警方执法工具,新加坡社交距离监管器,东京羽田机场的热感相机哨兵以及丹麦建筑工地的助手。
在这项比赛中还有其他四条腿的动物:AIbo、ANYmal、WildCat和Hyq。
面临的一个挑战是,研究人员和潜在客户如何衡量越来越多基于人工智能的四足机器人的能力差异。
毕竟,似乎对数字化的一切都有测试:Dhrystone测试CPU上整数运算的性能;N-Body Simulation检查在引力场中模拟粒子运动的性能;Whetstone用于测试CPU的浮点性能;Pro Agility Shuttle用于测试侧向快速和变向;而T-Test用于洗牌、短跑和倒退。许多其他测试评估数字机器的无数其他属性。
谷歌的研究科学家表示,现在是特别针对机器人敏捷性开发一种可靠的声音测量工具的时候了。
谷歌DeepMind团队在上周发布在预印本服务器arXiv上的一篇论文中表示:"尽管研究人员已经使机器人能够跨越一些障碍物,但仍然没有广泛认可的基准来全面衡量机器人的灵活性或机动性。相比之下,基准是推动机器学习发展的驱动力,例如计算机视觉的ImageNet和强化学习的OpenAI Gym."
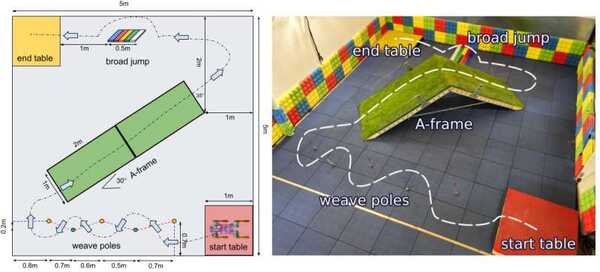
谷歌研究人员设计了一个障碍课程,包括织布杆、A形架和跳板。一个评分系统奖励在规定时间内成功完成任务的选手,惩罚未能完成或跳过挑战的选手。该项目被称为Barkour。
“在这篇论文中,我们团队提出建立能够准确度量机器人敏捷性的度量标准,以及定义一套标准的任务集合,作为一个共同的评估框架是非常必要的。”——《Barkour: 用四足机器人进行动物级敏捷度基准测试》。
该课程首先在真实的狗身上进行了测试,这些狗被称为“dooglers”,是Google员工拥有的宠物。
然后,团队训练了四足机器人在适应平衡和速度需求的同时导航不同的地形。挑战包括行走、爬坡和跳跃。
尽管团队已经取得了可以测试敏捷度的实际测量结果,但他们报告称,未经训练的活体狗能够成功地在约半个时间内完成障碍课程,而这需要他们自定制的四足机器人完成。
团队承认,“机器人和它们的动物对应物之间的敏捷性仍存在很大差距。”“通过提高速度和稳健性,仍有很大的空间可以推动达到狗的敏捷水平。”
但他们认为,“Barkour将来将作为不同学习和控制方法以及不同硬件设计的重要试验平台,为机器人社区服务。”
